Géométrie(s) - cours 2025-2026
Accueil 20251107

Calendrier
7 novembre, 21 novembre, 5 décembre, 19 décembre, 9 janvier, 23 janvier, 6 février, 20 février, 13 mars, 27 mars, 10 avril.
Michel Damiens
mail : michel.damiens@gmail.com
site web : utl.manthano.fr
Info : pour changer de diapo, utiliser les flèches gauche et droite de votre clavier
ou cliquer sur les icônes ⟹ et ⟸ en haut à gauche de l'écran
Aide pour le site AIDE
Changer de diapo
• Pour passer à la diapositive suivante, utiliser la touche flèche droite de votre clavier ou cliquez sur l'icône ⟹ en haut à gauche de l'écran.
• Pour passer à la diapositive précédente, utiliser la touche flèche gauche de votre clavier ou cliquez sur l'icône ⟸ en haut à gauche de l'écran.
Présentation
Comme les années précédentes, l'objectif de ce cours est de présenter les concepts à l'œuvre dans le développement des mathématiques. Il ne s'agit pas à proprement parler d'une histoire des mathématiques mais d'un point de vue personnel sur le travail mathématique.
Á chaque fois que c'est possible, j'insisterai sur les différentes manières d'aborder un même objet (ou un même concept), sur les articulations entre les différents outils et objets apparus au cours du temps, ainsi que sur les questionnements actuels qui continuent à susciter l'attention et l'intérêt des mathématiciens.
Pour cette année
Nous nous intéresserons plus particulièrement au domaine de la géométrie, fondateur des mathématiques modernes dans la Grèce Antique, et au cœur des mathématiques et de la physique encore de nos jours.
Une grande partie du cours sera consacrée aux développements des différentes géométries non-euclidiennes et à leur aboutissement dans la théorie de la relativité en physique.
S'il reste du temps j'aborderai d'autres aspects (topologie, notions de dimensions, symétries...) montrant la richesse et la diversité de cette partie des mathématiques.
Pour introduire les géométries non euclidiennes, qui s'avèrent souvent très contre-intuitives, j'ai choisi de commencer par une présentation de deux thèmes à priori sans liens avec ces géométries mais qui contiennent en germe la possibilité de se représenter ces géométries contraires à l'intuition : la cartographie et la perspective. J'espère, par cette approche concrète, nous amener progressivement à être capable de ce "décentrement" nécessaire pour aborder les "mondes non euclidiens".
Problématiques
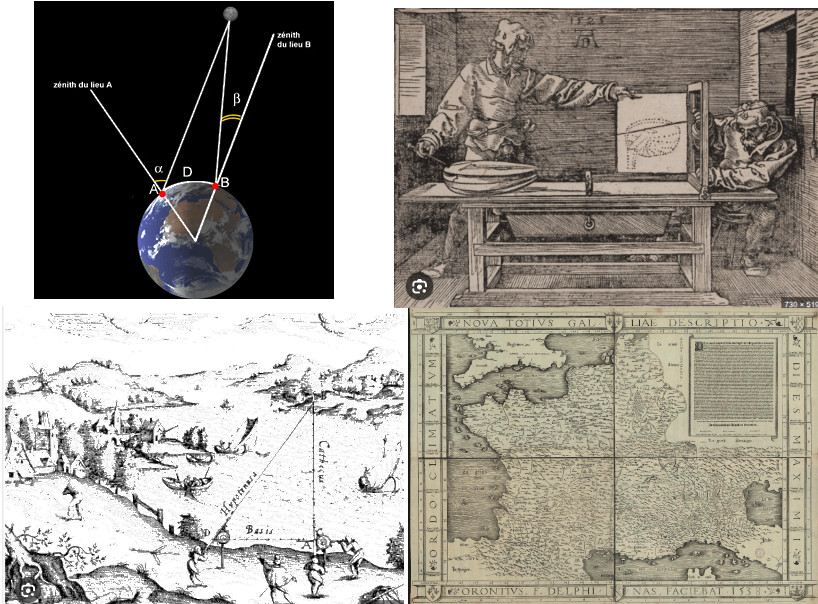
La géométrie euclidienne a été jusqu'à la fin du XVIIIème siècle considérée comme la seule géométrie possible, et encore actuellement c'est celle qui est enseignée à l'école primaire, au collège et au lycée.
Après avoir résumé rapidement en quoi consiste cette géométrie, nous allons voir cette année comment à la fois :
• des activités "pratiques" comme l'astronomie, la cartographie et le dessin en perspective à la Renaissance
• un questionnement "théorique" sur ses fondements
vont amener une révolution dans ce domaine au XIXème siècle par l'invention - ou la découverte - des géométries non euclidiennes.
... et conséquences
Cette révolution va avoir des conséquences importantes :
• dans la géométrie elle-même, remettant en cause son unicité et posant la question de sa définition
• dans les fondements des mathématiques, avec en particulier un questionnement sur l'axiomatisation,
• en physique enfin, avec l'intervention fondamentale de ces nouvelles géométries dans la théorie de la relativité d'Einstein.
Cela va aboutir au XXème siècle et jusqu'à nos jours à une explosion des "conceptions géométriques" en mathématiques dont je donnerai quelques exemples.
Introduction : mathématique(s), géométrie(s)

Ce qu'on peut peut-être interpréter comme une activité mathématique humaine et plus particulièrement comme activité géométrique semble avoir débuté dans la nuit des temps en divers endroits de la planète.
Géométrie à Babylone
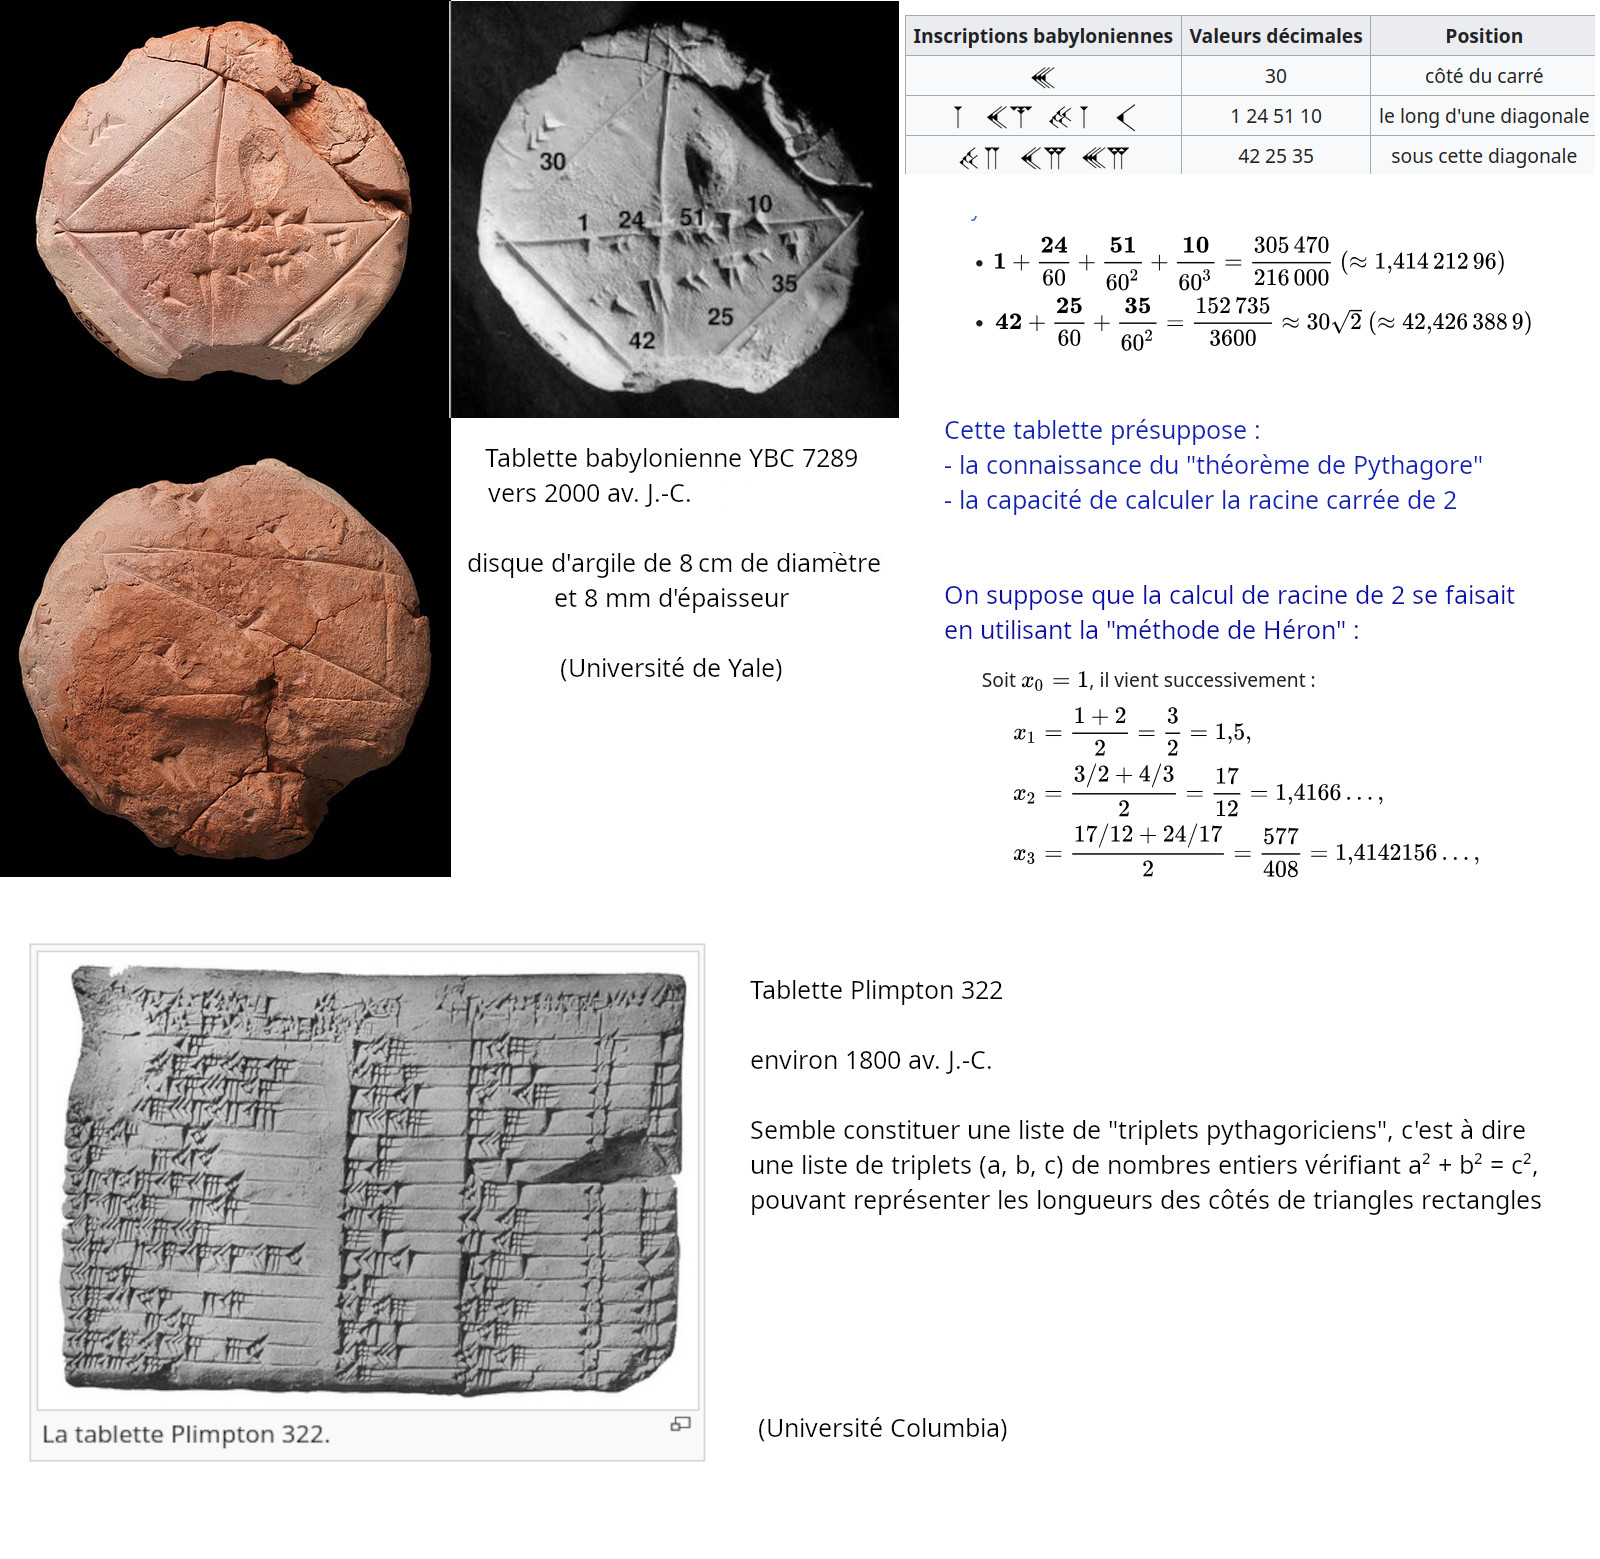
Dès la haute antiquité on trouve des traces d'activités géométriques qui semblent consister en des résultats (analogues au théorème de Pythagore) sans démonstrations mais accompagnés parfois d'algorithmes de calcul.
Mathématiques chinoises
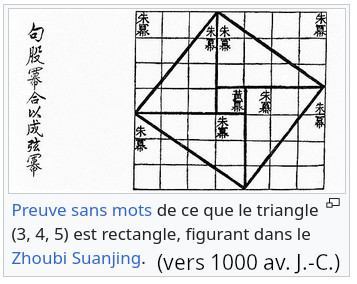
La démonstration du "théorème de Pythagore" qu'on trouve par exemple vers 330 av. J.-C. repose sur des techniques de découpage et d'assemblage.
On trouve aussi à cette époque des considérations similaires à celles d'Euclide concernant les notions de bases : "atomicité" du point, segment, parallélisme, ...
Il semble que les mathématiques chinoises vont surtout se développer à partir de techniques algorithmiques (par exemple pour le calcul de \(\pi\) comme dans la méthode des polygones d'Archimède), y compris de type algébrique.
A partir de 1600, en particulier avec le jésuite Matteo Ricci, les mathématiques occidentales vont commencer à se répandre très lentement (jusqu'à la fin du XIXème siècle) en Chine. Au début, les mathématiciens chinois ont trouvé déconcertant l'accent mis sur les preuves — par opposition aux problèmes résolus — et la plupart ont continué à travailler uniquement à partir de textes classiques.
Autres civilisations
En Inde, dès 1200 av. J.-C. se sont développées des mathématiques analogues dans certains domaines à ce qui se développait en Europe Occidentale. Il ne semble pas possible actuellement de déterminer avec précision ce qui s'est construit de manière totalement indépendante et ce qui a été transmis à partir des mathématiques occidentales. Il n'y a pas à proprement parler l'équivalent de la démonstration axiomatique grecque en géométrie.
Il semble que les mathématiques japonaises se soient développées tardivement, à partir du XVIIème siècle, influencées par les mathématiques chinoises.
Les mathématiques grecques
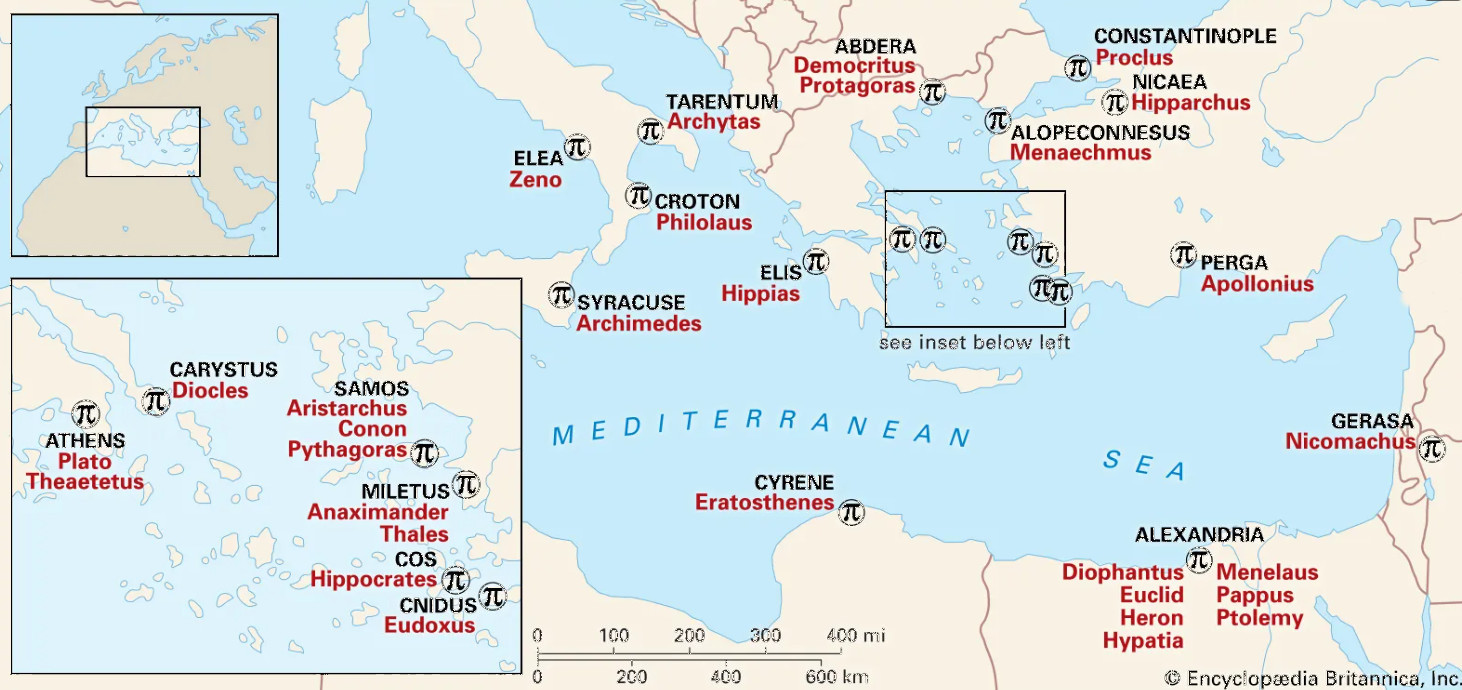
On peut identifier l'origine des mathématiques telles qu'elles sont pratiquées actuellement à la période de l'Antiquité Grecque commençant au VIème siècle avant J.-C.
Même si les activités mathématiques sont bien antérieures et localisées dans diverses régions de la planète, le monde grec donne naissance à un mode particulier d'utilisation des mathématiques à travers l'invention d'un certain type de raisonnement (c'est à dire d'un certain type de démonstration) portant sur des objets définis abstraitement.
Il est d'ailleurs sans doute intéressant de se poser la question des liens potentiels entre, d'un côté la langue et la culture d'une civilisation, et de l'autre les mathématiques qui s'y sont développées.
Les mathématiques de la Grèce Antique
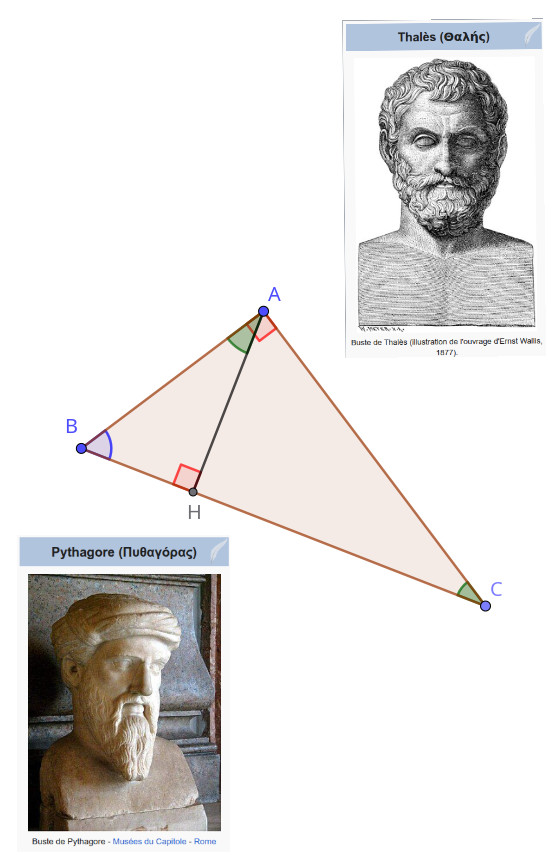
Démonstration du théorème de Pythagore par les triangles semblables (web)
On attribue aux mathématiciens de la Grèce Antique (Thalès, Pythagore, Euclide...), à partir du VIème siècle av. J.-C., des théorèmes et surtout la mise en oeuvre de procédés de démonstration basés sur une axiomatique. Cette démarche est à la base de nos conceptions actuelles des mathématiques.
Des concepts de base sont choisis et définis (droites, points, cercles, plans, grandeurs, nombres...), par abstraction à partir de l'observation. Ils forment les objets mathématiques sur lesquels on va mettre en œuvre des postulats qui vont permettre, grâce à la démonstration, c'est à dire à la logique, d'en déduire des propriétés. Cette démarche de type axiomatique va culminer au IIIème siècle av. J.-C. avec les Éléments d'Euclide.
Exemple
On va partir d'un théorème qui se trouve dans le livre III des Éléments d'Euclide (proposition 31) : si on joint un point d'un cercle aux extrêmités d'un diamètre, on obtient un triangle rectangle. Ce théorème est en général attribué à Thalès (et d'ailleurs appelé théorème de Thalès dans de nombreux pays, en particulier dans les pays anglo-saxons).
triangle rectangle inscrit dans un demi-cercle (web)
Les Éléments d'Euclide
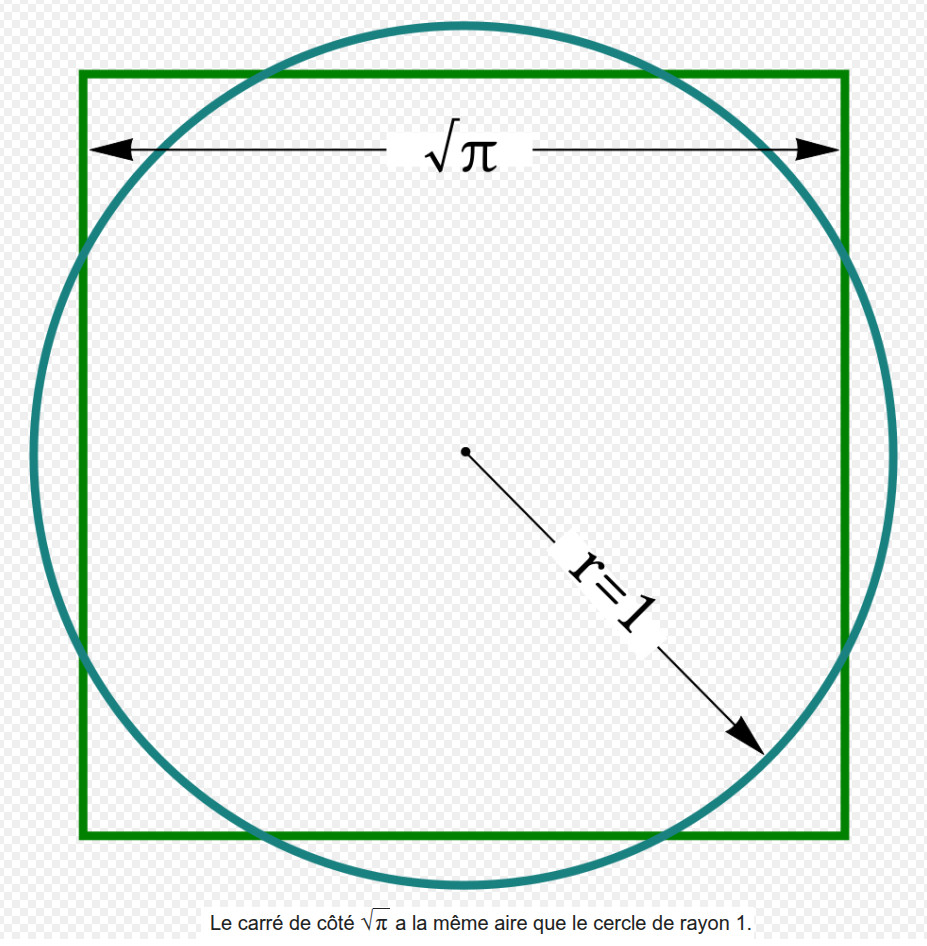
Les difficultés que rencontraient les mathématiciens de la Grèce Antique dans certains domaines :
● l’irrationalité de \(\sqrt{2}\) et ses conséquences pour la cohérence de leurs conceptions des nombres et des objets géométriques
● l'incapacité à résoudre des problèmes tels que la quadrature du cercle
les ont peut-être amené au IIIème siècle av. J.-C. à élaborer les Éléments d'Euclide, qu'on peut considérer comme la première tentative d'axiomatisation des mathématiques, laquelle va engendrer un questionnement sur l'indépendance des axiomes, en particulier sur la possibilité de démontrer le "cinquième postulat".
Structure
Les mathématiciens de la Grèce Antique semblent s'être convaincus, par régression vers des propriétés très simples, qu'on peut ramener la preuve de toutes les propriétés des figures géométriques à un petit nombre d'entre elles.
Les Élements d'Euclide (IIIème s. av. J.-C.) semblent vouloir fonder la géométrie sur un ensemble de définitions et d'axiomes. Ils sont organisés de la manière suivante :
• livres I à IV : géométrie plane
• livres V à X : proportions, grandeurs, arithmétique
• livres XI à XIII : géométrie dans l'espace
Cette année nous allons nous concentrer principalement sur la partie géométrie et en particulier nous interroger sur ses fondements et leur remise en cause.
Le livre I
Contenu du livre I (Web)
contenu du livre I (local)
Les définitions et les axiomes
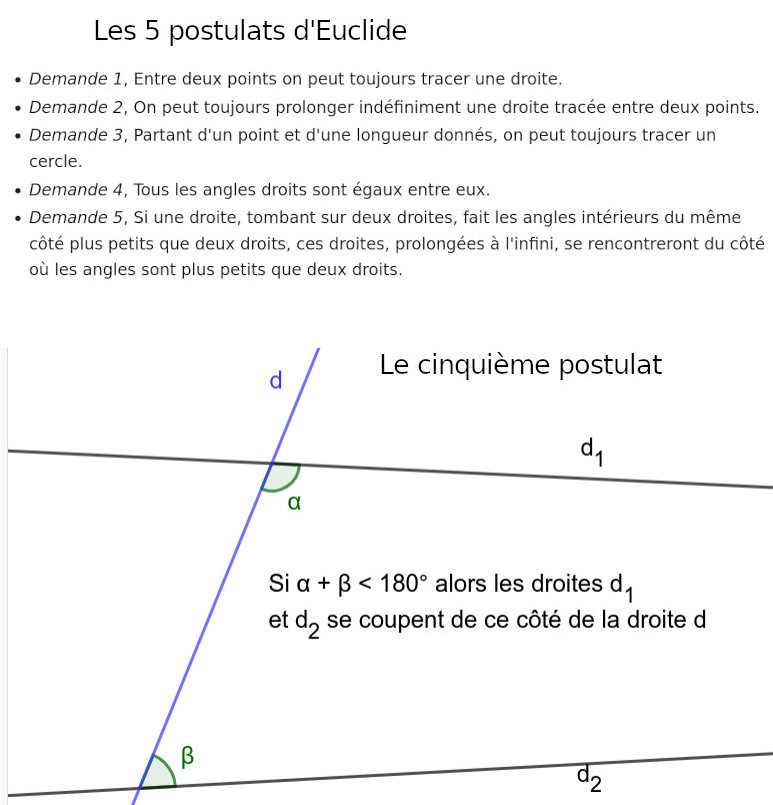
Au début du livre I on trouve les définitions et des axiomes sous le nom de demandes.
Parmi les définitions on a :
● Le point est ce qui n'a aucune partie.
● La ligne est une longueur sans largeur.
● Les extrémités d'une ligne sont des points.
● La ligne droite est celle qui est également placée entre ses points
En général on extrait ensuite du livre I la liste des 5 postulats (axiomes) de la géométrie euclidienne.
Plan d'étude
.jpg)
La plupart du temps, l'image que nous nous faisons de la géométrie est celle enseignée à l'école : la géométrie euclidienne.
Cette année notre objectif n'est pas d'étudier cette géométrie, mais plutôt d'analyser ses fondements et la critique qui en a été faite aboutissant à la mise en place de géométries non euclidiennes.
La géométrie euclidienne a été considérée jusqu'au XIXème siècle comme la seule géométrie possible et c'est une analyse précise de ses fondements (de ses "axiomes") qui va ouvrir une brèche dans cette conviction.
Nous n'allons pas tout de suite aborder le problème de la "critique" du cinquième postulat, mais plutôt examiner deux domaines qui, sans être considérés comme faisant partie des géométries non euclidiennes, vont mettre en évidence des situations qui s'éloignent de la géométrie euclidienne :
● l'astronomie, la géographie et la cartographie (géométrie sphérique)
● la perspective (géométrie projective)
Des géométries "pas tout à fait euclidiennes" ?
Étymologiquement, géométrie signifie "mesure de la Terre". Mais on constate tout de suite que les activités géométriques ont très vite débordé de ce cadre.
Plutôt que d'essayer d'en donner une définition a priori, nous allons étudier différentes activités qui ont pu historiquement rentrer dans ce cadre au cours de l'histoire et ce n'est qu'ensuite que nous reviendrons à cette question de définition (ou de caractérisation).
Astronomie, cartographie et géométrie sphérique
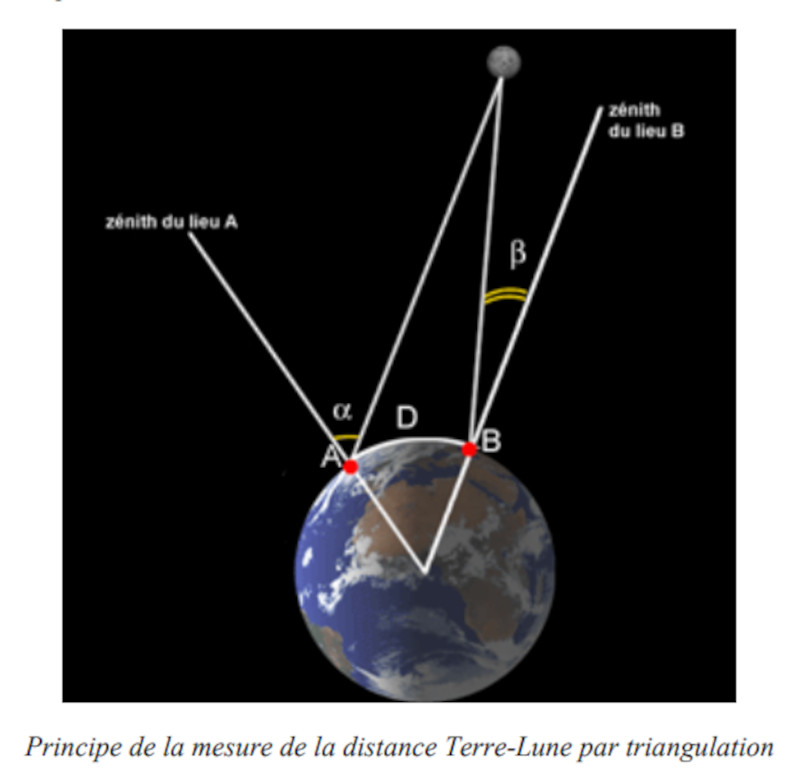
Parallèlement à la géométrie euclidienne se développe une géométrie de la sphère pour des besoins liés à la géographie (navigation en particulier) et à l'astronomie (sphère céleste).
Cartographie
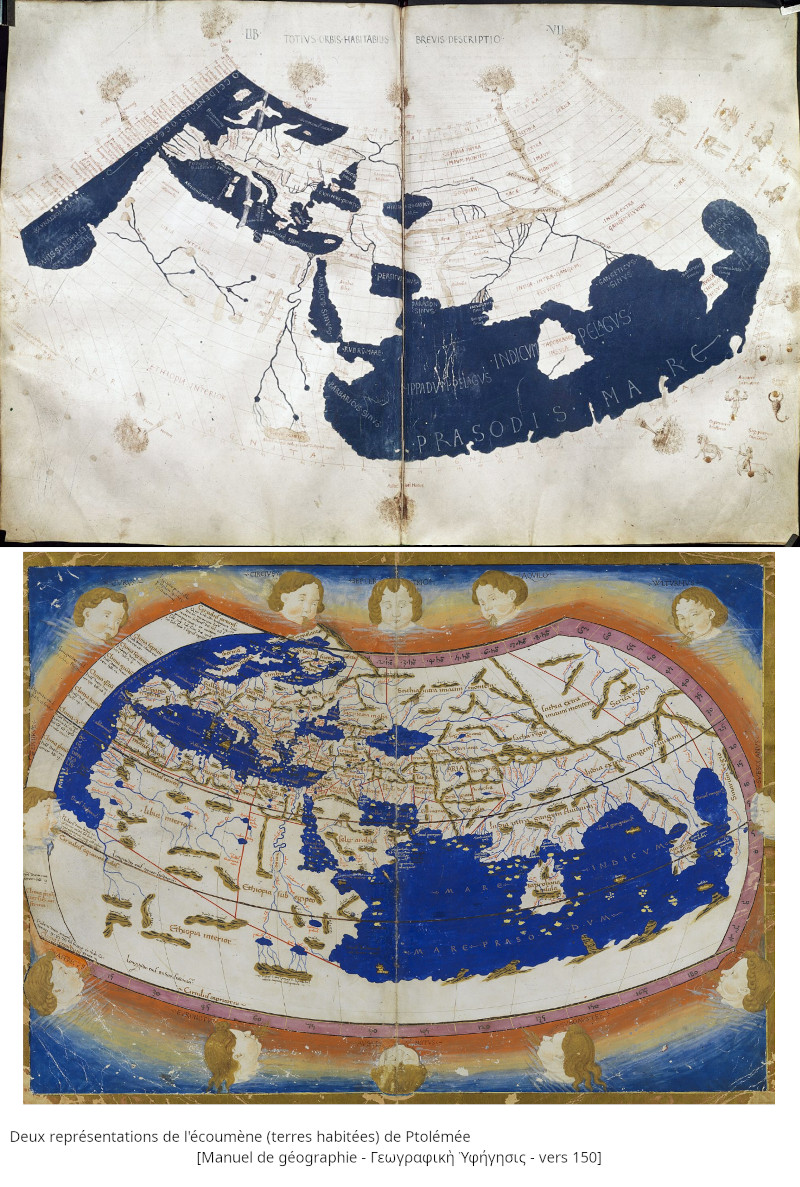
"La carte n'est pas le territoire" [Alfred Korzybski, 1931]
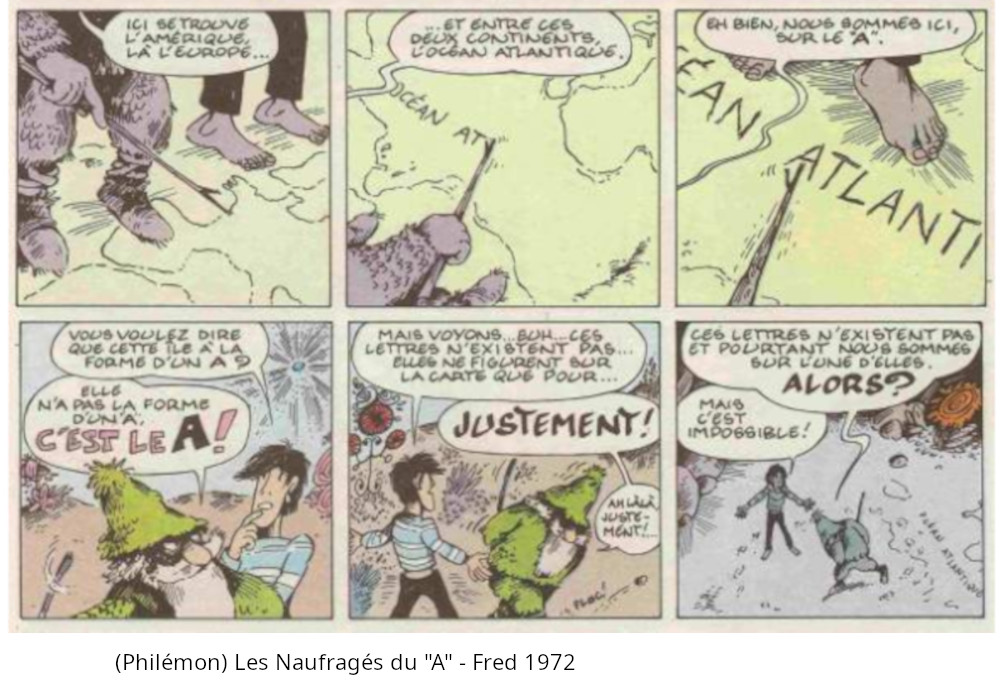
Au moins pour deux raisons :
• contextuelle : jamais une carte ne représente tous les éléments de la réalité ; des choix sont faits pour représenter ce qui est pertinent pour le cartographe et la société à laquelle il s'adresse.
• mathématique : une carte plane ne peux pas représenter "parfaitement" (terme qui va être précisé ensuite) la surface d'une sphère.
Remarque
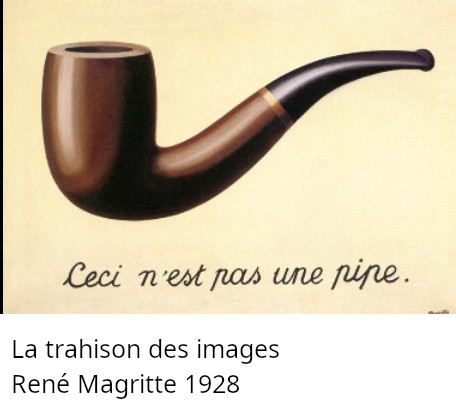
Par cette phrase, Korzybski, inventeur de la sémantique générale, veut signifier quelque chose de plus général : les mots ne sont pas les choses qu'ils représentent.
Dans le même ordre d'idée, le tableau de Magritte suggère que les images non plus ne sont pas les choses qu'elles représentent.
On peut aussi se poser la question plus radicale : en mathématiques les mots représentent-ils quelque chose ? Selon David Hilbert : Au lieu des mots "point", "droite", "plan" en géométrie, on doit pouvoir dire partout sans inconvénient "table", "chaise", et "verre de bière", phrase qui illustre sa conception formaliste des mathématiques.
Korzybski ajoute aussi : la seule utilité d'une carte dépend de la similitude de structure entre la monde empirique et la carte.
Les portulans
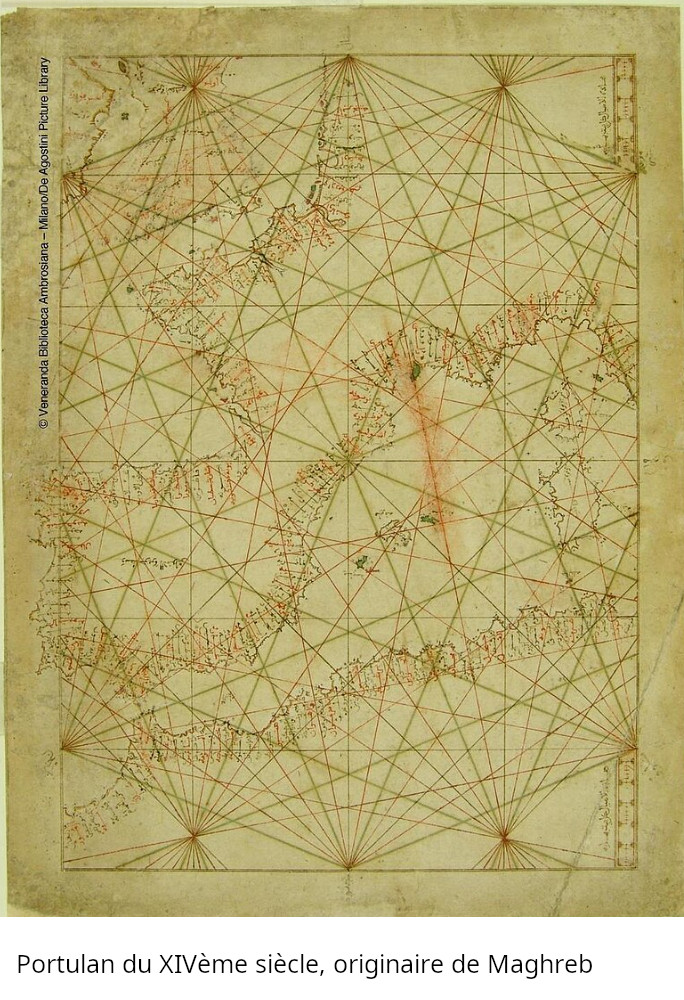
Les portulans, apparus à la fin du XIIIème siècle, sont des cartes marines représentant les côtes. Elles n'utilisent pas le graticule de méridiens et parallèles mais un repérage en étoile suivant 32 directions (lignes de rhumbs) de la rose des vents, formant un quadrillage en parallélogrammes appelé marteloire ; sur des distances pas trop grandes elles étaient relativement précises (environ 1° d'erreur sur l'ensemble de la Méditerranée par exemple).
Projections
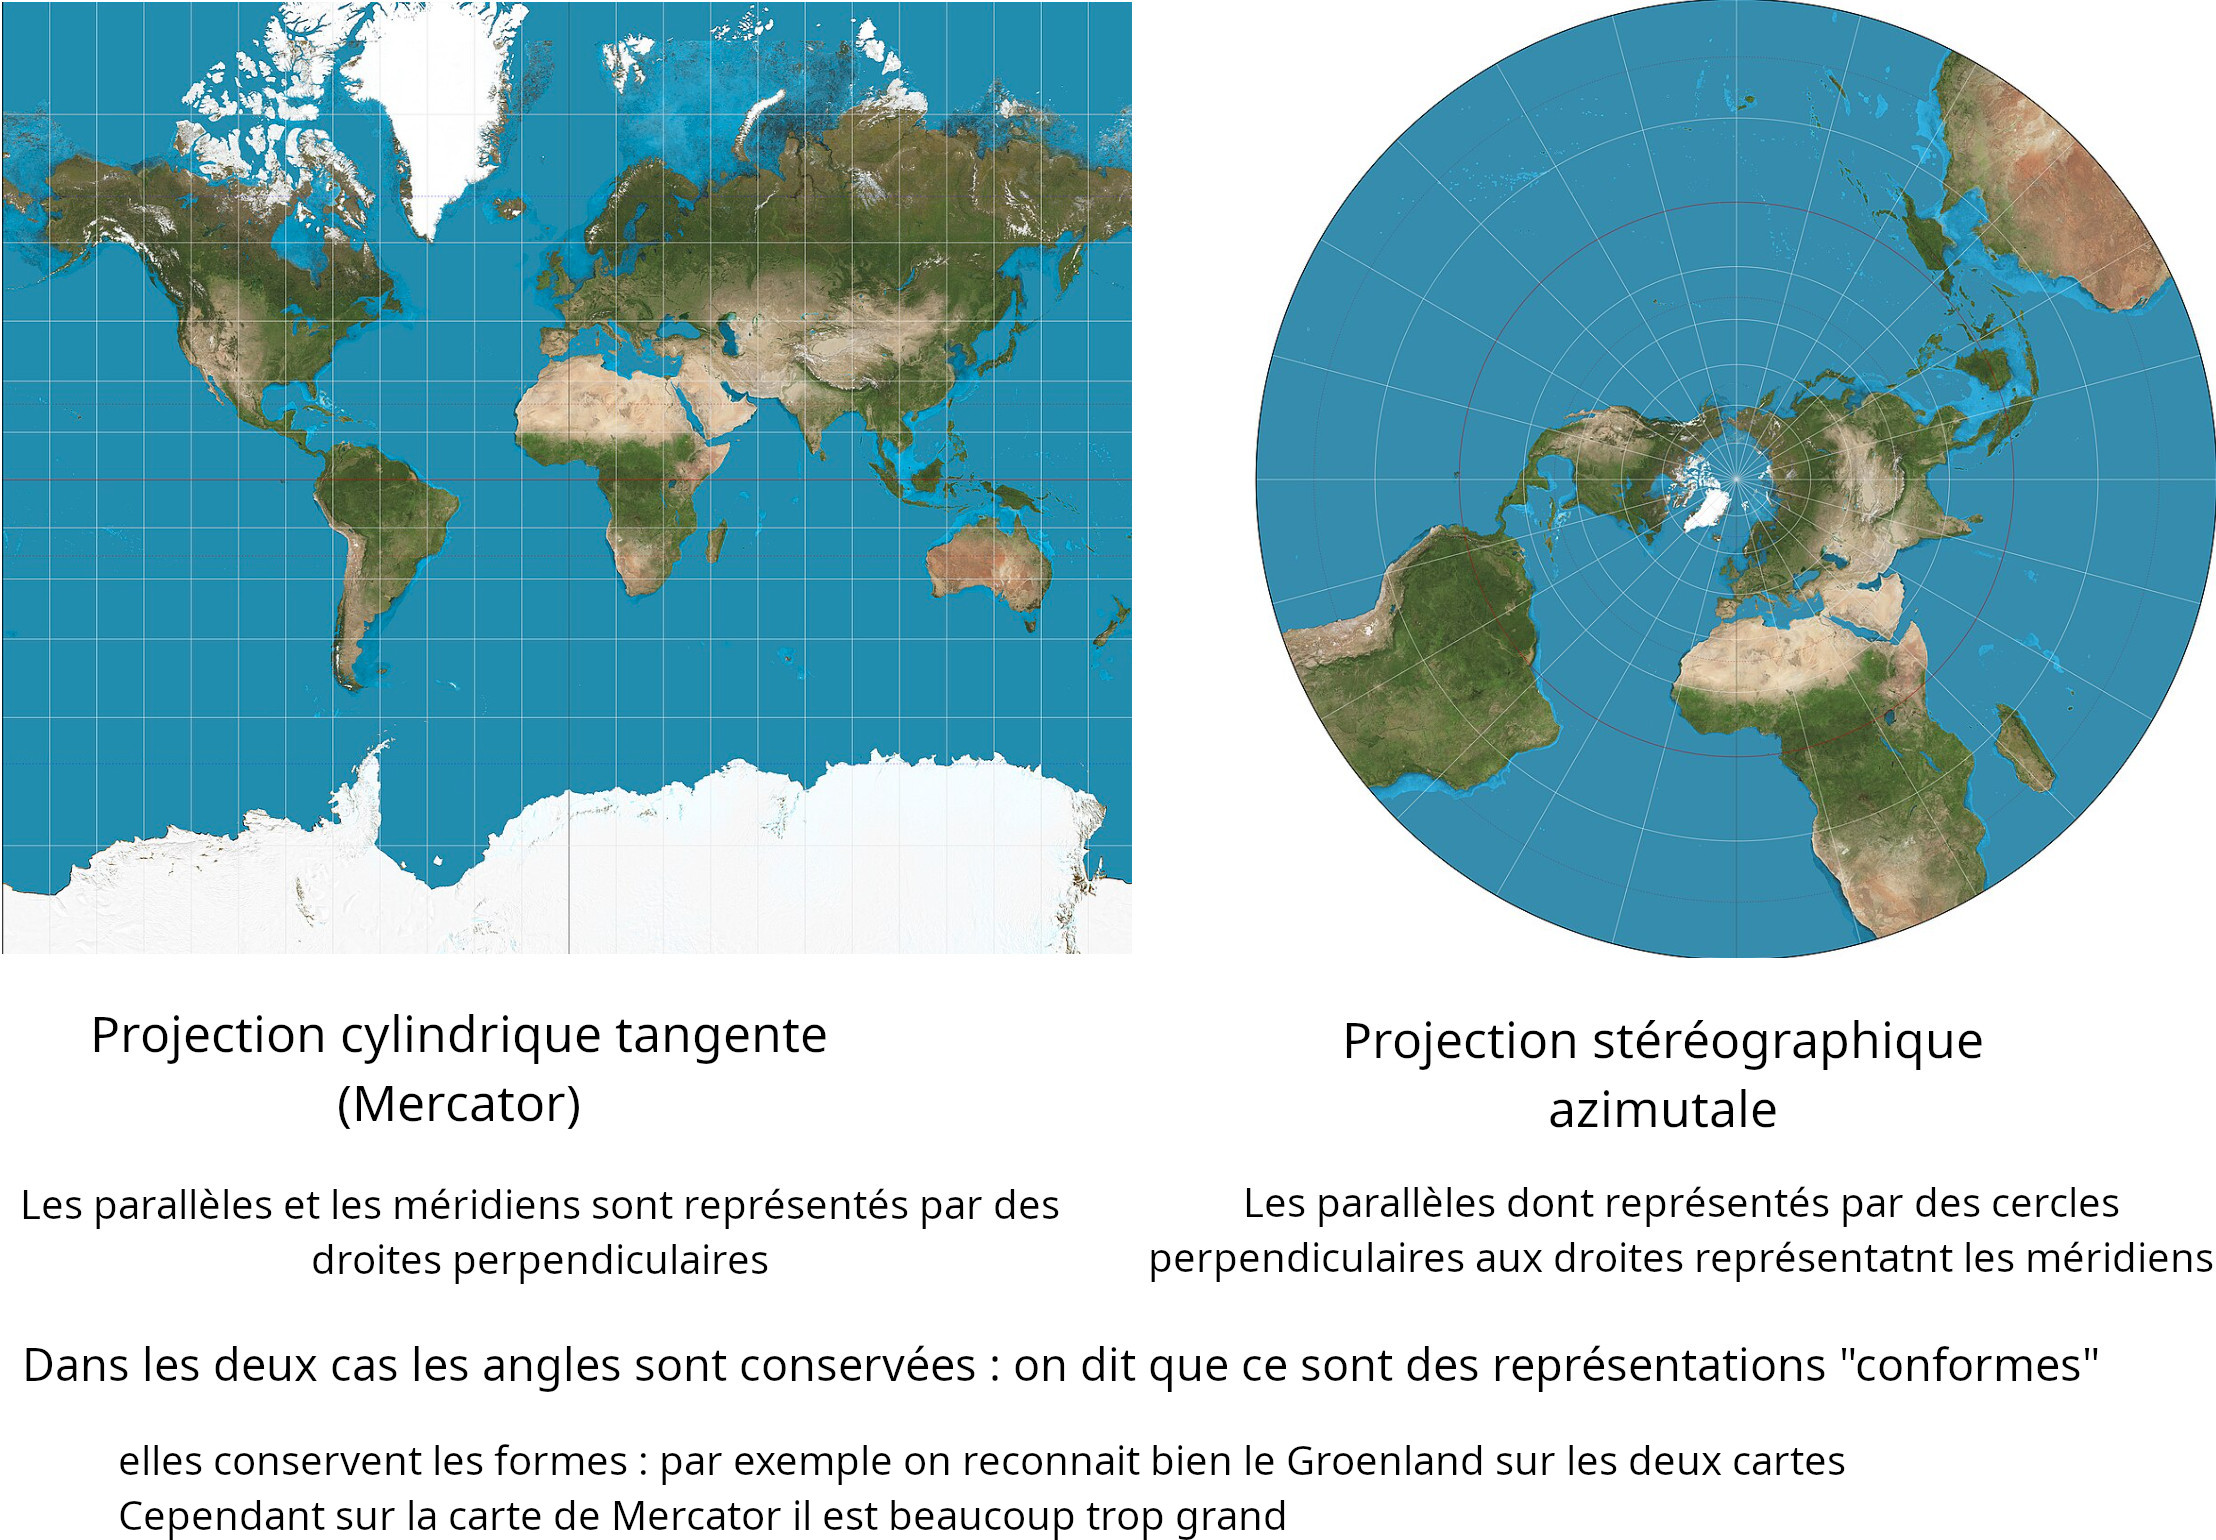
Pour faire une carte du globe terrestre, on utilise une transformation géométrique, nommée projection, qui indique comment reporter chaque point de la sphère sur le plan de la carte. Malheureusement, ce faisant on perd toujours quelque chose.
Aussi petite que soit la portion de sphère considérée, les distances ne peuvent être conservées, de sorte que les mesures sur la carte sont faussées. Ceci résulte du Theorema Egregium (théorème remarquable) de Carl Friedrich Gauss : toute transformation d'une surface conservant les distances conserve aussi en chaque point la courbure totale ou courbure de Gauss. Cette courbure est égale à \(\cfrac{1}{R^{2}}\) pour une sphère de rayon \(R\) et égale à 0 pour un plan (mais aussi pour un cylindre et un cône).
Il est impossible d’aplatir la sphère sur le plan sans distorsion (longueurs, aires ou angles seront nécessairement déformés). C’est pour cette raison qu’aucune projection cartographique n’est exacte : toutes introduisent des compromis (conservation des angles, des surfaces, ou d’autres propriétés, mais jamais tout à la fois)
Projections cylindriques
On projette la Terre sur un cylindre qui lui est tangent.
Les méridiens et les parallèles sont représentés sur la carte par des droites orthogonales.
comparaison des projections cylindriques (web)
Projections coniques
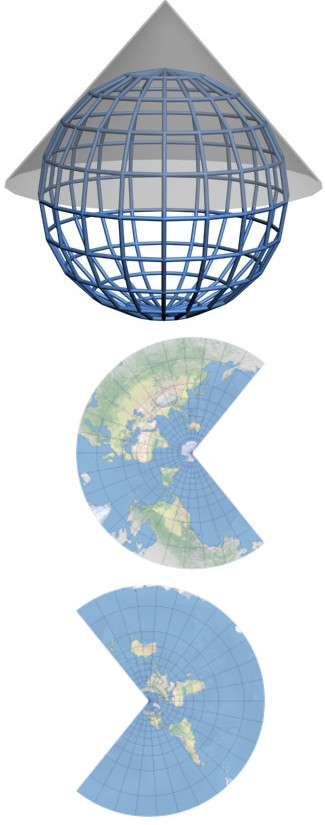
On projette la Terre sur un cône qui lui est tangent.
projection Lambert (1772)
Les parallèles sont des cercles et les méridiens sont des droites.
Elle conserve les longueurs le long des parallèles.
Introduction (cours du 21 novembre 2022) 20251121
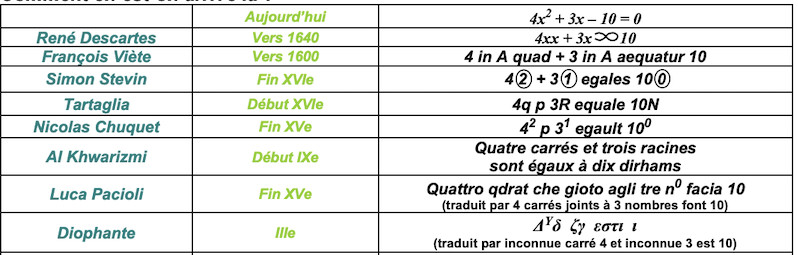
Réponse à une question du cours précédent (concernant l'introduction des notations mathématiques)
algèbre rhétorique : l'inconnue est désignée par la chose (chay) ou la racine par le mathématicien arabe Al Khwarizmi (IXème siècle)
algèbre syncopée : au IIIème siècle Diophante appelle arithmos (nombre) l'inconnue et la note ξ, au XVème siècle en Italie on emploie des abréviations comme p pour + et m pour -
Nicole Oresme (1360) : \(+\), fractions, exposants fractionnaires
Nicolas Chuquet (1484) : exposants négatifs
Johannes Widmann (1489) : \(-\)
Christoff Rudolff (1525) : \(\sqrt{}\)
Tartaglia (1556) : \((\) et \()\)
Robert Recorde (1557) : \(=\)
François Viète (1591) : manipulation moderne des expressions algébriques ; utilise des voyelles pour les inconnues et des consonnes pour les coefficients
Harriott (1610) : \(<\) et \(>\)
Oughred 1631 : \(\times\)
Descartes (1637) : utilise les lettres du début de l'alphabet pour les coefficients et de la fin de l'alphabet pour les inconnues ; utilise les notations pour les puissances et plus généralement tous les symboles mathématiques ; la capacité de calculer explicitement avec des lettres va permettre son extension à la géométrie à travers la géométrie analytique mise en œuvre dans la Géométrie, appendice au Discours de la Méthode.
John Wallis (1655) : \(\infty\)
Johann Rahn (1659) : ÷
William Jones (1706) puis Euler (1734) : \(\pi\)
Le théorème de Pythagore "chinois"
(diapo 8)
L'objectif est de d'obtenir la longueur des diagonales des rectangles (ayant pour côtés 3 et 4)
L'aire du carré moyen est égale à la différence entre l'aire du grand carré et 2 fois l'aire d'un rectangle.
Aire du carré moyen = 49 - 2x3x4 = 25
Donc le côté du carré moyen est égal à 5
Projections azimutales
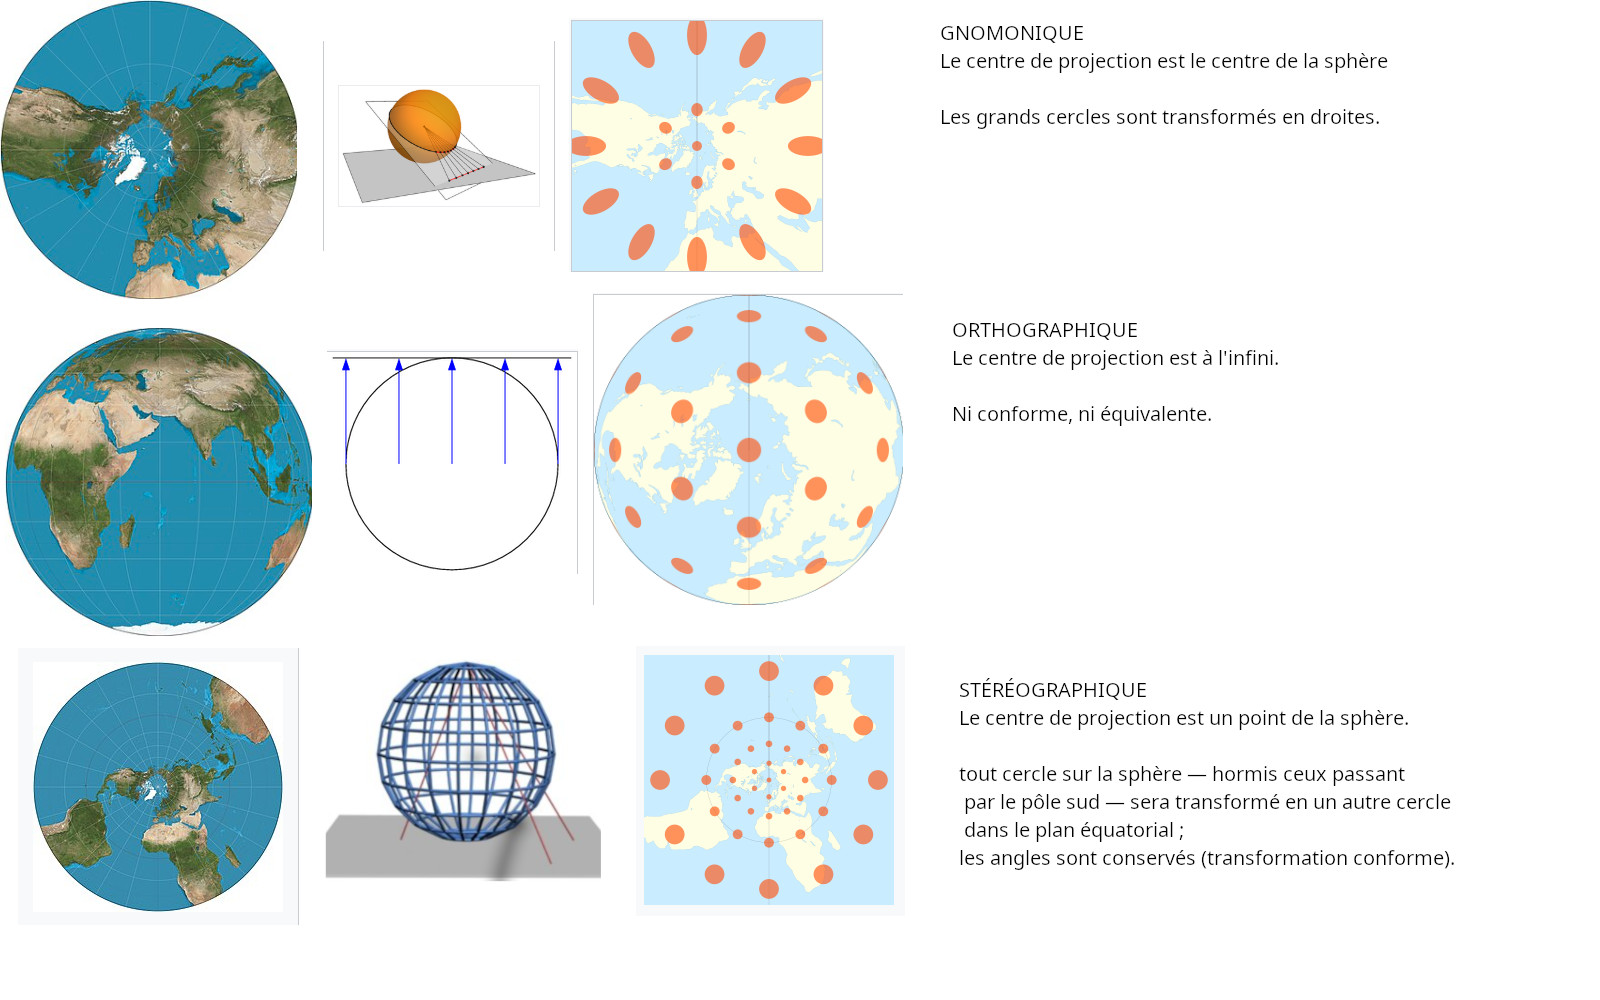
projection gnomonique (web)
projection stéréographique
Ces projections vont être utiles lorsqu'on va étudier les modèles de géométries non euclidiennes.
Triangulations
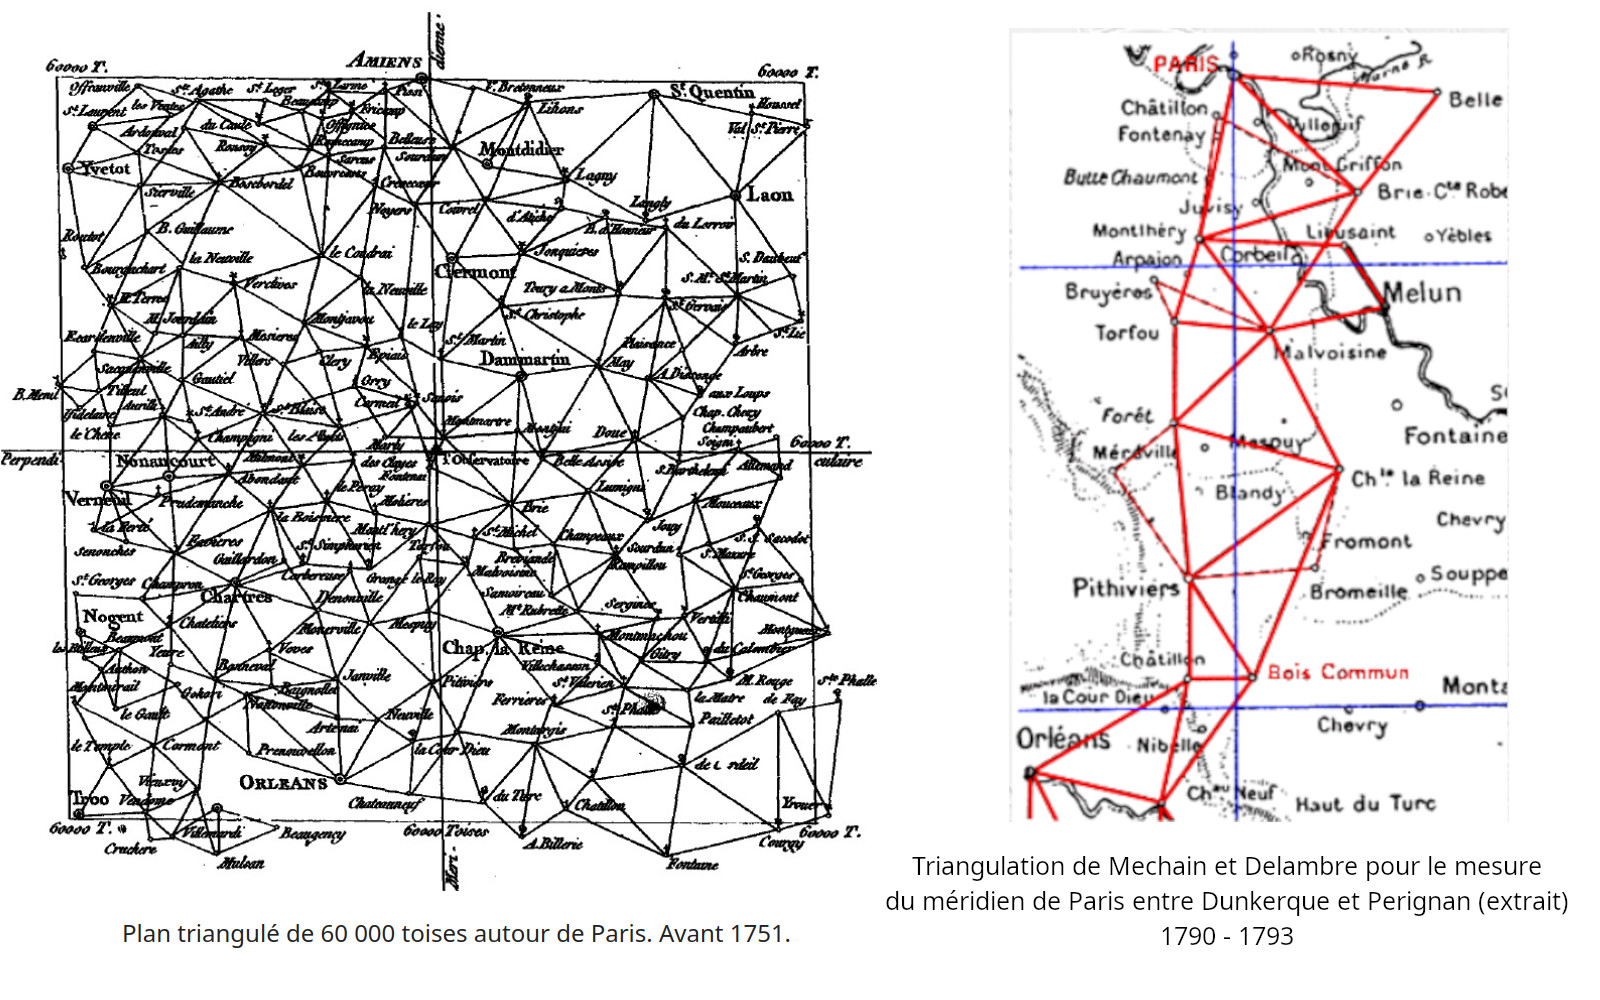
Dès la XVIIème siècle on utilise des méthodes de triangulation pour positionner sur une carte les différents éléments que l'on veut représenter. Cette méthode de triangulation consiste à recouvrir la surface à représenter par des triangles ayant un côté commun. En théorie il suffit au départ de mesurer l'un des côtés de l'un des triangles puis de mesurer ensuite uniquement des angles (ce qui est plus facile et plus efficace que de mesurer des longueurs). En pratique, pour compenser les erreurs de mesure, on effectuera des relevés supplémentaires.
triangulations (web)
La sphère
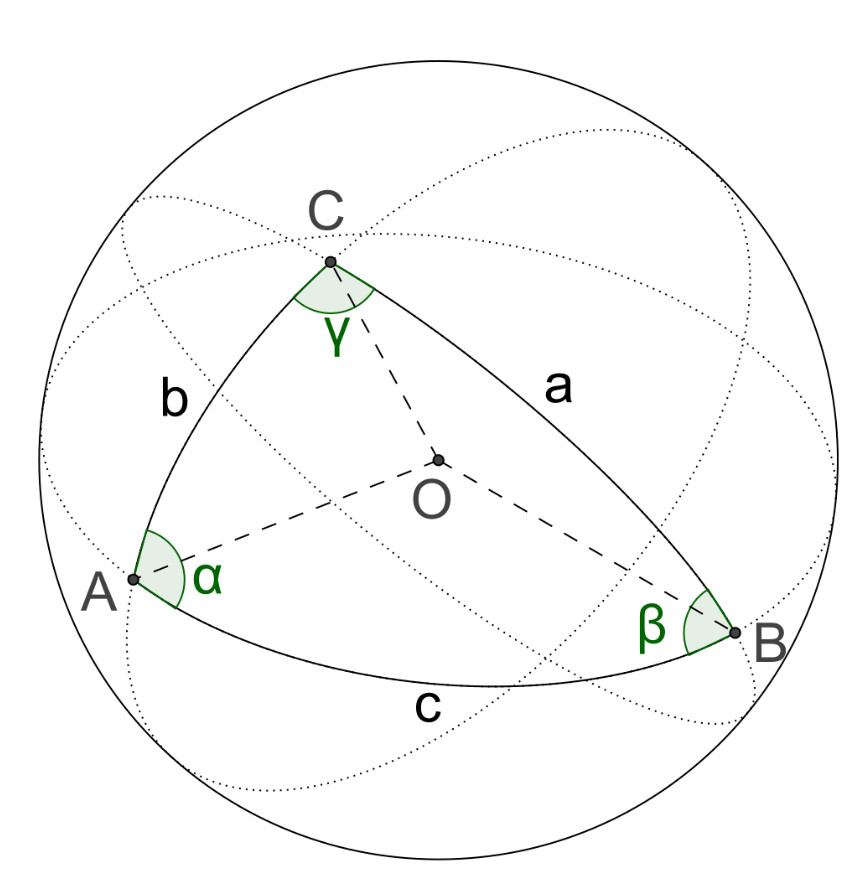
La sphère est vue comme plongée dans l'espace à 3 dimensions et non comme une surface intrinsèque. Dès lors les géomètres grecs puis arabo-musulmans utilisent pour l'étudier les méthodes de la géométrie euclidienne.
Ne pouvant pas estimer facilement la distance des astres à la Terre, les astronomes de l’Antiquité se contentaient de mesurer la direction dans laquelle ils les observaient. Ils les considéraient donc comme des points sur la sphère céleste et essayaient de les repérer les uns par rapport aux autres. Pour mener à bien ce travail, il leur était nécessaire de savoir calculer avec les triangles dessinés sur une sphère. Les philosophes-mathématiciens de la Grèce classique avaient étudié ce problème dès le IVe siècle avant J.-C., mais comme souvent, les traités de cette époque ne nous sont pas parvenus.
Les sphériques, un ouvrage écrit par le mathématicien et astronome alexandrin Menelaus vers 100 après J.-C, est le plus complet des traités de géométrie sphérique arrivé jusqu’à nous.
Cours n° 3 du 3 décembre 2025 - intro
• Complément : loxodromies
Projections et loxodromies
• Réponse à la question : plus grand triangle sphérique
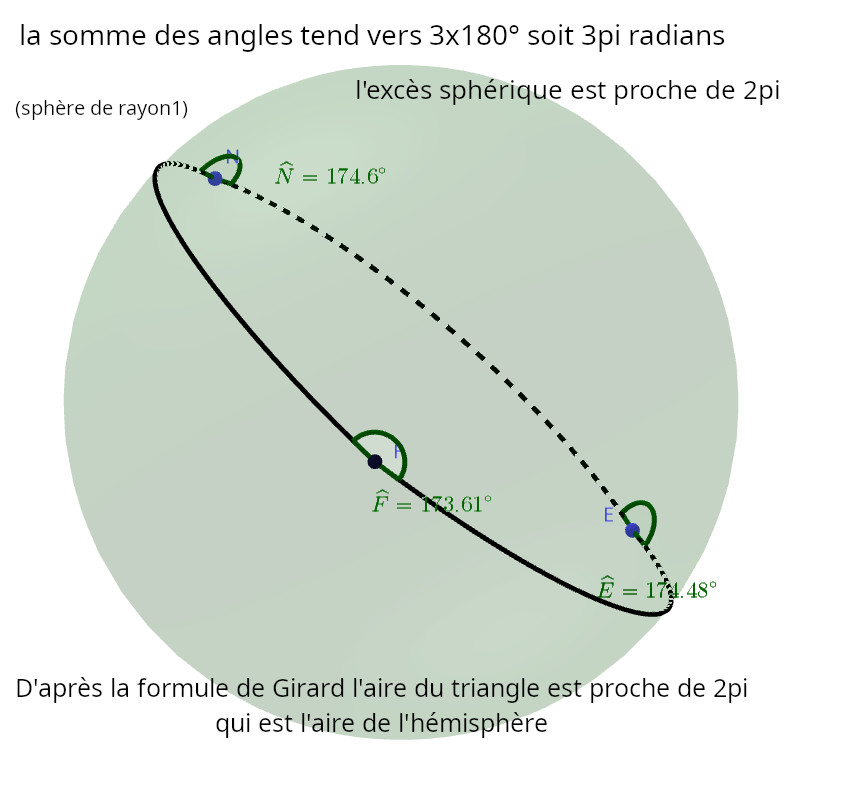
en réalité il faut convenir que l'aire ne peut pas être plus grande que celle de l'hémisphère ; si on dessine un cercle (pas nécessairement un grande cercle) on divise la sphère en deux parties qu'on peut considérer comme des triangles impropres (un peu comme les triangles plats en géométrie plane) dont chaque angle vaut 180°. Ceci rejoint une remarque faite précédemment : quand on dessine une figure fermée sur une sphère on définit en fait 2 figures.
• Reprendre la question de la géodésique : plus petit arc de cercle reliant 2 points nécessite plus grand cercle passant par ces deux points ; courbure et longueur des arcs (web)
Noter que la formule donnée précédemment : sur une sphère le longueur du cercle de rayon sphérique \(r\) est \(2\pi\sin r\) vaut pour tous les cercles, même si ce ne sont pas des droites (c'est à dire des grands cercles). On peut en déduire qu'une droite à une longueur fixe \(2\pi R\) où \(R\) est le rayon de la sphère.
• Reprendre à partir du théorème de Menelaus
Géométrie sphérique
Peut-on considérer la géométrie de la sphère comme un exemple de géométrie non euclidienne ?
La sphère habituelle est une surface (variété de dimension 2) plongée dans l'espace (variété de dimension 3).
Examinons les problèmes posés par la géométrie sur la sphère.
géodésiques sur une sphère (web)
droites sur une sphère (web)
triangles sur une sphère (web)
formule de Girard pour les triangles sphériques (web)
cercle sur une sphère (web)
comparaison trigonométrie sphérique trigonométrie plane (web)
Théorème de Menelaus plan et sphérique (web)
Considérer la géométrie sphérique comme point de départ pour analyser les problèmes que pose une éventuelle contradiction de la géométrie euclidienne n'est pas très satisfaisant : les grands cercle sur la sphère, qui jouent le rôle des droites dans la géométrie euclidienne classique, ont des particularités qui les rendent peu adaptées à ce travail de critique : par exemple, par deux points antipodaux passent une infinité de droites distinctes, les parallèles n'existent pas, les droites ne sont pas "infinies", ...
On verra cependant qu'en identifiant certains points et en projetant la sphère sur un plan, on va pouvoir contourner ces problèmes et obtenir des modèles projectifs et non-euclidiens en géométrie.
Conclusion
On voit que dans la géométrie sphérique les éléments et les axiomes diffèrent de ceux de la géométrie euclidienne.
Cette géométrie contredit plusieurs postulas d'Euclide, pas seulement le cinquième. Un des enjeux de la géométrie non euclidienne sera de trouver des géométries qui ne contredisent que le cinquième.
Cependant, avant le XIXème siècle, les géomètres ne semblent pas en général avoir associé ces différences aux questionnements datant de l'Antiquité sur le cinquième postulat d'Euclide.
Perspective et géométrie projective
Perspective
 à travers (per).jpg)
perspective : de per (à travers) et specere (regarder)
Mathématiquement la perspective est une projection centrale (de centre l'œil O) de l'espace ou d'une partie de l'espace (ici une cube) sur un plan : le plan du tableau, ici GHIF.
Si on observe deux droites parallèles dans le réel notre œil les voit converger en un point du champ visuel.
Il a pourtant fallu beaucoup d’audace aux peintres du XVème siècle pour représenter un point de convergence à l’infini par un point ordinaire sur le tableau.
Les règles de la perspective qu'ils découvrent peu à peu sont :
• une droite est représentée par une droite,
• deux droites parallèles sont représentées par deux droites sécantes, sauf si elles sont parallèles à l'horizon,
• une conique est représentée par une conique.
perspective - illusion (web)
parallélépipède en perspective (web)
carrelage en perspective (web)
parabole en perspective (web)
perspective et coniques (web)
Géométrie projective au XVIIème siècle
Les concepts de ce qui va se constituer au XIXème siècle en une nouvelle géométrie vont apparaître au XVIIème siècle à travers la convergence de recherches issues de la perspective de la Renaissance et de l'étude des propriétés depuis l'Antiquité..
En cherchant à unifier droites parallèles et sécantes, Girard Desargues pose les bases d’une géométrie qui neutralise la différence entre le fini et l’infini. Desargues introduit un espace clos, qui contient le plan ordinaire mais où toutes les droites sont sécantes, y compris les droites parallèles.
Les "cas de figure"
Préliminaire : les cas de figure en géométrie euclidienne
cas de figure (web)
En géométrie on est parfois amené à distinguer plusieurs cas dans les conclusions d'un théorème et dans sa démonstration. Dans l'exemple du théorème du trapèze on doit distinguer deux cas :
- si on a un "vrai" trapèze (qui n'est pas un parallélogramme) les milieux des bases et le point d'intersection des deux autres côtés sont alignés ; de plus ils sont alignés avec les points d'intersection des diagonales ; la démonstration se fait en utilisant des homothéties
- si on a un parallélogramme, la première partie du théorème n'a plus lieu d'être en géométrie euclidienne ; la deuxième partie reste vraie.
La prise en compte effective des points à l'infini qui commence avec la perspective au XVIème siècle en Italie, théorisée et mathématisée par Désargues et Pascal au milieu du XVIIème siècle va aboutir à la naissance de la géométrie projective au XIXème siècle avec Monge, Poncelet et Möbius, cadre dans lequel par la suite vont s'intégrer la géométrie descriptive, la géométrie euclidienne et les géométries non euclidiennes.
Le théorème de Pappus
théorème de Pappus (web)
C'est le point de départ d'une véritable "géométrie de la règle seule", sans utilisation de distance ; il n'est question que d'alignements.
Ce théorème et son cas particulier, interprétés au XVIIème siècle par Désargues, sont donc un exemple de considération des points à l'infini qui permet de traiter de la même manière les droites parallèles et les droites concourrantes. Ceci permet de se débarrasser des cas particuliers apparaissant avec les "cas de figures" dans les constructions et démonstrations dans lesquelles des droites devenaient parallèles.
Désargues
.jpg)
Au XVIIème siècle Désargues va continuer dans cette veine, en se basant sur sa pratique des techniques de perspective ; malheureusement, son style très baroque ainsi que l'émergence au même moment de la géométrie analytique de Descartes vont empêcher la majorité de ses contemporains d'accepter ses idées.
Désargues démontre un théorème sur les triangles en perspective : les points de concours de leurs côtés sont alignés.
théorème de Désargues - triangles projectifs (web)
Désargues avait compris en particulier que les techniques de la perspective, le théorème de Pappus et ses propres théorèmes (en considérant par exemple les cas de figure où certaines droites sont parallèles) nécessitaient la considération de nouveaux points en géométrie : les points à l'infini. Il fallait "compléter le plan (ou l'espace)" en considérant, dans le plan par exemple, une "droite à l'infini" qui contient les "points à l'infini". Toutes les droites parallèles se rencontrent en un même point à l'infini.
Dans ce contexte :
- 2 droites distinctes se coupent toujours en un point unique (éventuellement à l'infini)
- 2 points distincts déterminent une droite unique
géométrie projective _ quadrangles opposés (web)
On remarquera la symétrie entre le role joué par les droites et celui joué par les points ; c'est la base de ce qu'on va appeler la dualité.
Introduction au cours du 19 décembre 2025 20251219
- compléter la figure en perspective du carrelage perpspective d'un carrelage (complément) (web)
- correction exercice : démonstration affine (web) démonstration projective (web)
La dualité
La géométrie projective va faire jouer un rôle symétrique aux droites et aux points ; c'est ce qu'on appelle la dualité.
Chaque fois qu'un théorème fait intervenir une propriété d'appartenance d'un point à une droite, il va lui correspondre un théorème faisant intervenir l'intersection de deux droites en un point.
dualité Menelaüs - Ceva (web)
Le théorème de Pascal
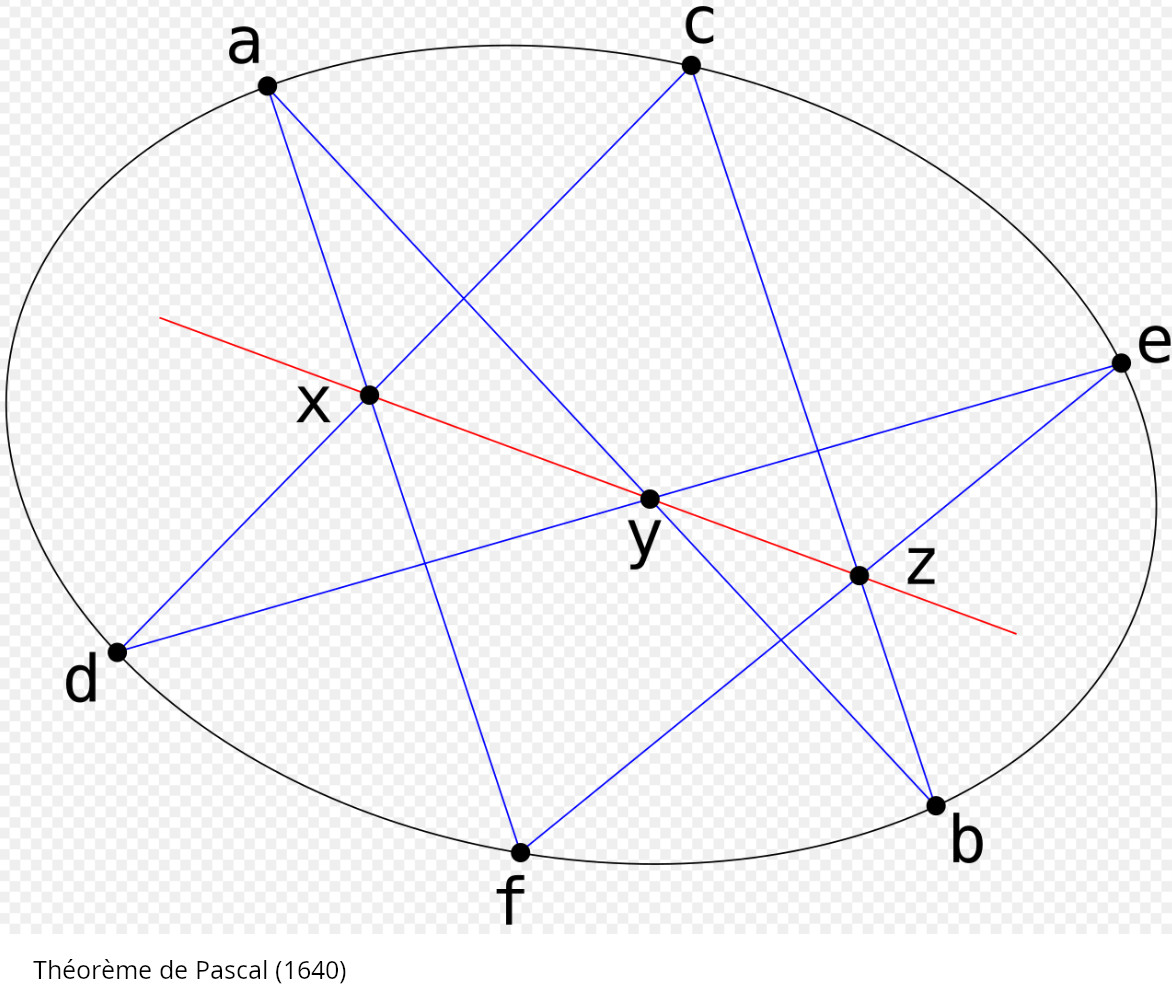
Au XVIIème, Pascal sera l'un des rares mathématiciens à comprendre Désargues ; il démontrera une généralisation aux coniques du théorème de Pappus (hexagramme mystique), dont Brianchon donnera une version duale au XIXIème siècle.
dualité Pascal - Brianchon (web)
La géométrie projective : genèse
Les débuts de la géométrie projective coïncident, chez Girard Désargues en particulier, avec la convergence des techniques de constructions graphiques par projection utilisées dans la perspective de la Renaissance, l'étude des théorèmes de type Menelaus et Pappus - en particulier en relation avec les coniques - et l'utilisation des éléments à l'infini dans ces contextes.
Les éléments centraux dans cette nouvelle vision de la géométrie sont :
• les propriétés d'alignement et d'intersection sont fondamentales
• il n'a pas de droites parallèles (et en particulier pas de cinquième postulat d'Euclide ni de théorème de Thalès) ; deux droites parallèles (dans le sens affine) se coupent en un point à l'infini.
Ce point appartient donc aux deux droites ; il est appelé point à l'infini ou point idéal pour chacune de ces droites.
point à l'infini sur une droite (web)
• on veut aussi conserver le fait que deux points distincts déterminent une droite unique et deux droites distinctes se coupent en un point unique.
Du plan affine au plan projectif
La stratégie va consister à considérer que deux droites parallèles se coupent en un point à l'infini appelé aussi point idéal. Il en résulte qu'on va "ajouter" un point à l'infini à chaque droite. Des règles prises comme point de départ (énoncées précédemment) on peut alors déduire les conséquences suivantes :
• toutes les droites parallèles se coupent en un même point à l'infini
• une droite possède un seul point à l'infini
(de ces deux propriétés résulte qu'il y a un point à l'infini pour chaque direction de droite)
• à deux directions distinctes correspondent des points à l'infini distincts
• tous les points à l'infini des droites du plan forment une droite : la droite à l'infini du plan
Ce plan "augmenté" - plan affine + points à l'infini associés à chaque direction et qui constituent une droite à l'infini - va représenter le point de départ de qu'on va appeler le plan projectif.
Géométrie projective au XIXème siècle
La représentation qu'on avait des points à l'infini était assez ambiguë et peu satisfaisante. Le sujet disparaît ensuite et réapparait au XIXème siècle avec Möbius, Plucker, Chasles, Klein, von Staudt, Cayley, ...
On va alors voir émerger des représentations diverses de cette notion de point à l'infini.
Les droites de l'espace passant par O
On considère le plan projectif comme l'ensemble des droites passant par l'origine O dans \(\mathbb{R}^{3}\) : on considère que deux points M et N de \(\mathbb{R}^{3}\) sont équivalents si O, M et N sont alignés ; le plan projectif est alors l'espace quotient de \(\mathbb{R}^{3}\) par cette relation d'équivalence.
Si le plan euclidien est assimilé à un plan dans cet espace ne passant pas par l'origine, alors :
- les points du plan euclidien sont les droites de l'espace passant par O et non parallèles au plan euclidien
- les droites de l'espace passant par O et parallèles au plan euclidien sont les points à l'infini. Chacune d'entre elles correspond à une direction dans le plan euclidien, c'est à dire à une famille de droites parallèles
Les points du plan projectif vont être les droites passant par O dans l'espace \(\mathbb{R}^{3}\) à 3 dimensions.
Vu du point O, un point M de l'espace peut être considéré comme un rayon lumineux allant de M à O, c'est à dire comme la droite (OM) ; mais tout autre point aligné avec O et M sera vu de la même manière. Donc on va identifier un point M de l'espace avec la droite (OM).
le plan projectif (web)
Identification des points d'une sphère
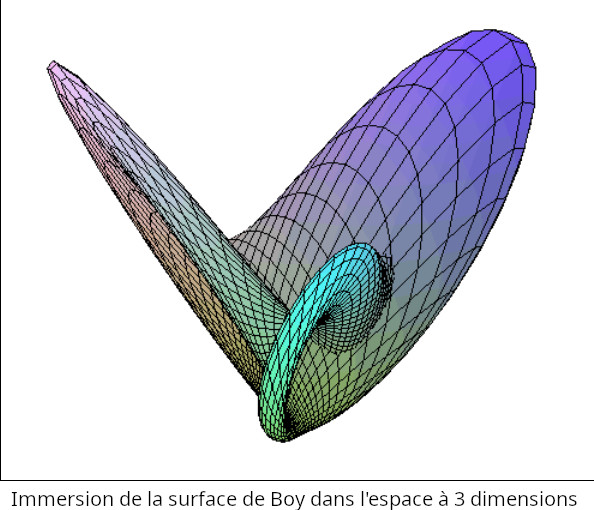
La représentation du plan affine comme ensemble des droites de l'espace passant par l'origine conduit à pouvoir considérer aussi le plan projectif comme une sphère dans laquelle on a identifié les points antipodaux.
Ce qui revient aussi à considérer le plan projectif comme une demi-sphère dans laquelle on a identifié les points diamétralement opposés du bord (surface de Boy). Ceci n'est pas réalisable en dimension 3.
On peut en donner une idée en construisant d'abord cette identification (recollement) sur un anneau obtenu en enlevant une calotte polaire de la demi-sphère : plan projectif réel puis en recollant cette calotte.
identification des points opposés du bord d'une demi sphère
C'est donc aussi la surface obtenue par recollement d'un disque sur le bord d'un ruban de Möbius, ce qui est impossible en dimension 3.
Introduction du cours du 9 janvier 2026 20260109
synthèse : le chemin vers la compréhension des nouveaux objets de la géométrie plane que constituent les éléments à l'infini
• ensemble des droites de l'espace (tridimensionnel) passant par un point O
• demi-sphère avec identification des points opposés de l'équateur
• coordonnées homogènes : développées en particulier par Möbius par analogie avec son utilisation des coordonnées barycentriques
Les coordonnées homogènes
Le succès de la géométrie analytique de Descartes va amener ces mathématiciens à considérer la géométrie projective d'un autre point de vue : l'invention des coordonnées homogènes va permettre de préciser le statut des éléments à l'infini, de pouvoir faire des calculs (comme en géométrie analytique), en associant aux courbes par exemple une équation homogène. d'aborder cette géométrie projective d'un autre point de vue, plus simple. La géométrie projective va devenir ainsi le cadre naturel de la géométrie en général et, en particulier, de la géométrie non-euclidienne qui apparaît au cours du XIXème siècle, ainsi que d'une partie de la physique.
On considère le plan projectif de manière analytique : c'est l'ensemble des triplets [x:y:z] (avec x, y et z non tous nuls) définis à un facteur multiplicatif non nul près.
coordonnées homogènes d'un point du plan projectif (web)
équations homogènes d'une droite (web)
exemple : \(y = 2x + 3\) a pour équation homogène \(y=2x+3z\) ; pour \(z=0\) on obtient \(y=2x\) c'est à dire le point à l'infini \([x:2x:0]\) en coordonnées homogènes, qui est égal à \([1:2:0]\) ce qui donne la direction de la droite. On remarque qu'on aurait le même point à l'infini pour toute droite d'équation \(y=2x+k\)
équations homogènes des courbes (web)
intersection de 2 courbes dans le plan projectif (web)
exemples : \(y=x^{2}+1\), \(y=1/x\), \(y^{2}=x^{3}-1\), \(x^{2}-y^{2}=1\), \(x^{2}+y^{2}=1\), \(x^3-xy^2+x^2+y^2=0\) et \(xy(x-y)+x^2+y^2+1=0\).
autres exemples (exercices ?)
On identifie l'espace affine au plan \(z = 1\) : donc le point \(m(x, y)\) du plan affine peut être représenté par le point \(M(x, y, 1)\) mais aussi par tout point \((zx, zy, z)\) avec \(z\) non nul. On notera \(M[X:Y:Z]\) dans le cas général un point du plan projectif. Si \(Z\) est non nul il correspond au point \(m(X/Z, Y/Z)\) du plan affine. Les points à l'infini s'écrivent \([X:Y:0]\).
Exemple 1 : la droite affine \(y = 2x + 3\) va s'écrire dans le plan projectif \(Y/Z = 2(X/Z) + 3\), ce qui donne \(Y = 2X + 3Z\) en coordonnées homogènes ;
en prenant \(Z=0\) on obtient son point à l'infini \([X:2X:0]\) ; ainsi toutes les droites parallèles d'équation affine \(Y = 2X + k\) auront pour équation homogène \(Y = 2X + kZ\) ; elles ont toutes le même point à l'infini \([X:2X:0]\) qui peut s'écrire \([1:2:0]\)
Exemple 2 : la parabole \(y=x^2+1\) a pour équation homogène \(YZ = X^2+Z^2\) ;
en prenant \(Z=0\) on obtient \(X^2=0\) soit \(X=0\)
point à l'infini : \([0:Y:0]=[0:1:0]\)
Exemple 3 : \(y=1/x\) donne \(Y/Z=Z/X\) soit \(XY=Z^2\) ; points à l'infini donnés par \(Z=0\) donc \(XY=0\) : soit \(X=0\) ou \(Y=0\) ; on obtient \([0:Y:0] et [X:0:0]\)
autres exemples
Exemple 4
\(y^2=x^3-1\) donne \(x^3-zy^2+z^3=0\) ; pour \(z=0\) on a \(x^3=0\) ce qui donne \(x=0\) donc \([0:1:0]\) ; La courbe affine a une seule "direction à l’infini" : toutes les tangentes horizontales "convergent" vers ce point. C’est le point à l’infini de l’axe des x pour cette cubique. C’est typique des cubiques de la forme \(y^2=x^3+ax+b\) : elles ont exactement un point à l’infini sur la droite de l’infini.
Exemple 5
\(y=x^2\) : on remplace \(x\) par \(x/z\) et \(y\) par \(y/z\) ce qui donne \(yz^2-x^2=0\) ; pour \(z=0\) on a \(x=0\), donc \([0:1:0]\) ; la parabole \(y=x^2\) n’a qu’un seul point à l’infini, situé sur la droite de l’infini \(z=0\). Ce point correspond à la "direction verticale" de la parabole : toutes les tangentes tendant vers l’infini en \(x\) horizontal "rencontrent" ce point.
Exemple 6
\(x^2-y^2=1\) donne \(x^2-y^2-z^2=0\) ; pour \(z=0\) on a \(x=y\) ou \(x=-y\) soit \([1:1:0]\) et \([1:-1:0]\) qui représentent les directions des droites asymptotes \(y=x\) et \(y=-x\)
Exemple 7 (extension complexe)
\(x^2+y^2=1\) donne \(x^2+y^2-z^2=0\) ; pour \(z=0\) on a \(x=iy\) ou \(x=-iy\) soit \([1:i:0]\) et \([1:-i:0]\) qui représentent les directions des droites asymptotiques \(y=ix\) et \(y=-ix\) ; pas de point à l'infini réel ; la courbe (réelle) est bornée.
Exemple 8
\(x^3-xy^2+x^2+y^2=0\) :
\([1:1:0]\), \([1:-1:0]\) et \([0:1:0]\)
Exemple 9
\(xy(x-y)+x^2+y^2+1=0\) : donne \(x^2y-x^y^2+x^2z+y^2z+z^3\) ; pour \(z=0\) : \(x^2y-x^y^2=0\) donne \(x=0\) ou \(y=0\) ou \(x=y\) soit \([0:1:0]\), \([1:0:0]\) et \([1:1:0]\)
Le point de vue des invariants : le birapport
Cette nouvelle géométrie renverse, d'un certain point de vue, la manière de voir la géométrie : chez Euclide, à partir des axiomes, on démontre qu'il existe des invariants :
• les distances : invariantes par les isométries (translations, rotations, symétries)
• les rapports de distances : invariantes par similitude et par projection parallèle (Thalès)
La géométrie de Desargues nous invite à partir des invariants : alignement et intersection ; on détermine alors les transformations qui préservent ces invariants.
La projection centrale conserve l'alignement, les intersections mais pas les longueurs ni les rapports de longueurs (milieux par exemple) ; elle conserve aussi les contacts (tangence) et les coniques, ainsi que le birapport de 4 points
Le birapport
En géométrie affine ou euclidienne, le rapport des longueurs sur une droite est conservé par projection dans une direction sur une autre droite (théorème de Thalès). Ceci assure la conservation des formes.
En géométrie projective
• il n'y a plus de droites parallèles, donc plus de théorème de Thalès
• par projection centrale les rapports de longueurs ne sont pas conservées : par exemple le milieu d'un segment n'est pas représenté en perspective par le milieu de la représentation perspective de ce segment.
Par contre un nouvel invariant apparaît : le birapport (web) de 4 points, qui est un rapport de rapports de segments.
Birapport et quadrilatère complet, division harmonique
quadrilatère complet comme perspective d'un parallélogramme (web)
quadrilatère complet et birapports (web)
Voir différemment l'espace : figures impossibles, anamorphoses, autres perspectives
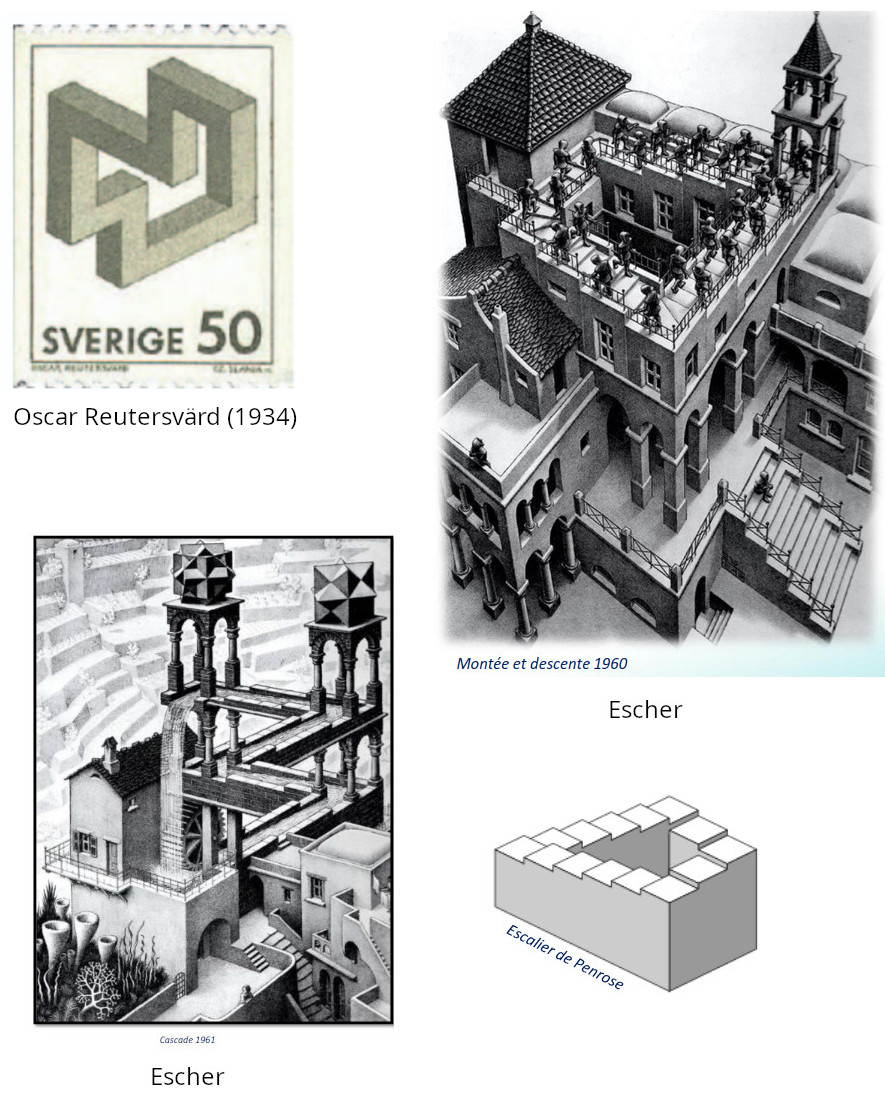
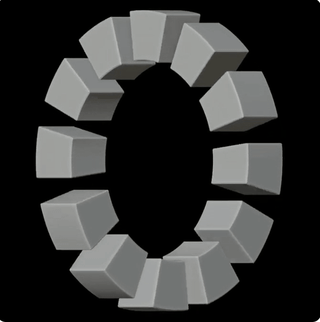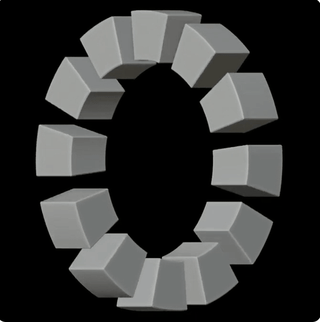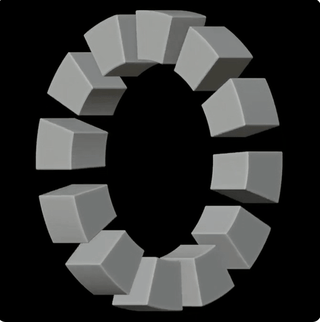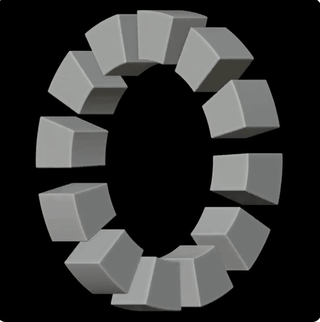
Tripoutre de Penrose
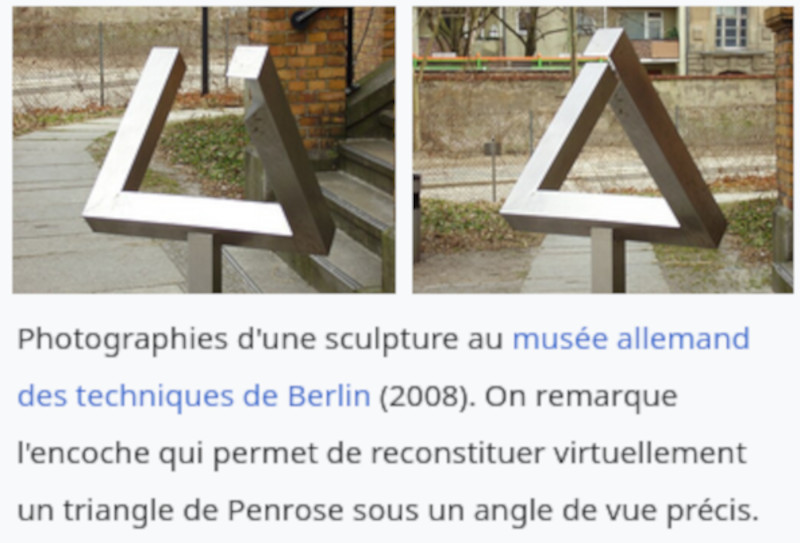
Le tripoutre de Penrose donne un exemple de dessin d'un objet impossible exploitant à la fois
• l'idée de non-recollement des cartes locales en cartographie
• l'utilisation d'une transgression de la perspective pour arriver au résultat
tripoutre (web)
On retrouve ceci dans de nombreuses gravures d'Escher
Les anamorphoses
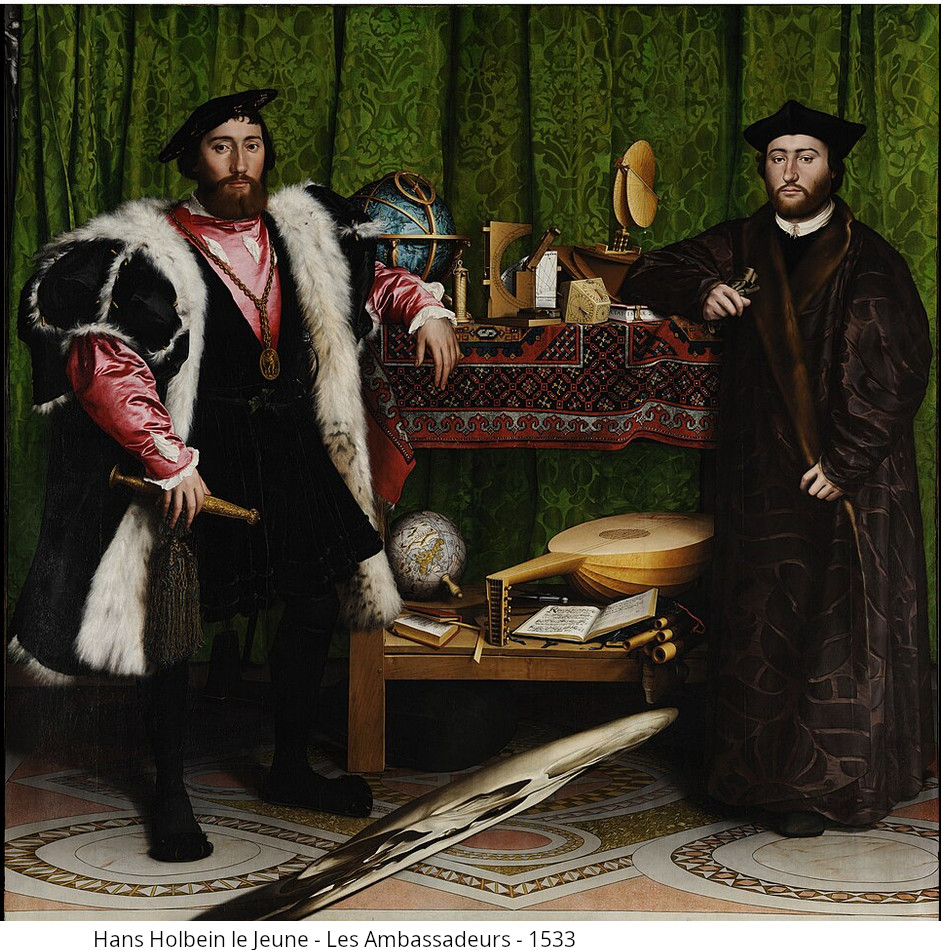
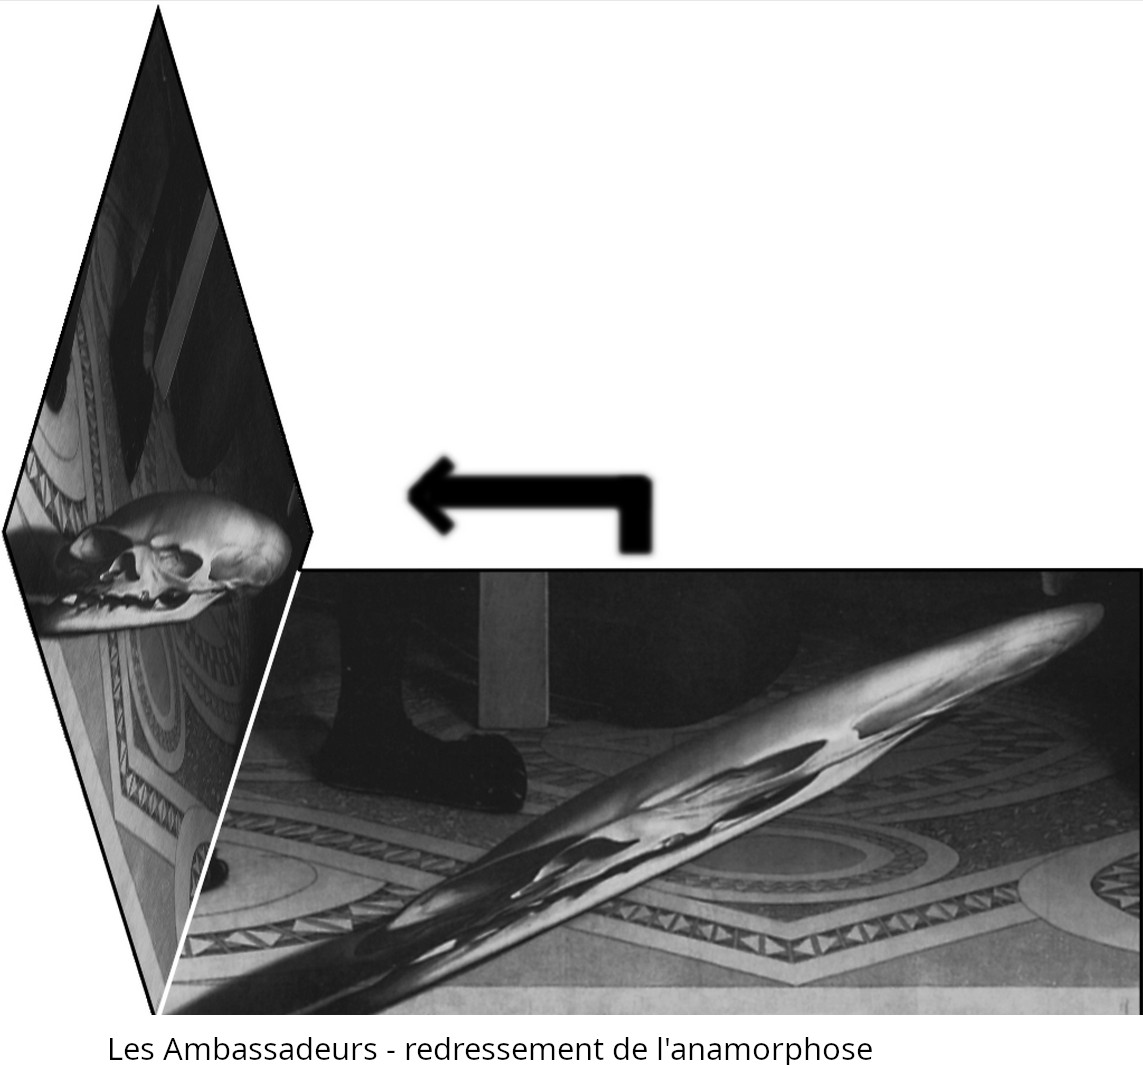
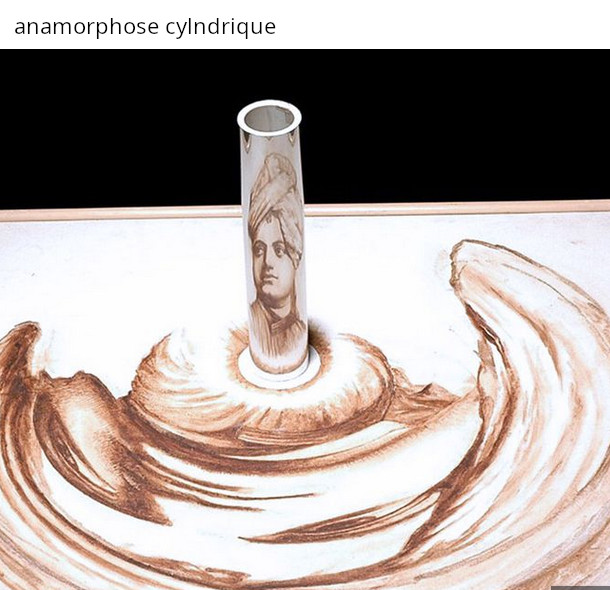
Perspective curviligne
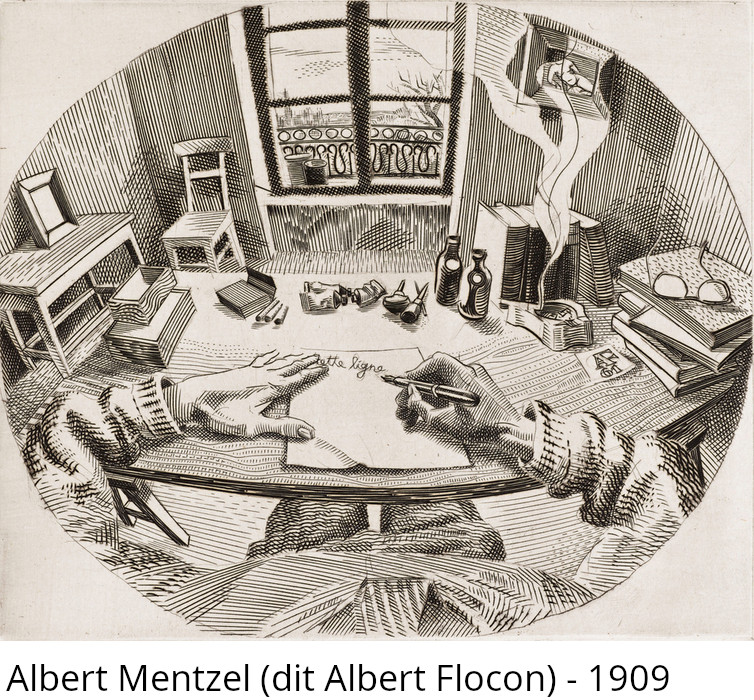
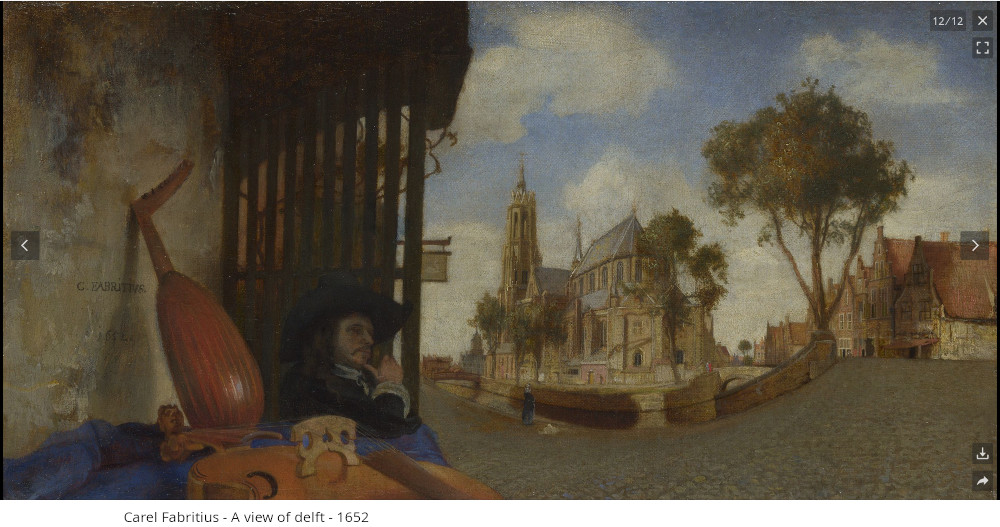
Conclusion
On voit que dans la géométrie projective les éléments et les axiomes diffèrent de ceux de la géométrie euclidienne. Cependant, comme pour la géométrie sphérique, les géomètres avant le XIXème siècle ne l'ont pas associé aux questionnements datant de l'Antiquité sur le cinquième postulat d'Euclide.
Citations
"A travers les images l'homme découvre à la fois l'Univers et son besoin de l'organiser."
[P. Francastel - Art et Technique]
"Ce que nous voyons est dans l'espace, mais nous ne voyons pas l'espace ... L'espace a sa racine dans l'expérience, il a son achèvement dans la raison."
[Léon Brunschvicg - Étapes de la Philosophie Mathématique (1912)]
Citations extraites de l'appendice de Rudolph Bkouche à L'initiation à la géométrie de Daniel Lehmann - 1988
"La notion d'espace naît lorsqu'il s'agit de coordonner les diverses situations spatiales, c'est-à-dire expliciter les relations mutuelles entre les corps, que ce soit à travers le mouvement (et ce sera la mécanique), que ce soit à travers la représentation plane des situations spatiales, et c'est ce problème de la représentation plane que nous étudions ici."
"Pourquoi la représentation plane? Depuis qu'il s'exprime et donc qu'il exprime son rapport au monde, l'homme a utilisé des configurations planes pour représenter les situations spatiales depuis le dessin préhistorique jusqu'à la peinture classique et la photographie, voire l'écran de télévision pour qui utilise les techniques nouvelles de l'audiovisuel et de l'informatique. Cela l'a conduit à définir les règles qui régissent la conception, la réalisation effective et la lecture de ces représentations, et ce à travers une double problématique que l'on pourrait définir comme celle du peintre d'une part, et d'autre part celle de l'architecte, la représentation plane d'un objet réel ou imaginaire d'une part, et d'autre part la construction d'un objet (par exemple une machine ou un édifice) à partir de sa représentation plane, le plan de l'objet. Ceci explique le rôle joué par les peintres et les architectes dans la mise en place de ces règles et les liens étroits qu'ils entretiennent avec la géométrie autant dans l'élaboration pratique de ces règles que dans les constructions théoriques qui les accompagnent, leur assurant validité et cohérence. Et c'est le cas de la perspective mise au point par les peintres"
"Si l'on peut voir la science comme la construction d'une représentation rationnelle du monde par l'esprit humain, construction dont les mathématiques constituent l'un des aspects les plus importants (même si l'on peut douter de leur universalité) on ne saurait oublier que cette rationalité se construit sur un donné, donné qui n'est autre que le résultat du heurt de l'homme avec le réel. Et l'appropriation du savoir, qui reste l'un des objectifs de l'enseignement, se construit elle aussi sur ce donné; c'est ainsi que la géométrie élémentaire, cette partie de la science qui se situe au carrefour des mathématiques et de la physique, construction qui fut longtemps le modèle de la physique mathématique, reste encore aujourd'hui la voie d'accès au savoir géométrique contemporain ; les représentations géométriques d'aujourd'hui se construisent sur cette géométrie première et sans elle les aspects métaphoriques de ce langage universel qu'est devenu le langage géométrique perdent tout sens. Une initiation à la géométrie dont l'un des objectifs est l'accès au savoir contemporain peut alors se définir comme le cheminement qui conduit de cette géométrie première aux constructions sophistiquées des mathématiques contemporaines, moins pour suivre une reconstruction historique qui n'a pas lieu d'être que pour démêler les fils directeurs et expliciter les problématiques qui permettent de comprendre les enjeux et les significations du savoir d'aujourd'hui."
[Rudolf Bkouche - 1997]
Introduction au cours du 23 janvier 2026
• correction de l'exercice sur le point "inaccessible"
correction exercice point inaccessible
• exemple d'homogénéisation pour les directions asymptotiques
\(x^{3}-xy^{2}+x^{2}+y^{2}=0\)
exemple 8
• complément :
La droite projective : ensemble des droites du plan affine passant par l'origine
Espace projectif de dimension n
Espace projectif de dimension infinie : en mécanique quantique (espace de Hilbert des états)
Les géométries non-euclidiennes
Préalable : modèles et théories
On va souvent parler de modèles (on a déjà rencontré ce concept implicitement avec la géométrie projective). Un modèle est une réalisation, dans un "contexte" donné, d'une théorie ; elle-même étant une collection de concepts (définitions) et de règles (axiomes, règles de déduction).
Ici on s'intéressera à la théorie que constituent les définitions et les axiomes de la géométrie, en commençant par la géométrie euclidienne, dans laquelle on va questionner le statut du cinquième postulat.
Cette idée de modèle a été formalisée en logique mathématique au milieu du XXème siècle, suite à la réflexion initiée par Cantor sur les infinis et la théorie des ensembles et aux paradoxes qui vont alors surgir. On a ainsi dû construire des "théories des ensembles" et des modèles pour ces théories.
Dans un autre domaine, en physique, on peut concevoir par exemple la relativité restreinte d'Einstein comme une théorie dont les concepts sont liés à le notion d'espace-temps et les axiomes sont, entre autres, les propriétés d'invariance par changement de repère galiléen, d'homogénéité et d'isotropie.
Généalogies de la géométrie non euclidienne

Introduction
Questionnements fondamentaux
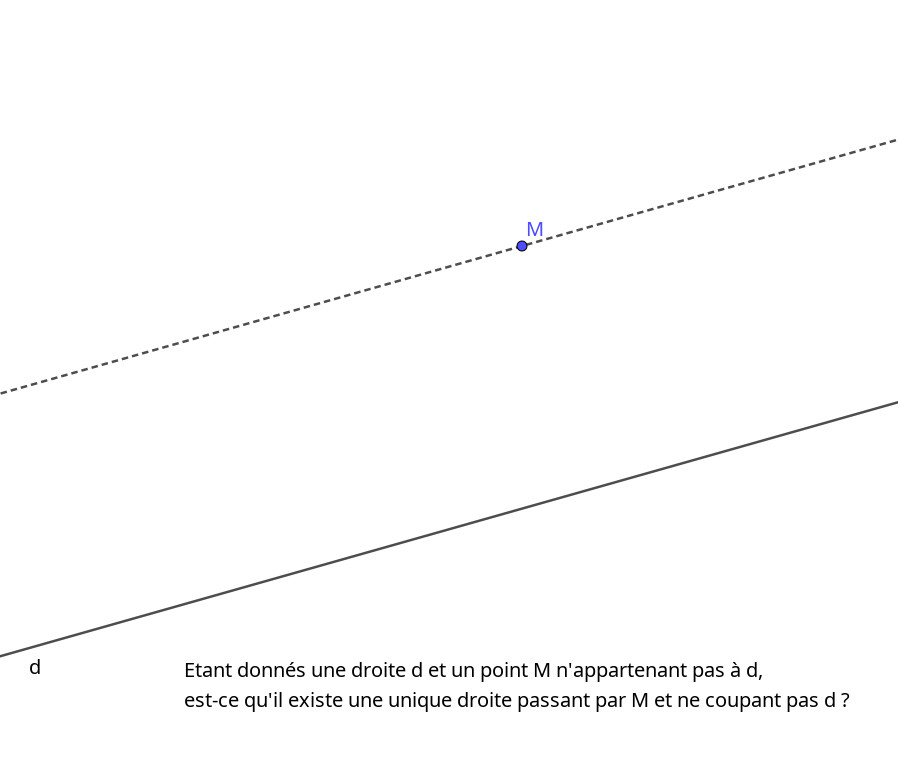
• étant donnés une droite d et un point M extérieur à cette droite, puis-je dessiner (dans le plan) une droite unique d' passant par M et ne coupant pas d
• la réponse est intuitivement oui, et c'est ce qu'ont pensé tous les mathématiciens jusqu'au début du XIXème siècle ; ce n'est qu'au début du XXème siècle, et par un raisonnement et non par l'observation, qu'Einstein va mettre en évidence la nécessité d'une géométrie non-euclidienne pour l'espace-temps.
• la question a plutôt été : puis-je le démontrer ?
Citations : Dieu et la géométrie euclidienne
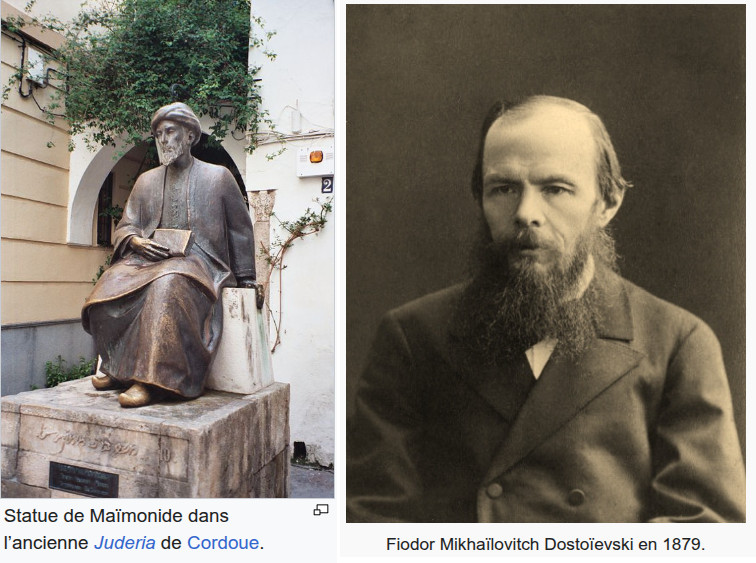
"Même Dieu, bien qu'il soit tout puissant et qu'il jouisse d'une liberté infinie, n'aurait rien pu créer qui aurait contredit la logique d'Aristote et la géométrie d'Euclide"
[Moïse Maïmonide, 1196]
"Il faut noter pourtant que si Dieu existe, s’il a créé vraiment la terre, il l’a faite, comme on sait, d’après la géométrie d’Euclide, et n’a donné à l’esprit humain que la notion des trois dimensions de l’espace. Cependant, il s’est trouvé, il se trouve encore des géomètres et des philosophes, même éminents, pour douter que tout l’univers et même tous les mondes aient été créés seulement suivant les principes d’Euclide. Ils osent même supposer que deux parallèles, qui suivant les lois d’Euclide ne peuvent jamais se rencontrer sur la terre, peuvent se rencontrer quelque part, dans l’infini. J’ai décidé, étant incapable de comprendre même cela, de ne pas chercher à comprendre Dieu. J’avoue humblement mon incapacité à résoudre de telles questions : j’ai essentiellement l’esprit d’Euclide, un esprit terrestre : à quoi bon vouloir résoudre ce qui n’est pas de ce monde ? Et je te conseille de ne jamais te creuser la tête là-dessus, mon ami Aliocha, surtout au sujet de Dieu."
[Dostoîevski, Les Frères Karamazov, 1880]
Citations : des obstacles infranchissables
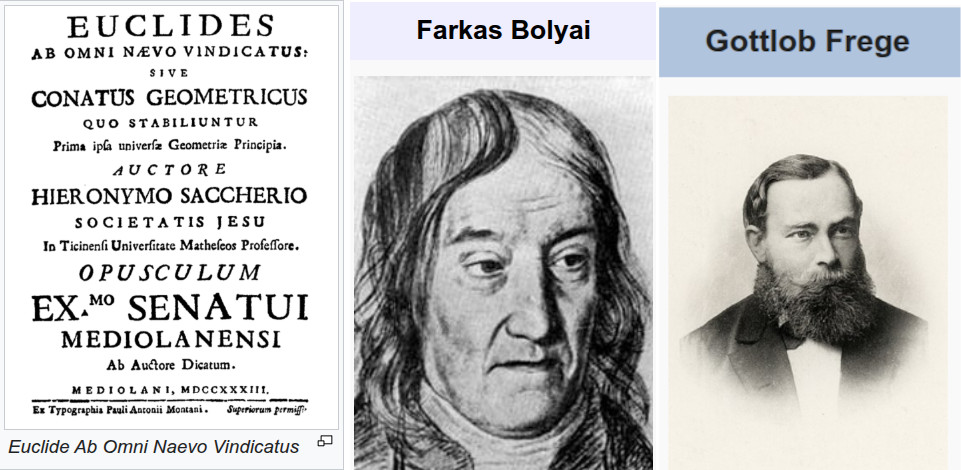
"L'hypothèse de l'aigu est absolument fausse, car elle répugne à la nature de la ligne droite."
[Saccheri, Euclides ab omni naevo vindicatus (Euclide lavé de toute tache), 1733]
(l'hypothèse de l'aigu est une configuration que Saccheri avait construite se déduisant de la négation du cinquième postulat)
"Il ne faut pas tenter cette approche des parallèles. Je connais ce chemin jusqu'au bout. J'ai traversé cette nuit sans fond, qui a éteint toute lumière et toute joie de ma vie. Je vous en prie, laissez la science des parallèles tranquille... Je pensais me sacrifier pour la vérité. J'étais prêt à devenir un martyr qui enlèverait le défaut de la géométrie et la rapporterait purifiée à l'humanité. J'ai accompli des travaux monstrueux, énormes ; mes créations sont bien meilleures que celles des autres et pourtant je n'ai pas atteint une satisfaction complète... Je me suis retourné en arrière quand j'ai vu qu'aucun homme ne peut atteindre le fond de cette nuit. Je me suis retourné sans consolation, en me plaignant de moi-même et de toute l'humanité. Apprenez de mon exemple : j'ai voulu savoir ce qu'est un parallèle, je reste ignorant, cela m'a pris toutes les fleurs de ma vie et tout mon temps."
[Lettre de Farkas Bolyai à son fils Janos, 1823]
"Oserait-on qualifier d'astrologie les Élements d'Euclide, cette oeuvre jouissant d'une autorité incontestée depuis plus de deux mille ans ? Mais, si on le l'ose pas, alors c'est la géométrie non euclidienne qui doit être classée parmi les pseudo-sciences (astrologie, alchimie)"
[Frege, 1925]
Citations : et des ruptures
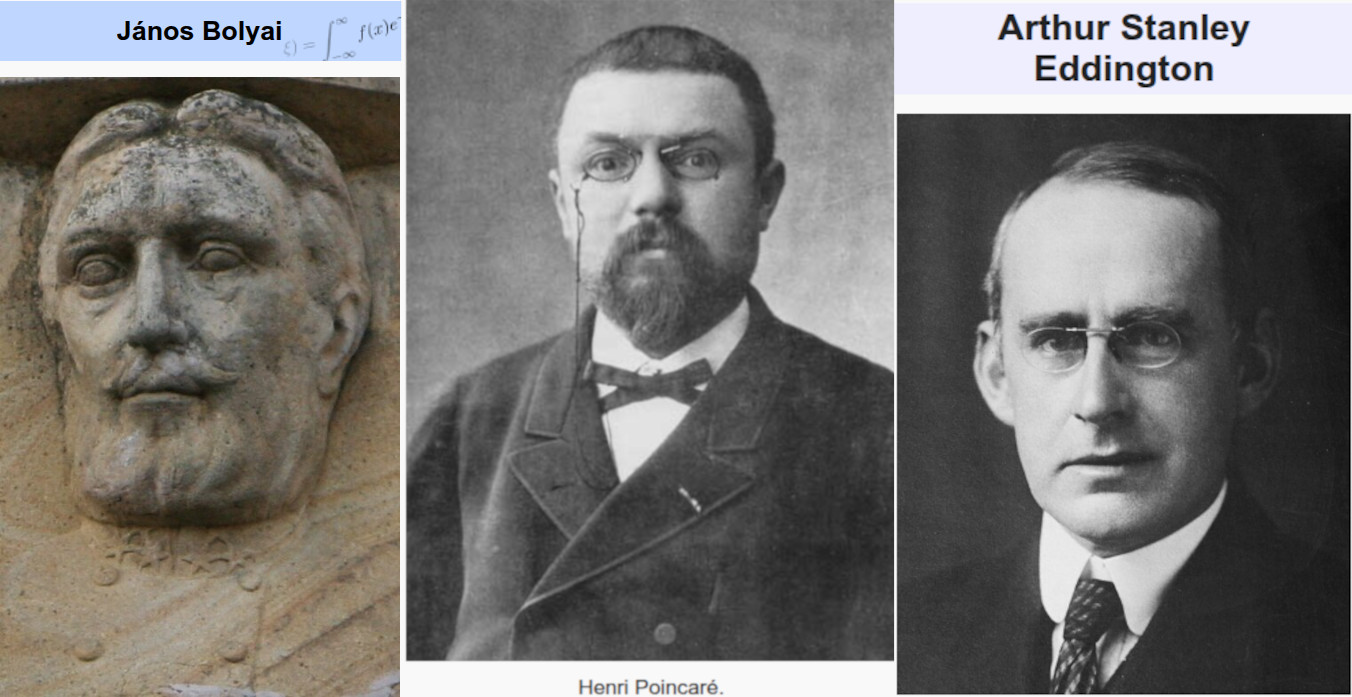
"A partir du néant, j'ai créé un nouveau monde"
[Janos Bolyai, lettre à son père, 1823]
"Les axiomes ne sont pas des énoncés synthétiques, ni des énoncés à priori, ni des faits expérimentaux. Ce sont des conventions."
"Que doit-on penser de la question est-ce que la géométrie euclidienne est vraie ? Elle n'a aucun sens."
"Une géométrie ne peut pas être plus vraie qu'une autre, elle peut seulement être plus commode"
[Henri Poincaré, La science et l'hypothèse, 1902]
"La libération du carcan de l'espace et du temps est une aspiration du poête et du mystique, mais ce sont les mathématiciens qui l'ont réalisée."
[Eddington]
Critique des Éléments d'Euclide (synthèse à posteriori)
texte complet du livre I des Éléments d'Euclide (web)
Les définitions
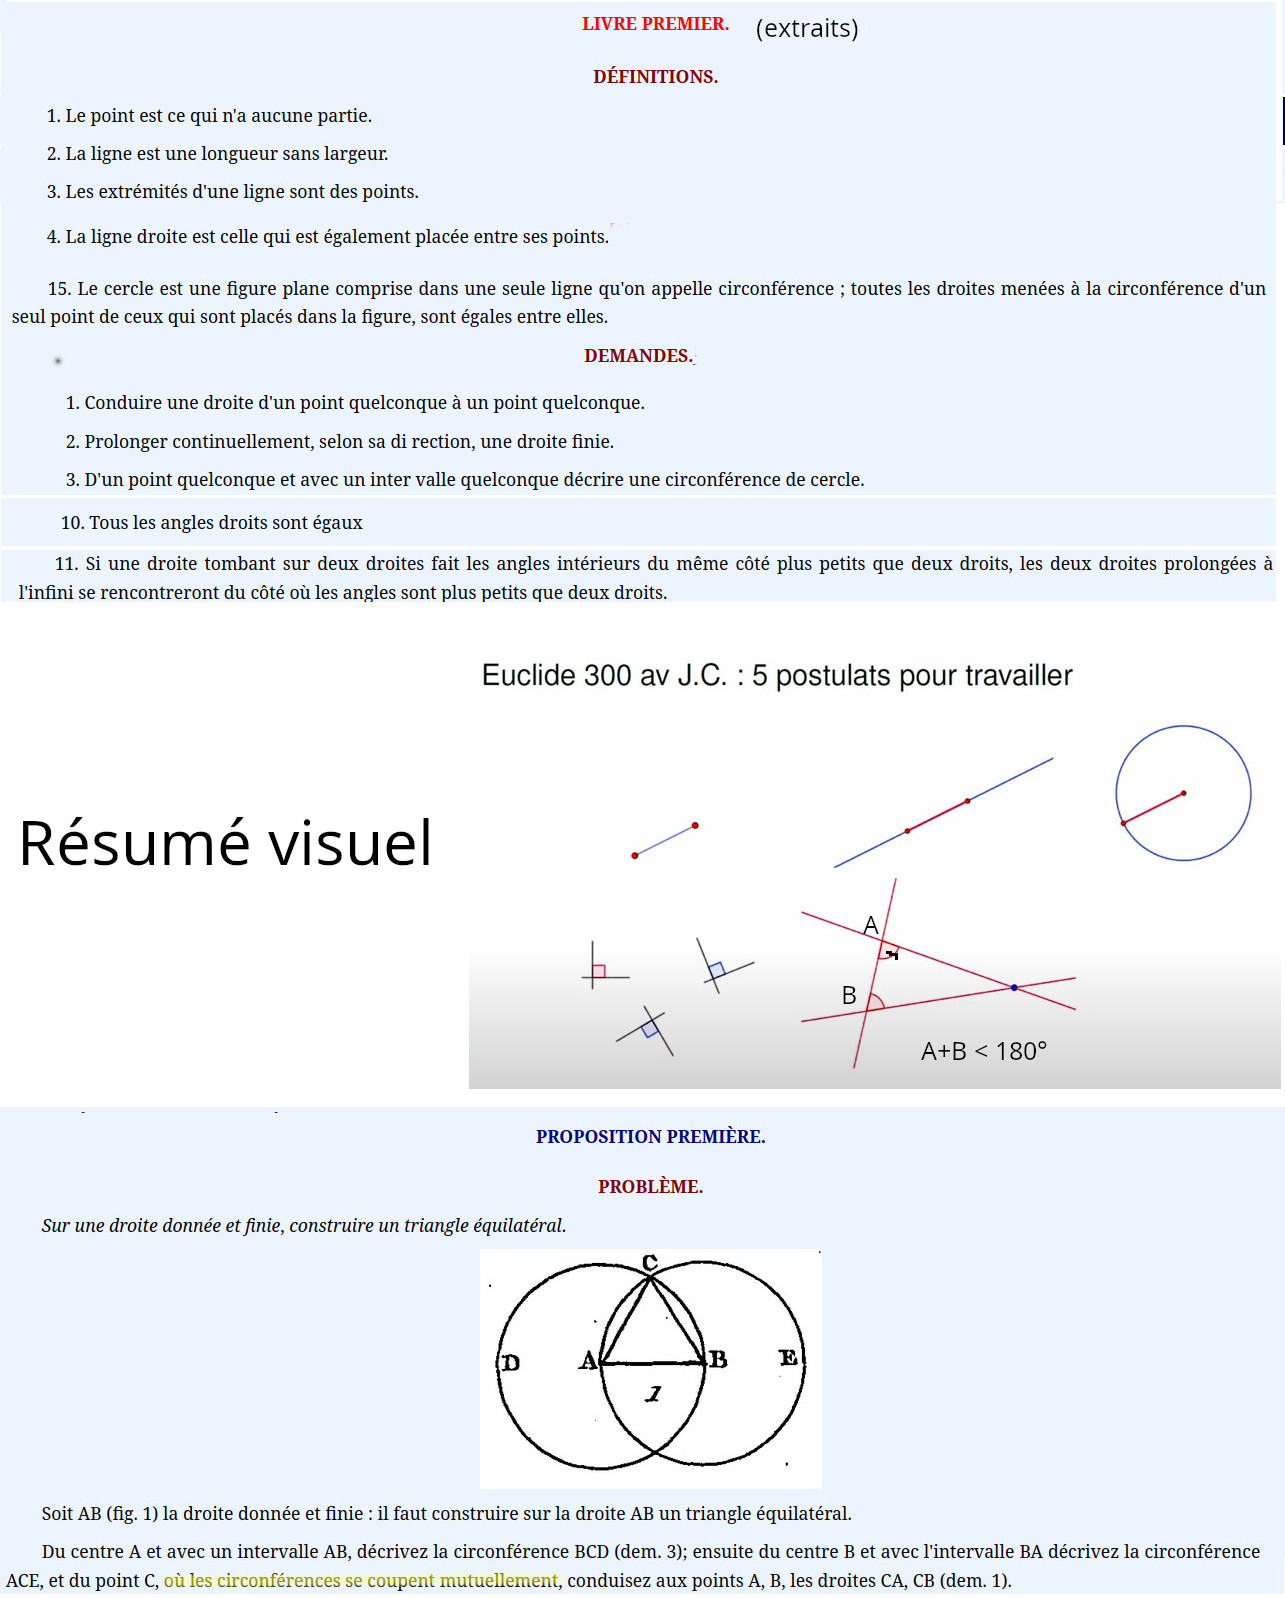
● les 4 premières définitions ne permettent pas de décider rigoureusement ce qu'est un point et ce qu'est une droite ; en particulier il n'est pas dit que c'est le plus court chemin d'un point à un autre
● la définition du cercle (15) ne suffit pas pour justifier l'existence de l'intersection des deux cercles dans la démonstration de la proposition I
Les demandes et les axiomes
Par exemple
● les demandes 2 et 11 par exemple vont être problématiques pour la construction des géométries non euclidiennes.
● la démonstration de la transitivité du parallélisme requiert le cinquième postulat (dans la version actuelle de Proclus-Playfair).
● Les preuves des 28 premiers théorèmes du livre I n'utilisent pas ce cinquième postulat
Tentatives de démonstration du cinquième postulat
Le cinquième postulat, surtout dans sa première formulation, apparaît assez rapidement comme moins évident, moins naturel, plus complexe que les 4 autres. Les mathématiciens vont se demander s'il n'est pas possible de le démontrer à partir des quatre autres.
Ces démonstrations consistent à essayer de prouver le fait que nier ce cinquième postulat aboutit à une contradiction (preuve par l'absurde).
Démonstrations par analyse des conséquences pour un quadrilatère
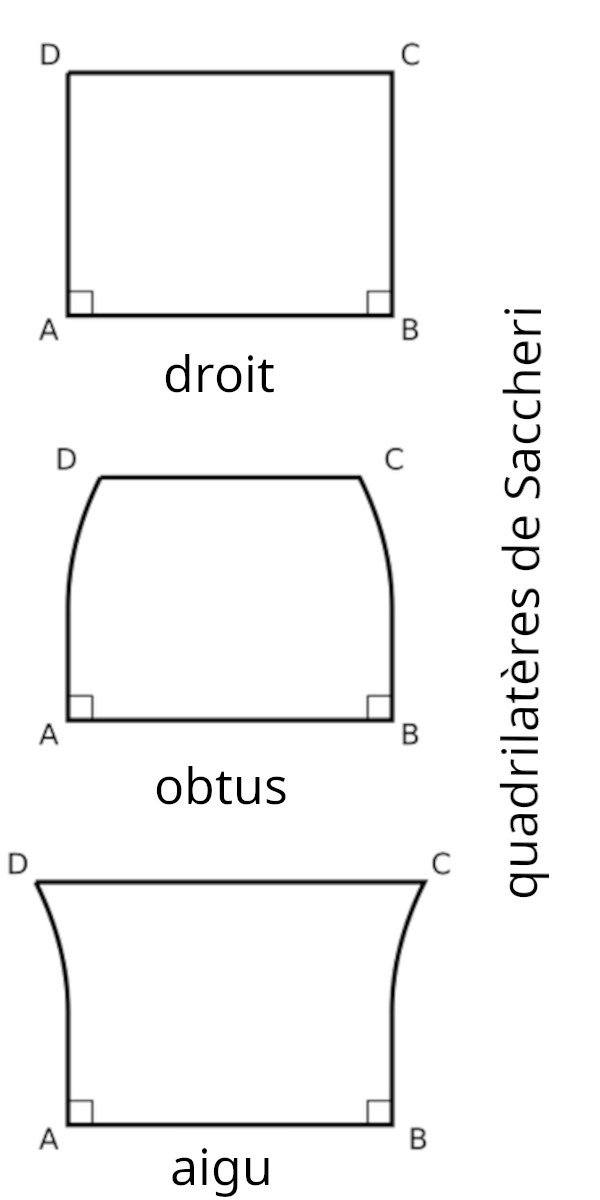
Dès le IIème siècle les mathématiciens
● grecs et latins (Posidonius, Ptolémée, Proclus ...), en utilisant les méthodes issues des Éléments d'Euclide
● puis arabo-musulmans (Ibn Qurra, Al-Haytam, ...), en utilisant des transformations géométriques ou une forme équivalente concernant les rectangles (Omar Al-Khayyam, vers 1077 en Perse)
vont tenter sans succès d'en trouver une démonstration. cinquième postulat et rectangles (web)
Son raisonnement sera repris par Girolamo Saccheri en 1733 dans Euclide lavé de toutes taches. Il affirme : "L'hypothèse de l'angle aigu est absolument fausse car cela répugne à la nature de la ligne droite".
En général ces pseudo-démonstrations utilisent implicitement à un certain moment de leur déroulement ce même cinquième postulat qu'elles sont en train de démontrer.
Démonstrations par utilisation de formes équivalentes
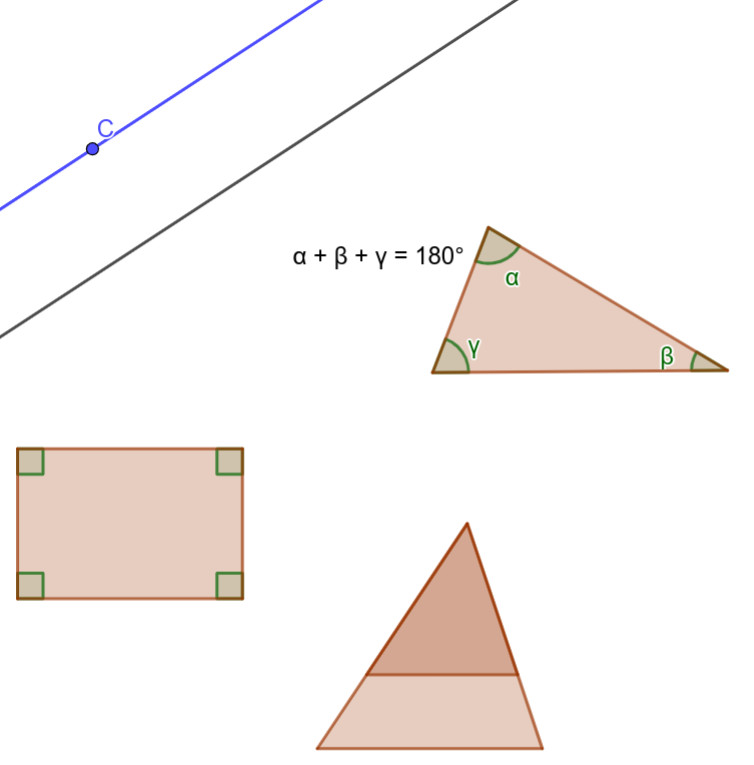
À partir de XVIIème siècle vont apparaître de nouvelles méthodes de démonstration qui vont consister à trouver des énoncés équivalents plus "simples" permettant d'aborder la démonstration éventuelle plus facilement, par exemple :
◼ Wallis (1616-1703) : étant donné un triangle quelconque, il en existe toujours un autre qui lui est semblable sans lui être égal
◼ Saccheri (1677-1733) et Lambert (1728-1777) : il existe des rectangles
◼ Playfair (1748-1819) : par un point extérieur à une droite on peut construire une parallèle à cette droite
◼ Legendre (1752-1833) : la somme des angles d'un triangle est égale à 180°
Les leçons apportées par toutes ces "erreurs"
◼ si on suppose que dans un triangle la somme des angles est inférieure à 180°, alors dans tous les triangles c'est vrai aussi
◼ si on suppose que la somme des angles dans les triangles est différente de 180°, alors :
• les angles déterminent les mesures de côtés ; si la somme des angles est inférieure à 180°, quand on diminue la valeur de angles on augmente la taille du triangle
• deux triangles semblables (c'est à dire ayant les mêmes angles) sont isométriques
• l'aire d'un triangle dépend de ses angles
◼ finalement, on se ramène à 3 possibilités :
• la somme des angles d'un quadrilatère est 360° (cas classique, géométrie euclidienne)
• l'hypothèse de l'angle aigu : cette somme est inférieure à 360°
• l'hypothèse de l'angle obtus : cette somme est supérieure à 360°
Jean-Henri Lambert
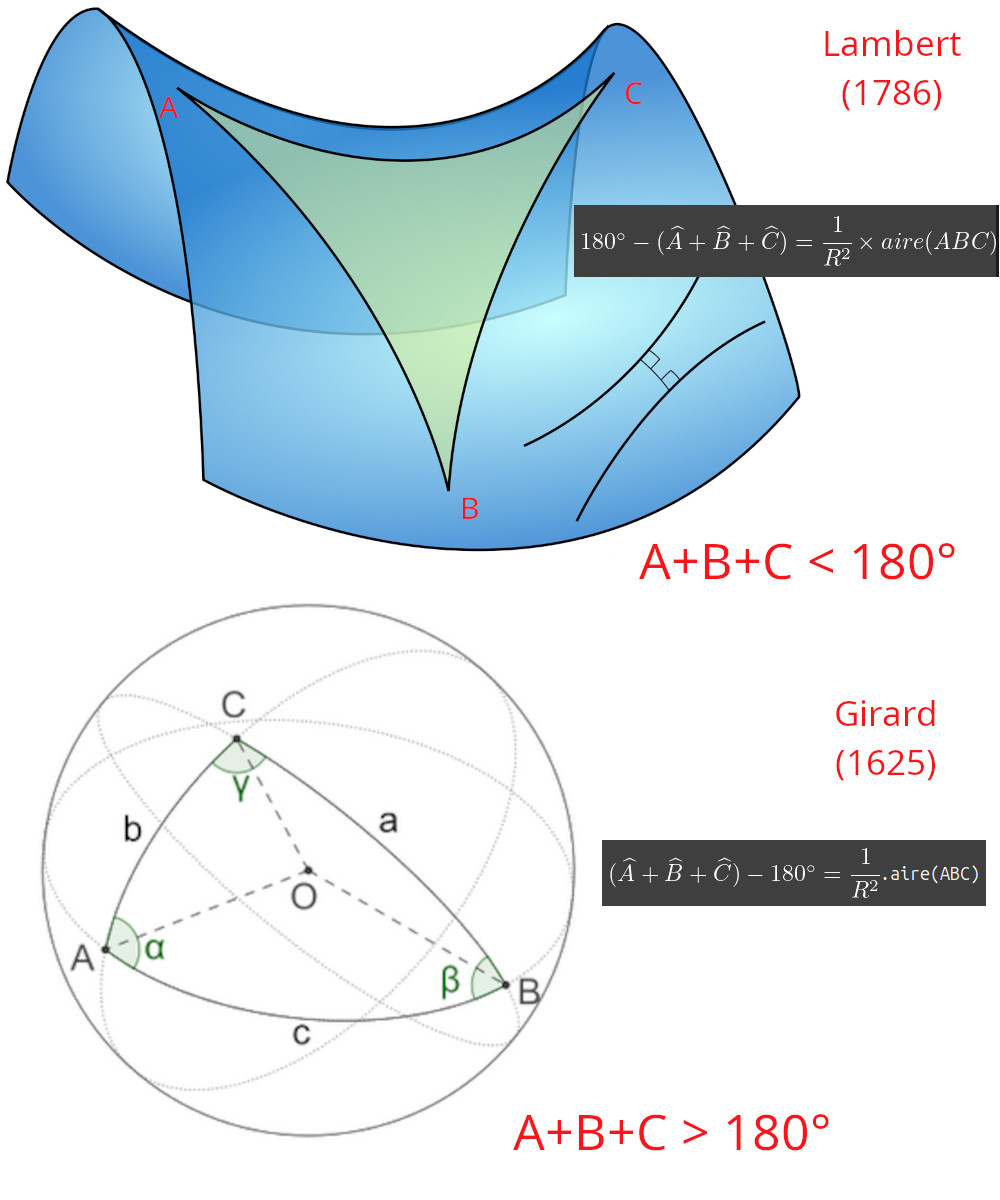
En 1786, dans la Théorie des parallèles, Jean-Henri Lambert, après avoir rejeté l'hypothèse de l'angle obtus à la suite de Saccheri, va s'attaquer à l'hypothèse de l'angle aigu.
Il démontre que la somme des angles de tout triangle est alors inférieure à 180°, et que le "défaut d'angle" est donné par : \(180^{\circ} - \left(\widehat{A} + \widehat{B} + \widehat{C}\right) = \cfrac{1}{R^{2}} \times aire(ABC)\)
il compare avec le résultat obtenu par Girard en 1625 : sur une sphère \(\left(\widehat{A} + \widehat{B} + \widehat{C}\right) - 180^{\circ} = \cfrac{1}{R^2}\times aire(ABC)\)
et en déduit que le cas de l'angle aigu correspond à une sphère de rayon imaginaire \(iR\)
Géométrie et physique
Lambert est ainsi virtuellement en possession d'une théorie plus générale que la géométrie euclidienne mais il ne peut en prendre conscience ; si le modèle de la sphère imaginaire assure la cohérence logique de sa construction, la géométrie reste pour lui, homme du XVIIIe siècle, liée à l'espace physique. La vérité que l'on reconnaît à la construction euclidienne amène à confondre la part d'empirisme et la part de rationalité de cette construction, les principes y sont des vérités et le problème des parallèles (le scandale de la géométrie dira D'Alembert) est essentiellement celui de l'absence de démonstration d'un énoncé qui, quoique non évident, ne peut être que vrai.
[Rudolph Bkouche, appendice à Initiation à la géométrie de Daniel Lehmann (1988)]
Le point au début du XIXème siècle
Vers la fin du XVIIIème siècle la situation est la suivante : la réflexion sur le cinquième postulat a surtout porté sur les tentatives de démonstration de la vérité ou de la nécessité de ce postulat,
● soit en essayant de le déduire des autres, (problème de complétude et d'indécidabilité)
● soit en essayant de démontrer que le nier aboutit à une contradiction. (problème de cohérence)
Dans le premier cas les erreurs ont porté surtout sur un cercle vicieux : en essayant de le démontrer on l'utilise de manière implicite, sans s'en rendre compte.
Dans le deuxième cas la contradiction n'était pas convaincante, elle portait sur la "non-naturalité" des conséquences obtenues. On s'aperçoit alors que l'obstacle provient de la représentation de ce qu'est une droite (qui ne peut pas être courbe, alors que la définition qu'en donne Euclide ne permet pas en réalité une telle contrainte sur cette représentation).
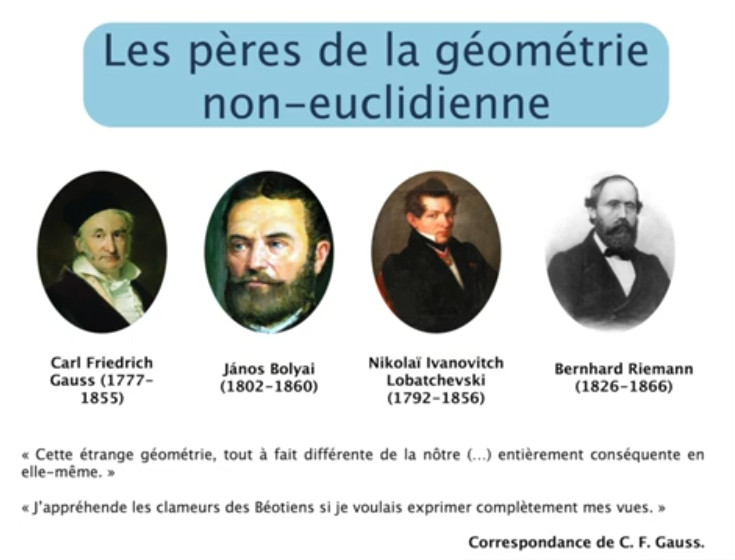
Au XIXème siècle, certains mathématiciens (Gauss, puis Bolyai, Lobatchevski...) vont se convaincre qu'on ne peut pas démontrer le cinquième postulat.
La différence entre Gauss, Bolyaĩ, Lobatchevski et leurs prédécesseurs est qu'ils ne veulent pas démontrer que la négation du cinquième postulat conduit à une contradiction, mais qu'elle permet de créer de nouveaux mondes.
Mais le refus ou l'incapacité d'accepter la possibilité que l'espace physique puisse être décrit par une géométrie "non euclidienne" les empêche de rendre publics leurs travaux ou va engendrer dans un premier temps un rejet de ces travaux.
La rupture
Gauss, Lobatchevski et Bolyai vont prendre au sérieux l'hypothèse consistant de la possibilité de développer une géométrie dans laquelle le cinquième postulat serait abandonné. Tous le trois vont aboutir à la conclusion que c'est possible sans contradiction. Gauss lui-même ne va pas publier ses résultats de son vivant, conscient des critiques qui ne manqueraient pas de lui être opposées dans ce contexte encore très prégnant de l'acceptation des Élements d'Euclide.
Tous les trois vont obtenir des résultats importants pour ce qu'on appellera ensuite les géométries euclidiennes. Cependant, dans un premier temps, leur travail ne sera pas considéré comme convaincant, en particulier parce que leurs travaux ne permettaient pas de "concrétiser" ces théories en un modèle, ce qui sera fait un peu plus tard par Beltrami, Klein, Poincaré, ...
Rien ne leur permettait de prouver la consistance de leur nouvelle géométrie, c'est à dire le fait que les axiomes choisis ne risquent pas d'engendrer une contradiction à un moment ou à un autre.
C'est la construction de modèles qui va prouver cette consistance. En particulier les modèles euclidiens de Klein et Poincaré montrent la consistance de la géométrie hyperbolique relativement à la géométrie euclidienne. La consistance de la géométrie euclidienne elle-même dépend de celle de la théorie des réels (via la géométrie analytique - voir Hilbert) qui elle même dépend de celle de l'arithmétiqe et donc, en dernière analyse de celle de la théorie des ensembles (qui ne peut pas être établie à l'intérieur de ZF d'après le théorème d'incomplétude de Gödel)
Introduction au cours du 6 février 2026
Réponses à la remarque : dans ces géométries non-euclidienne, les droites ne "sont pas droites".
Que signifie être une droite ?
Par exemple, dans la théorie de la Relativité Générale, la seule manière de définir une droite est de dire que c'est, dans l'espace-temps, la trajectoire d'un objet qui n'est soumis à aucune force (ou soumis à des forces de résultante nulle). Mais cela signifie seulement qu'alors le vecteur vitesse ne change pas, c'est à dire que l'accélération est nulle. Ceci ne définit pas une "forme" à priori pour la droite.
La géométrie euclidienne semble avoir été construite pour rendre compte de nos intuitions concernant les formes et les mouvements ; c'est ce qui explique d'ailleurs que, quasiment jusqu'à Galilée, on a considéré que tous les mouvements étaient linéaires ou circulaires.
En ce qui concerne la droite, on a vu que les définitions et axiomes des Éléments d'Euclide n'en prescrivaient pas réellement la forme.
Exemple 1 : La sphère euclidienne (web) et La sphère euclidienne (suite) (web)
Exemple 2 : un plan euclidien sans droites (web)
Gauss, Bolyaï, Lobatchevski
Avec ces trois mathématiciens commence au XIXème siècle la prise en considération de la possibilité d'une géométrie sans le cinquième postulat. En particulier on va envisager une géométrie dans laquelle par un point extérieur à une droite passent au moins 2 parallèles à cette droite. Ce qui va avoir les conséquences suivantes :
● par un point extérieur à une droite passent une infinité de parallèles à cette droite
● il existe des triangles dont les sommes des angles sont différentes
● tous les triangles semblables sont égaux
● il n'existe pas 2 droites équidistantes
● il n'existe pas toujours un cercle passant par 3 points non alignés
● 2 droites parallèles peuvent ne pas avoir de perpendiculaire commune
● si 2 droites parallèles ont une perpendiculaire commune elles s'éloignent l'une de l'autre quand on s'éloigne de cette perpendiculaire
Ces résultats sont démontrés en utilisant les 4 premiers postulats et la nouvelle version du cinquième.
Gauss

Avant 1813 Gauss (1777 - 1855), Gauss essayé lui aussi de démontrer le cinquième postulat en utilisant une preuve par l'absurde. Il se convainc ensuite peu à peu de l'existence non contradictoire d'une géométrie sans le cinquième postulat, à laquelle il parvient vers 1831, qu'il appelle successivement géométrie anti-euclidienne puis géométrie astrale et enfin géométrie non-euclidienne.
Il n'a jamais publié ses recherches car il craignait de ne pas être compris :
"J'appréhende les clameurs des Béotiens, si je voulais exprimer complètement mes vues."
[Lettres de Gauss à Bessel (concernant la non-publication de ses travaux sur la géométrie non euclidienne), 1829]
Gauss savait que la somme \(S\) des angles d'un triangle sphérique de rayon 1 dépasse 180°, et que : \(S-\pi = A\) où \(A\) est l'aire du triangle sphérique.
Il "devine" l’existence d’une surface, en quelque sorte duale de la sphère, dans laquelle la somme des angles d’un triangle est cette fois inférieure à 180 degrés.
En particulier on peut penser que pour construire son modèle (qu'il n'a jamais divulgué publiquement), Gauss a été fortement influencé par ses travaux de cartographie et par conséquent par ses réflexions sur la géométrie de la sphère et la notion de courbure des surfaces. Il a en particulier tenté de mesurer la somme des angles d'un triangle dont les sommets étaient 3 montagnes distantes de plusieurs dizaines de kilomètres : il a trouvé un excès sur 180° de quelques secondes d'arcs qui n'était pas significatif au regard des erreurs de mesures. Une tentative similaire et non significative sera faite par Lobatchevski en utilisant la parallaxe de Sirius..
Bolyaï et Lobatchevski
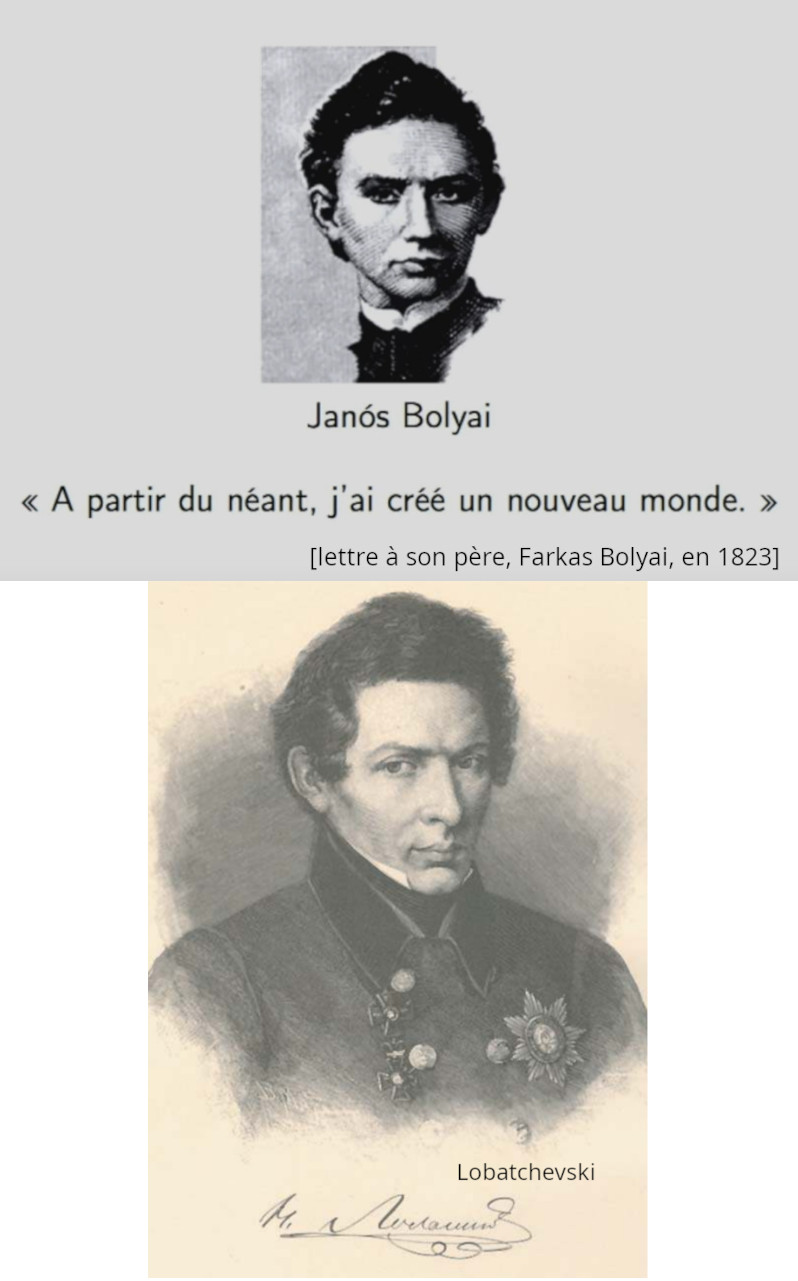
Le jeune mathématicien hongrois János Bolyai (1802-1860) travaille, sans rencontrer de contradiction logique, sur la construction d'une géométrie, qu'il nomme géométrie absolue et qu'on appelle maintenant géométrie hyperbolique dans laquelle le cinquième postulat d'Euclide est remplacé par : Par un point extérieur à une droite il passe une infinité de parallèles à cette droite
géométrie hyperbolique Bolyai Lobatchevski (web)
Il publie ces travaux en 1832 dans un appendice à un livre de mathématiques de son père, Farkas Bolyai, lui-même mathématicien et ami de Gauss.
En 1848 il découvre qu'un mathématicien russe, Nicolaï Ivanovitch Lobatchevski (1792-1856) avait publié en 1837 un article intitulé Géométrie imaginaire ou Pangéométrie en y développant une géométrie quasi-identique.
Les résultats
Á partir de l'hypothèse selon laquelle par un point extérieur à une droite il passe une infinité de parallèles à cette droite Bolyaï et Lobatchevski montrent qu'on peut en déduire sans contradiction les résultats suivants :
• le parallélisme est une relation d'équivalence
• la somme des angles d'un triangle est inférieure à 180°
• tous les triangles semblables sont isométriques
• dans la formule \(\tan\cfrac{\Pi(a)}{2}=e^{-\cfrac{a}{k}}\), la constante \(k\) est indéterminée
• si a, b, c sont les côtés d'un triangle ABC on a : \(\cos A \cos \Pi(b) \cos \Pi(c) + \cfrac{\sin \Pi(b) \sin \Pi(c)}{\sin\Pi(a)}=1\)
• si on introduit un système de coordonnées on peut calculer les longueurs \(\left(ds^{2}=\cfrac{1}{\sin^{2} \Pi(y)}dx^{2}+dy^{2}\right)\) et les aires
Remarque : l'existence de la constante \(k\) dans la formule ci-dessus donnant l'angle de parallélisme met en évidence que les mesures dans l'espace sont relatives à un paramètre absolu (ce qui n'est pas le cas en géométrie euclidienne). Lobatchevski va d'ailleurs essayer sans succès, en utilisant des mesures de parallaxes d'étoiles de déterminer la nature de l'espace (euclidien ou non) et la valeur de \(k\).
Accueil de ces travaux
"Étrange géométrie, tout à fait différente de la nôtre, entièrement conséquente en elle-même" [Gauss]
Comme l'avait prévu Gauss, qui n'a pas publié ses propres travaux (antérieurs à ceux de Bolyai) sur ce sujet, ces résultats rencontrent peu d'écho.
Ils ne seront pris en considération qu'à partir de 1860, en particulier avec la publication posthume des travaux de Gauss et les travaux de Beltrami qui a construit, dans le cadre de la géométrie différentielle de Gauss, des "modèles" de cette géométrie : la pseudosphère, l'hyperboloïde
Un obstacle à franchir : trouver un modèle
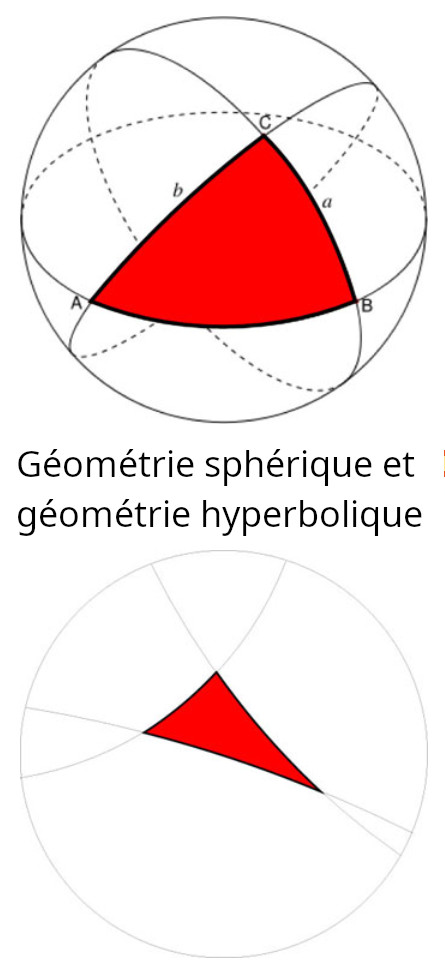
D'abord fondées sur des variantes du postulat des parallèles d'Euclide, les géométries non euclidiennes apparaissaient comme un simple jeu formel et n'avaient que peu de crédit face au statut de vérité absolue de la géométrie euclidienne. Elles ont peu à peu été acceptées à partir du moment où l'on a pu en donner des modèles, c'est-à-dire des supports géométriques avec des interprétations spécifiques pour les concepts formels de points, de droites, etc. Les modèles ont permis d’interpréter la géométrie non euclidienne dans la géométrie euclidienne.
En effet Gauss, Bolyaï et Lobatchevski, convaincus de la possibilité d'un telle géométrie, n'ont pas réussi à en donner une représentation concrète (que sont les points, les droites, les segments, les angles dans cette géométrie ?). Ils ont surtout étudié les conséquences logiques et calculatoires basées sur cette hypothèse.
L'existence éventuelle d'un modèle dans le cadre euclidien d'une géométrie non euclidienne prouve la consistance relative de cette géométrie, c'est à dire sa non-contradiction, à condition de supposer que la géométrie euclidienne est elle-même consistante. De manière générale, une théorie est dite
Ces représentations "concrètes" vont être construites par Beltrami, Klein, Poincaré, Riemann ..., tout d'abord sous forme de surfaces dans l'espace de dimension 3 puis, par projection, sous forme de parties du plan.
Beltrami (1868)
La pseudo-sphère
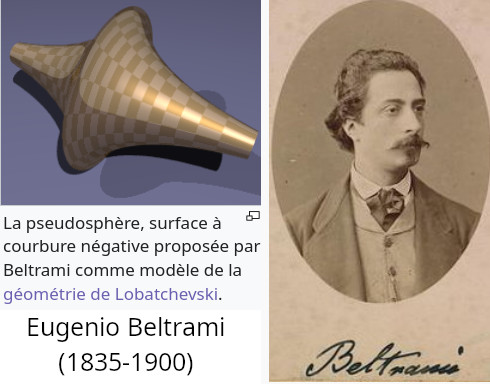
Il s'agit d'un modèle à courbure constante, mais avec des singularités ; d'après un théorème de Hilbert, il n'existe pas dans \(\mathbb{R}^{3}\) de modèle sans singularité à courbure constante (négative) de la géométrie hyperbolique)
L'existence de ce modèle est pour Beltrami une preuve de consistance de la géométrie non euclidienne, mais ce n'est pas un modèle global.
Cette pseudosphère est un modèle local de la géométrie hyperbolique : en tout point, sauf en son équateur où elle présente une singularité, la courbure est constante et négative.
pseudosphère (web)
droites sur la pseudosphère (web, dgpad)
milieux et médianes sur la pseudo-sphère (web, dgpad) ou https://www.dgpad.net/index.php?url=https://drive.google.com/file/d/1eQcB7NpoSVJ-wi-Vd45zj3MJA6s7EtC7/view?usp=drive_link
orthocentre sur la pseudo-sphère (web, dgpad) ou https://www.dgpad.net/index.php?url=https://drive.google.com/file/d/1FTGwlvAYLbRlrn2GnNj9vSqOkfcbts64/view?usp=drive_link
L'hyperboloïde
La question se pose de savoir si on peut trouver un modèle de la géométrie non euclidienne à 2 dimensions qui soit une surface sans singularité plongée dans l'espace à 3 dimensions (contrairement la pseudo-sphère de Beltrami, qui présente une singularité).
Remarque : la sphère a pour équation \(x^2+y^2+z^2=K\) ; c'est un ensemble réduit à un point si \(K=0\) et vide si \(K<0\) ; si on modifie l'équation en \(x^{2}+y^{2}-z^{2}=K\) on obtient :
si \(K=0\) : un cône
si \(K=1\) : un hyperboloïde à une nappe, surface obtenue par la révolution d'une hyperbole autour de l'axe des \(z\) ; c'est une surface réglée. génération hyperboloide à une nappe (web)
si \(K=-1\): un hyperboloïde à 2 nappes, obtenu par révolution d'une hyperbole autour de l'axe des \(x\).
Beltrami va se concentrer sur le cas \(K=-1\), en conservant que la nappe supérieure, qui est en relation avec les travaux de Gauss, Bolyaï et Lobatchevski. C'est un modèle du plan hyperbolique.
hyperboloides (web)
Beltrami hyperboloide parallélisme (web)
équation \(x^{2}+y^{2}-z^{2}=-1\) ; on ne prend que le nappe supérieure \((z>0)\) ce qui donne \(z=\sqrt{x^{2}+y^{2}+1\).
Les géodésiques sont les hyperboles intersections de l'hyperboloïde avec un plan quelconque passant par O. Ce sont les droites dans ce modèle de géométrie non-euclidienne appelée géométrie hyperbolique.
Il est difficile de raisonner et de construire des figures sur ce modèle ; on va se ramener par projection à des modèles plans.
Introduction au cours du 20 février 2026

préliminaire : trigonométries circulaire et hyperbolique (web)
retour sur la pseudosphère : notion de paramétrage, revêtement (feuillets).
Par exemple le cercle (C) de centre O de rayon 1 peut être paramétré par \(\psi : t\in\mathbb{R}\longrightarrow M(\cos t, \sin t) \in (C)\), mais la fonction réciproque est multivaluée car \(t\) est défini à \(2\pi\) près puisque \(\cos\) et \(\sin\) sont périodiques.
De même pour la sphère (S) paramétrée par \(\psi :(u,v)\in\mathbb{R}^{2}\longrightarrow M(\cos v \cos u, \cos v \sin u, \sin v)\in(S)\)
De même pour la pseudosphère (P) paramétrée par \(\psi : (u,v)\in\mathbb{R}^{2}\longrightarrow M\left(\cfrac{\cos v}{\cosh u},\cfrac{\sin v}{\cosh u}, u-\tanh u\right)\in (P)\)
Pour la calcul des distance sur la pseudosphère, le problème des géodésiques et la notion de courbure, on en reparlera quand on aura vu les modèles plans des espaces non euclidiens.
suite
On va aujourd'hui commencer à étudier les modèles principaux de la géométrie hyperbolique : hyperboloïde, disque de Beltrami-Klein, disque de Poincaré, demi-plan supérieur de Poincaré. L'un des avantages de ces trois derniers modèles est de fournir une visualisation concrète de cette géométrie dans un plan.
Modèles dans un plan des géométries non euclidiennes (hyperboliques) des surfaces
Note : les constructions dans GeoGebra des modèles suivants ont été réalisées en utilisant les macros-constructions dues à Lajoiejo (www.geogebra.org/u/lajoiejo) et Jordi Arnau (www.geogebra.org/u/98montanajordi).
Rappel du cours précédent (hyperboloïde de Beltrami)
Après avoir étudié le modèle de la pseudosphère pour la géométrie hyperbolique (c'est à dire la géométrie dans laquelle le cinquième postulat d'Euclide est remplacé par : par un point extérieur à une droite passe une infinité de parallèles à cette droite), modèle à courbure négative constante mais présentant un cercle de singularités, Beltrami va utiliser comme modèle l'hyperboloïde à deux nappes d'équation \(x^{2}+y^{2}-z^{2}=-1\) obtenu par révolution d'une hyperbole autour de l'axe des \(x\), en ne conservant que la nappe supérieure.
Celui-ci a l'avantage de ne pas avoir de singularité ; sa courbure est négative (pour la métrique de Minkowski) et non constante.
hyperboloïde de Beltrami (web)
Il est difficile de raisonner et de construire des figures sur ce modèle ; on va se ramener par projection à des modèles plans.
On va étudier 3 exemples dans le plan de modèles de la géométrie hyperbolique obtenus en projetant de différentes manières la nappe supérieure de l'hyperboloïde.
Ces 3 modèles ont été utilisés par Beltrami pour démontrer la consistance de la géométrie non-euclidienne relativement à la géométrie euclidienne. Ils ont été ensuite repris et développés par Klein, Poincaré et d'autres.
On va traiter dans l'ordre :
• le modèle \(\mathbb{D}\) du disque de Beltrami-Poincaré
• le modèle \(\mathbb{K}\) du disque de Beltrami-Klein
• le modèle \(\mathbb{H}\) du demi-plan de Beltrami-Poincaré
On notera \(\mathbb{M}\) le modèle de l'hyperboloïde de Minkowski dans \(\mathbb{R}^{3}\)
Le modèle \(\mathbb{D}\) du disque de Poincaré
projection de l'hyperboloïde
On projette l'hyperboloïde à partir du pole sud S(0, 0, -1) sur le plan équatorial (d'équation \(z = 0\))
projection de l'hyperboloïde : modèle de Beltrami-Poincaré (web)
complément : birapport et distance
Le birapport "classique" est multiplicatif : si M, N, P sont alignés dans cet ordre et situés entre A et B et si on notait \(d(M,N)=[A, B, M, N]\) alors on aurait \(d(M,P)=d(M,N)\times d(N,P)\) ; le passage au logarithme permet de retrouver l'additivité des distances.
Dans le plan euclidien, si on prend sur un axe un point A d'abscisse -R et un point B d'abscisse R on a :
\([A, B, M, N]\) = \(\cfrac{\cfrac{x_{M}+R}{x_{M}-R}}{\cfrac{x_{N}+R}{x_{N}-R}}\) = \(\cfrac{(x_{M}+R)(x_{N}-R)}{(x_{M}-R)(x_{N}+R)}\) = \(\cfrac{R^2+R(x_{M}-x_{N})-x_{M}.x_{N}}{R^2-R(x_{M}-x_{N})-x_{M}.x_{N}}\) = \(\cfrac{1+\cfrac{x_{M}-x_{N}}{R}-\cfrac{x_{M}.x_{N}}{R^2}}{1-\cfrac{x_{M}-x_{N}}{R}-\cfrac{x_{M}.x_{N}}{R^2}}\)
qui équivaut à \(\cfrac{1+\cfrac{x_{M}-x_{N}}{R}}{1-\cfrac{x_{M}-x_{N}}{R}}\) si R est grand.
Donc \([A, B, M, N] \simeq 1 + 2\cfrac{x_{M}-x_{N}}{R}\) si R et grand
et \(\ln [A, B, M, N] \simeq 2\cfrac{x_{M}-x_{N}}{R}\) si R est grand.
En posant \(d_{euclidien}(M, N) = \cfrac{1}{2}\times R \times |\ln [A, B, M, N]|\) on obtient \(d_{euclidien}(M, N) \simeq |x_N-x_N| = MN\) quand A et B vont à l'infini.
Dans le cas des modèles des disques de Klein et Poincaré (de rayon R=1 correspondant à un rayon infini), les points d'intersection de la droite (MN) avec l'horizon étant les points à l'infini A et B, on va donc définir \(d_{hyperbolique}(M, N)=\cfrac{1}{2}|\ln([A, B, M, N]|\)
modèle plan : le disque de Poincaré
modèle de Beltrami-Poincaré (ne fonctionne pas en local) (web)
Poincaré l'a popularisé dans son livre La Science et l'hypothèse en 1902 où il en donne une interprétation physique. Esher en donnera des illustrations artistiques.
Poincaré "La science et l'hypothèse" (1902)
Supposons, par exemple, un monde renfermé dans une grande sphère et soumis aux lois suivantes :
La température n’y est pas uniforme ; elle est maxima au centre, et elle diminue à mesure qu’on s’en éloigne, pour se réduire au zéro absolu quand on atteint la sphère où ce monde est renfermé. Je précise davantage la loi suivant laquelle varie cette température. Soit R le rayon de la sphère limite ; soit r la distance du point considéré au centre de cette sphère. La température absolue sera proportionnelle à \(R^2 - r^2\).
Je supposerai de plus que, dans ce monde, tous les corps aient même coefficient de dilatation, de telle façon que la longueur d’une règle quelconque soit proportionnelle à sa température absolue.
Je supposerai enfin qu’un objet transporté d’un point à un autre, dont la température est différente, se met immédiatement en équilibre calorifique avec son nouveau milieu.
Rien dans ces hypothèses n’est contradictoire ou inimaginable.
Un objet mobile deviendra alors de plus en plus petit à mesure qu’on se rapprochera de la sphère limite.
Observons d’abord que, si ce monde est limité au point de vue de notre géométrie habituelle, il paraîtra infini à ses habitants. Quand ceux-ci, en effet, veulent se rapprocher de la sphère limite, ils se refroidissent et deviennent de plus en plus petits. Les pas qu’ils font sont donc aussi de plus en plus petits, de sorte qu’ils ne peuvent jamais atteindre la sphère limite.
Visualisations
La vie sur le disque de Poincaré
animation : hyperboloĩde et disque de Poincaré (Jos Leys)
Escher
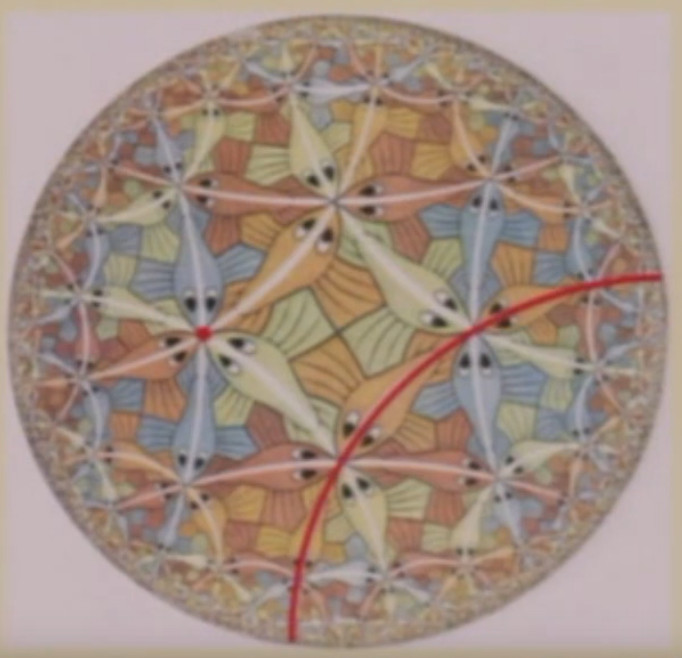
Cercle limite III (1959)
Escher : géométrie hyperbolique
Introduction au cours du 13 mars 2026 (reporté au 27 mars 2026)
Rappels concernant le disque de Poincaré : https://www.geogebra.org/classic/zdbjuzxu
Pour répondre à une question concernant la méthode de construction d'une droite passant par deux points dans le modèle hyperbolique du disque de Poincaré.
symétrie par rapport à un cercle
orthogonalité et invariance
construction
Pavages hyperboliques
Introduction : les pavages du plan euclidien
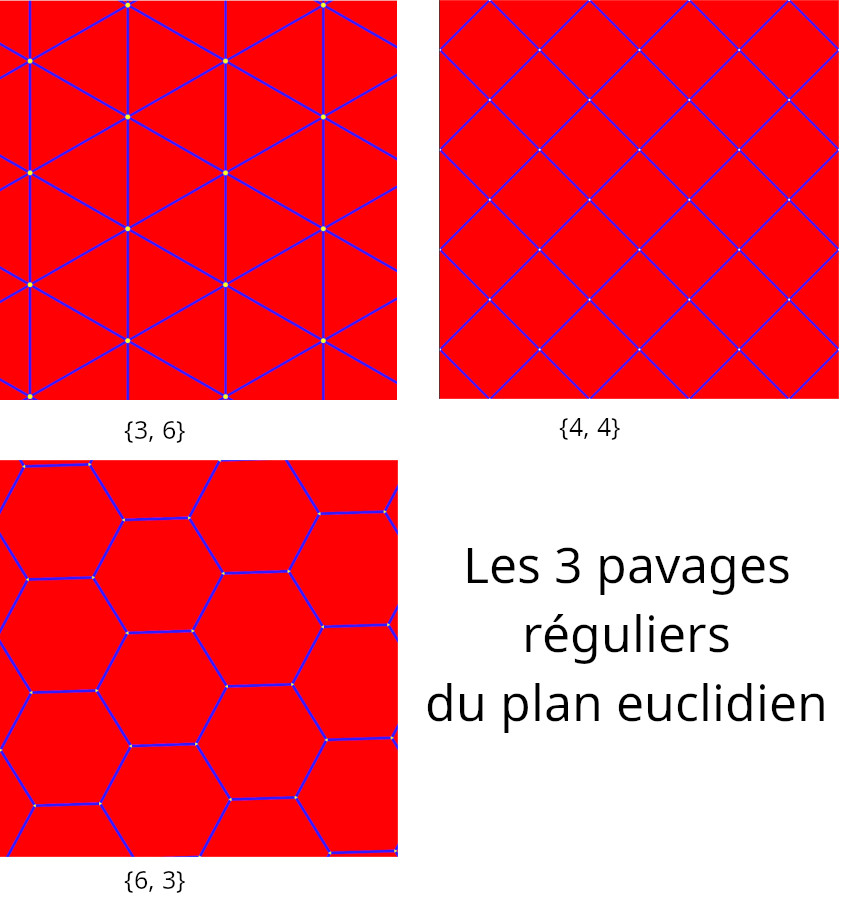
Pourquoi n'y-a-t-il que 3 pavages réguliers du plan euclidien ?
Démonstration
Dans un pavage régulier du plan euclidien on utilise un polygone régulier à \(p\) côtés égaux (donc \(p\) angles égaux) et autour de chaque sommet il y a \(q\) polygones.
La somme des angles d'un polygone à \(p\) côtés est \((p-2)\pi\) (conséquence du cinquième postulat d'Euclide) ;
chaque angle mesure donc \(\cfrac{(p-2)\pi}{p}\).
On a donc la contrainte \(q\times\cfrac{(p-2)\pi}{p}=2\pi\), ce qui donne \(q(p-2)=2p\).
On en déduit \(q(p-2)+4=2p+4\) puis \(pq-2p-2q+4=4\)
soit \((p-2)(q-2)=4\).
Pour \(p=3\) on obtient \(q=6\) : pavage par des triangles équilatéraux,
pour \(p=4\) on obtient \(q=4\) : pavage par des carrés,
pour \(p=5\) : pas de solution entière pour \(q\),
pour \(p=6\) on obtient \(q=3\) : pavage par des hexagones réguliers
pour \(p>6\) on obtient \(q<3\) : pas de solution.
Pavages réguliers du disque de Poincaré
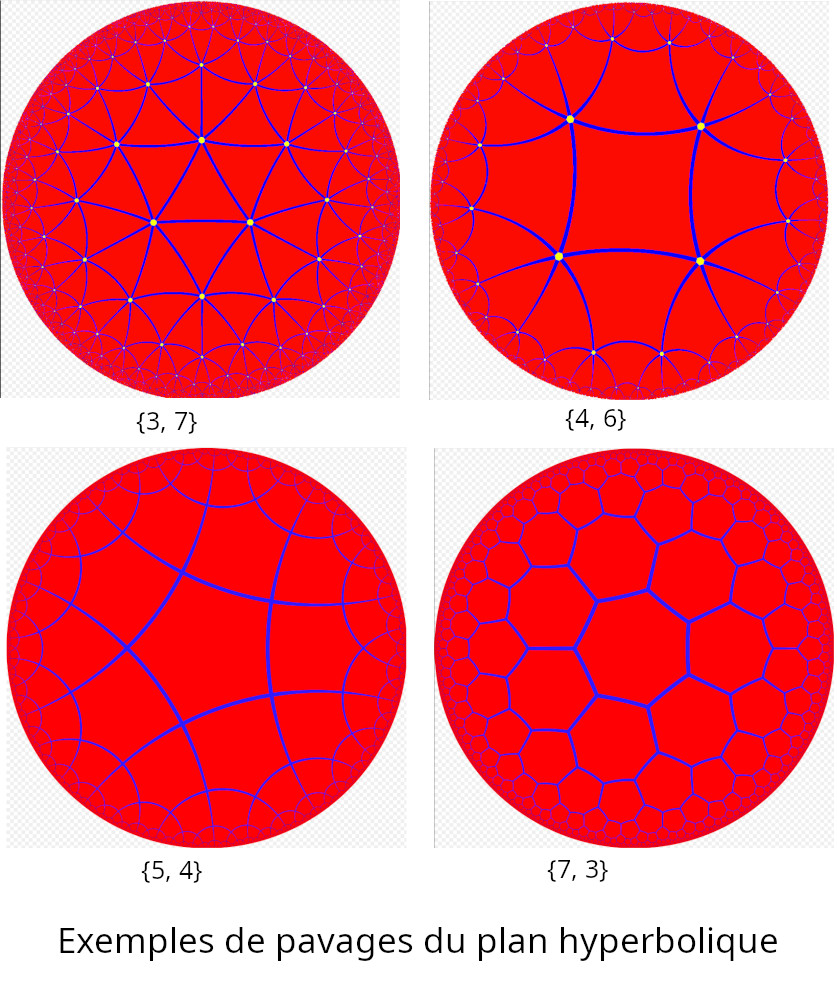
Pour qu'un pavage régulier \(\{p,q\}\) existe dans le disque de Poincaré (\(p\) côtés par face, \(q\) faces par sommet), il doit respecter l'inégalité suivante :
\((p-2)(q-2)>4\)
Démonstration
En géométrie hyperbolique, la somme des angles d'un polygone à \(p\) côtés doit être strictement inférieure à \((p-2)\pi\)
Donc chaque angle a une mesure inférieure à \(\cfrac{(p-2)\pi}{p}\)
Si on veut mettre \(q\) polygones réguliers autour d'un sommet la somme de ces angles doit être égale à \(2\pi\) donc chaque angle mesure \(\cfrac{2\pi}{q}\)
Ce qui donne \(\cfrac{2\pi}{q}<\cfrac{(p-2)\pi}{p}\) ; on en déduit \(2p
voir wikipedia (table Regular hyperbolic tiling table)
génération dynamique des pavages
Le modèle \(\mathbb{K}\) du disque de Klein (1868, 1871)
On projette l'hyperboloïde à partir de l'origine O sur le plan tangent au pole nord (0,0,1)
Ce n'est pas un modèle conforme : les angles ne sont pas conservés.
projection de l'hyperboloïde - modèle de Beltrami-Klein (web)
Dans la suite on va donc travailler dans ce modèle plan : modèle de Beltrami-Klein (vide) (ne fonctionne pas en local) (web)
Le modèle \(\mathbb{H}\) du demi-plan de Poincaré
Ce modèle, apparu en 1882 dans l'article de Poincaré Théorie des groupes fuchsiens, peut être obtenu comme projection orthographique de l'hyperboloïde à deux nappes.
Dans ce modèle, le monde hyperbolique est le demi-plan ouvert supérieur (de frontière l'axe des abscisses). Une droite est soit une droite perpendiculaire à l'axe des abscisses, soit un cercle perpendiculaire à l'axe des abscisses (c'est à dire un demi-cercle centré sur cet axe).
géométrie hyperbolique : demi-plan de Poincaré (web)
Introduction au cours de 10 avril 2023
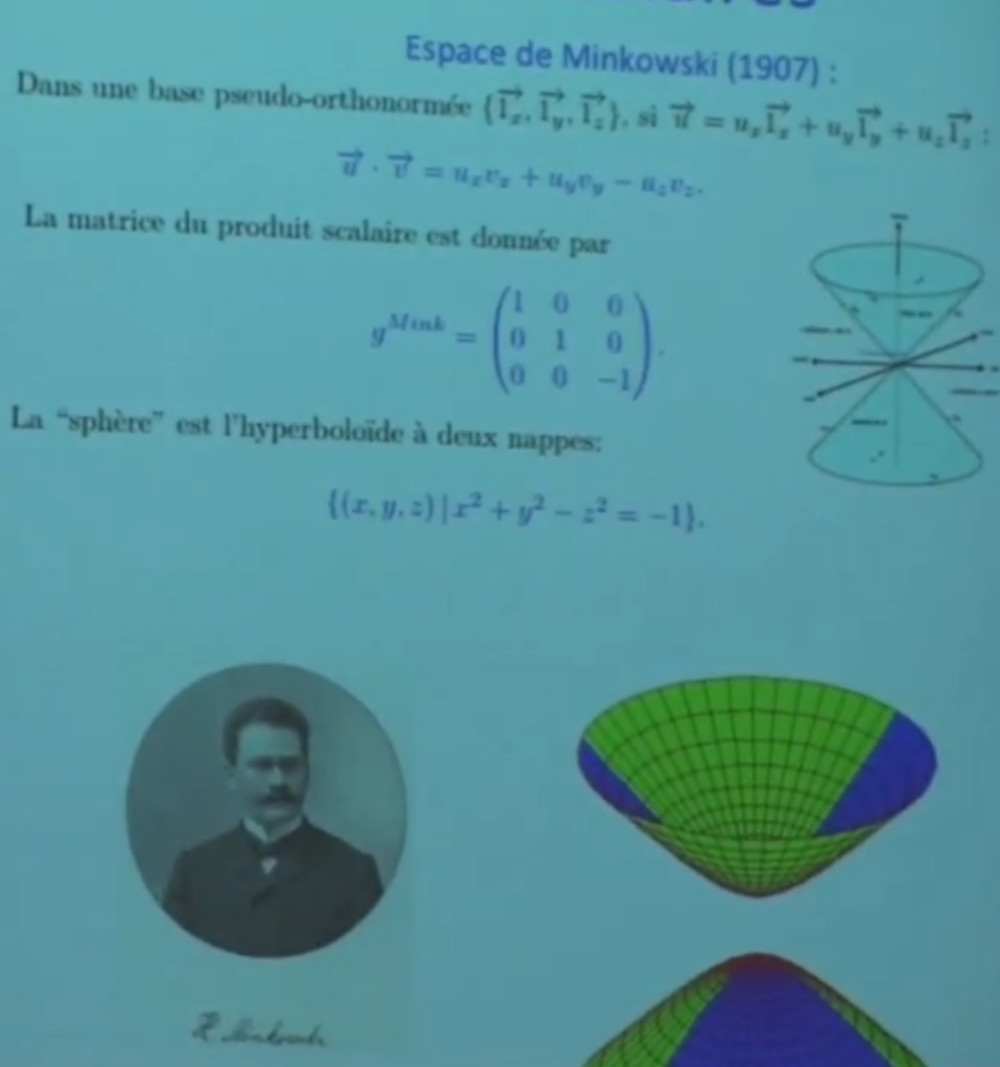
synthèse concernant la géométrie hyperbolique
En géométrie hyperbolique, l'hyperboloïde d'équation \(x^{2}+y^{2}-z^{2}=-1\) joue le rôle de la sphère unité en géométrie euclidienne. Les modèles plans sont des cartes (projections) de cette "sphère hyperbolique".
Les notions métriques associées (distance, angle, aire) sont en relation avec la forme quadratique de Minkowski \(x^{2}+y^{2}-z^{2}\) dont l'équivalent en dimension 4 va être à la base de la géométrie de la relativité restreinte.
modèles pour la géométrie hyperbolique : comparaison des projections
Exemples d'utilisations de la géométrie hyperbolique
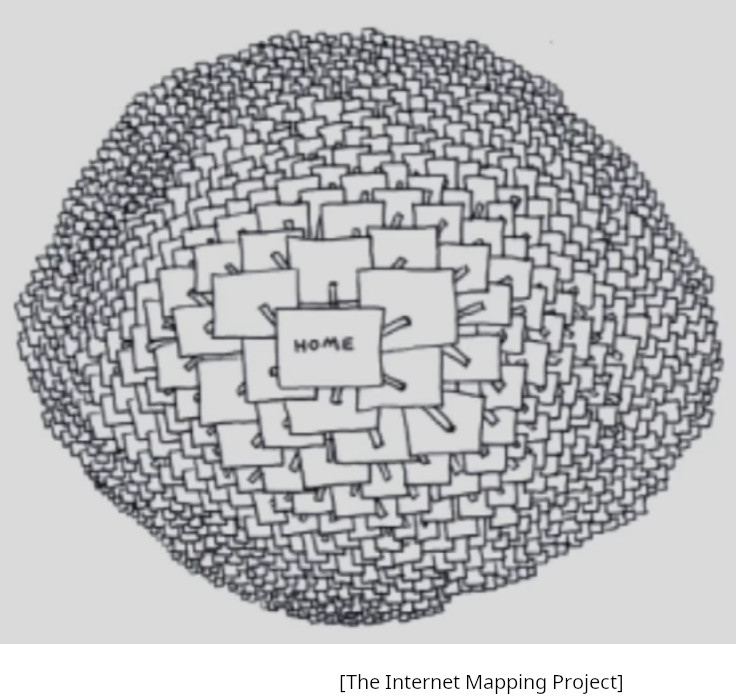
visualisation hyperbolique de données : arborescence
Géométrie elliptique (courbure positive) en dimension 2
Le modèle de Cayley-Klein-Riemann
géométrie elliptique : projection de la sphère (web)
Dans un modèle construit par Cayley, Klein et Riemann, on part de l'idée qu'un point est un couple de points antipodaux sur la sphère et une droite est un grand cercle.
On peut réaliser un modèle de la géométrie elliptique en partant d'une sphère, mais on est obligé d'identifier les points diamétralement opposés.
On doit donc se restreindre à une demi-sphère, mais il faut que les points diamétralement opposés sur son grand cercle frontière soient identifiés. En projetant cette demi-sphère sur le plan de son cercle frontière on obtient un modèle plan de la géométrie elliptique : intérieur d'un cercle (C) dans lequel une droite passant par deux points A et B est un arc du cercle passant par A et B et coupant (C) en deux points diamétralement opposés (identifiés).
(ouvrir les fichiers suivants avec dgpad)
droite elliptique
segment elliptique
triangle elliptique
Exercice
Soit (c) un cercle de centre O et de rayon r. Soient A et B deux points à l'intérieur de ce cercle.
Comment construire le cercle c' passant par A et B et coupant le cercle (c) en deux points diamétralement opposés (sur (c) ?
théorèmes
construction
Pavages de la sphère
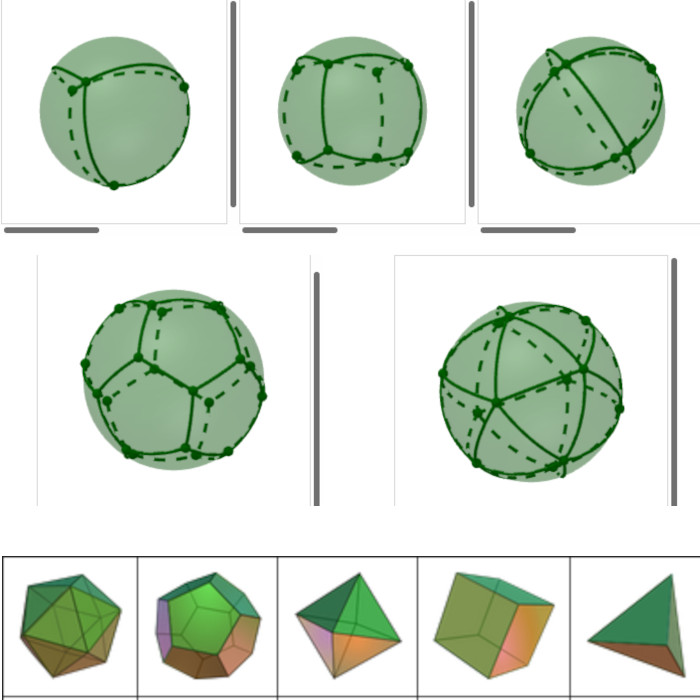
Le raisonnement permettant de classifier les pavages du plan euclidien et du plan hyperbolique nous permet (en inversant les inégalités utilisées pour le plan hyperbolique) de démontrer qu'il existe 5 pavages réguliers pour la sphère, correspondants aux 5 polyèdres platoniciens.
Géométries non-euclidiennes des espaces de dimension 3
Analogues des polygones et des pavages dans le cas hyperbolique
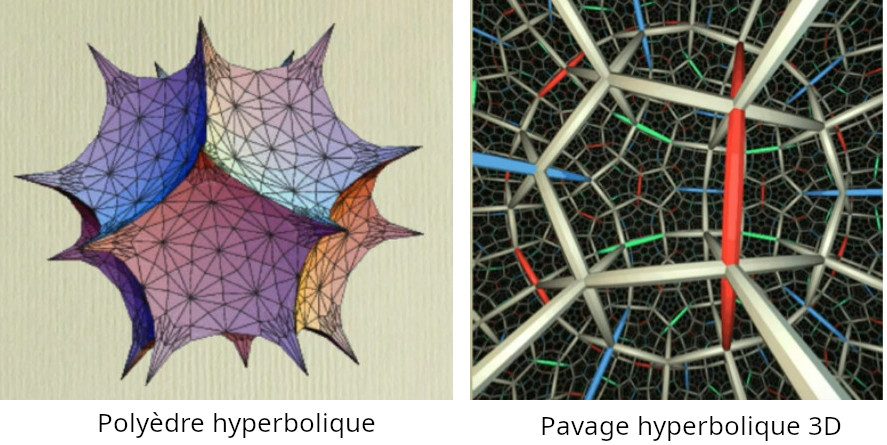
La classification
Pour étudier les géométries non euclidiennes en dimension 2 nous sommes partis d'une surface (sphère ou hyperboloïde) plongée dans l'espace de dimension 3.
De le même manière, pour étudier les géométries non euclidiennes en dimension 3 il faut considérer des "variétés" (ou hypersurfaces) de dimension 3 plongées dans l'espace de dimension 4.
A la fin des années 70, William Thurston a énoncé la conjecture de géométrisation qui classifie les géométries possibles en dimension 3.
La démonstration de cette conjecture, en partie effectuée par Thurston lui-même, a été finalisée par Grigori Perelman en 2002 et 2003 qui a démontré le dernier cas qui restait : la conjecture de Poincaré.
Chaque variété de dimension 3 peut être décomposée en morceaux, chacun de ces morceaux ayant une géométrie de l'un des 8 types suivants :
• \(\mathbb{E}^{3}\) euclidienne : courbure nulle, espace infini plat
• \(\mathbb{S}^{3}\) elliptique (sphérique) : courbure positive, espace fini
• \(\mathbb{H}^{3}\) hyperbolique : courbure négative, espace infini
• \(\mathbb{S}^{2}\times\mathbb{E}\)
• \(\mathbb{H}^{2}\times\mathbb{E}\)
• \(\widetilde{\mathbb{SL2}}\)
• \(Nil\)
• \(Sol\)
voir la vidéo : https://www.youtube.com/watch?v=Py4aFsJzChI&t=1235s (de 20:35 à 26:45) (local)
Généralisations : Bernhard Riemann et Felix Klein
Riemann
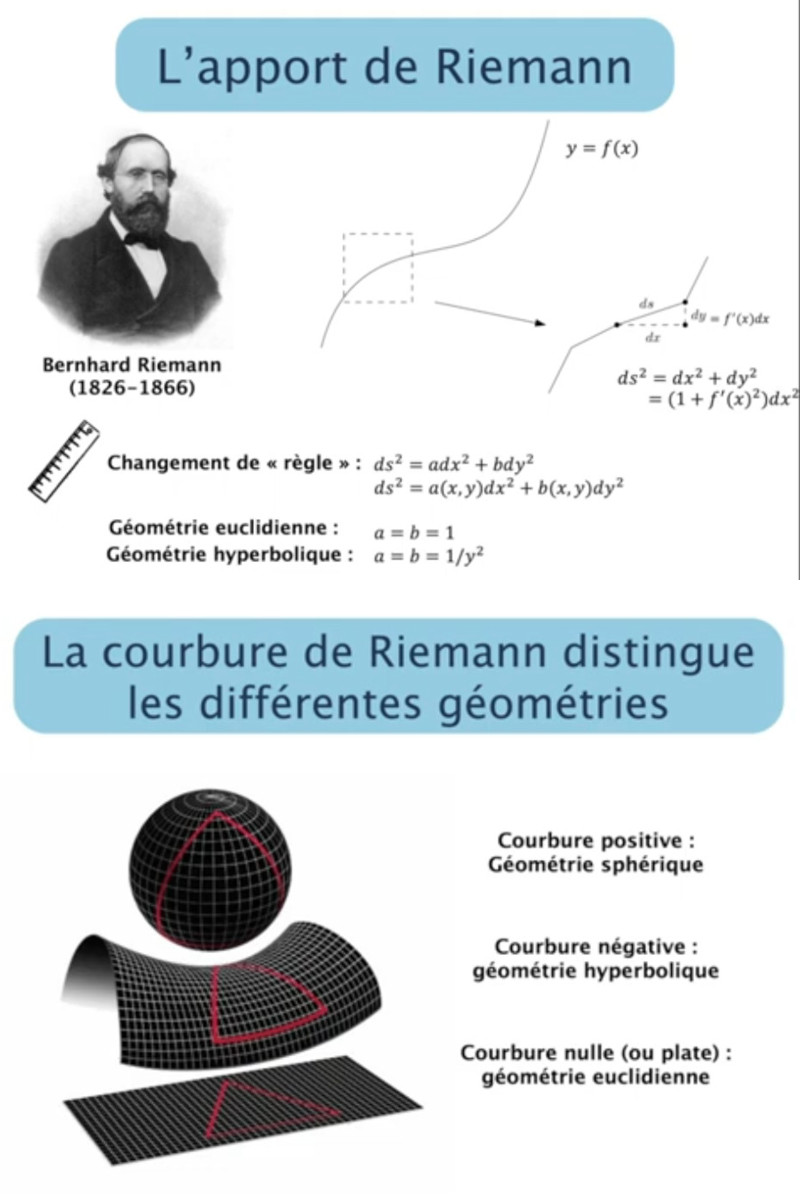
Riemann va théoriser les géométries non euclidiennes en dimension quelconque dans un cadre qu'on appelle maintenant géométrie riemannienne. Dans ces géométries on généralise la méthode euclidienne de calcul \(ds^{2}=dx^{2}+dy^{2}\) de la longueur en écrivant \(ds^{2}=a.dx^{2}+b.dy^{2}\) où \(a\) et \(b\) sont des fonctions des coordonnées. On généralise aussi la notion de courbure : tenseur de courbure de Riemann-Christoffel.
La géométrie de Lobatchevski devient alors un cas particulier de géométrie riemannienne.
À la fin du XIXème siècle, Riemann donne une classification des géométries sur les surfaces en fonction de leur courbure.
Klein
Felix Klein va proposer une définition de la géométrie (ou des géométries) fondée sur les notions de groupe de transformations et d'invariant en mettant en évidence la généralité du cadre projectif et la considération de l'ensemble des géométries dans ce cadre.
Synthèse
Nous sommes partis d'une réflexion concernant la possibilité de démontrer le cinquième postulat d'Euclide à partir des quatre autres dans un contexte où la géométrie eucliienne était considérée comme la géométrie.
Historiquement, cette réflexion s'est faite en plusieurs étapes
- tentatives de démonstration directes du cinquième postulat
- tentatives de démonstration par l'absurde : si ce cinquième postulat est faux, aboutit-on à une contradiction ?
- reconnaissance de la possibilité logique d'une géométrie sans cinquième postulat (Bolyai, Lobatchevski, Gauss)
- construction de modèles pour ces géométries non-euclidiennes (Beltrami, Klein, Poincaré)
Cette dernière étape a bénéficié en particulier des travaux de Gauss en géométrie différentielle.
Géométrie(s) : la liberté d'inventer
Conclusions
Des figures à l'espace
Avec l'avènement de la géométrie non-euclidienne, on passe d'une géométrie science des figures à une géométrie science de l'espace.
Ce passage avait déjà été initié par exemple dans la perspective et en physique chez Copernic, chez Giordano Bruno.
Toutes les sciences mathématiques ... ne sont ni abstraites des choses naturelles [ce qui serait la position aristotélicienne] ni ne sont dans notre imagination [position néo-platonicienne], ni dans l'intellect [position platonicienne] mais l'espace est leur sujet.
[Francesco Patrizi, Della nuova geometria (1595)]
Newton, même s'il concevait la notion d'espace, appréhendait la géométrie comme le science des objets contenus dans cet espace, mais ne concevait pas l'espace comme objet de cette géométrie.
Dans sa correspondance avec Samuel Clarke, en 1715 et 1716, Leibniz développe une théorie de l'espace, élaborée vers 1688 au moment de sa lecture critique des Principia de Newton ; l'espace est conçu comme une substance et un système de relations entre situations (point de vue critiqué par Newton comme étant tautologique). Ceci lui permet de définir pour l'espace des propriétés d'homogénéité, d'uniformité, de continuité, ...
Leibniz avait un projet géométrique : l'analysis situs, qui n'a été publié que plus tard. L'espace y est conçu comme l'ensemble des relations mutuelles de distance entre les points (analogue à notre notion d'isométrie).
Les problèmes épistémologiques posés par les géométries non-euclidiennes
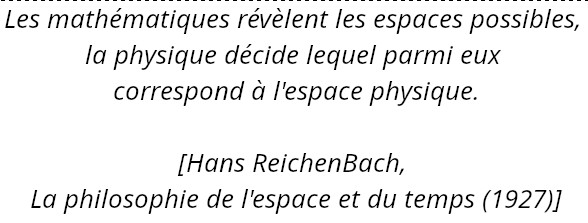
La découverte (ou l'invention!) des géométries non-euclidiennes, la démonstration via les modèles euclidiens de leur cohérence, vont poser un double problème, d'ordre logique et d'ordre physique, conduisant vers de nouvelles conceptions de la géométrie.
problème d'ordre logique : la cohérence
Le raisonnement euclidien, fondé sur l'intuition, perd sa validité.
Qu'est-ce qui assure qu'on ne va pas rencontrer de contradiction ?
La cohérence des géométries non-euclidiennes équivaut à celle de la géométrie euclidienne. On va devoir la chercher dans le développement interne de la théorie et non plus dans la croyance fondatrice de toute science (qui est d'ordre métaphysique, voire théologique) que le monde est cohérent.
si plusieurs géométries sont possibles, l'intuition géométrique qui guidait le raisonnement euclidien perd sa validité (au moins sur le plan de la logique pure) ; qu'est-ce qui assure que l'on ne rencontrera pas de contradiction dans le développement d'une théorie géométrique ?
La cohérence des géométries non-euclidiennes équivaut à celle de la géométrie euclidienne, qui est à chercher dans le développement interne de la théorie et non plus dans la croyance fondatrice de toute science (qui est d'ordre métaphysique, voire théologique) que le monde est cohérent.
problème d'ordre physique : la "vraie" géométrie
Débat sur la "vraie" géométrie :
● la géométrie physique : celle de la nature ?
● la géométrie mathématique : étude des espaces, adaptée dans chaque cas aux objets étudiés ? (position de Lobatchevski)
Quelle est parmi ces diverses constructions géométriques la vraie géométrie, celle de la nature, à supposer qu'une telle géométrie existe ? ou bien faut-il prendre la position de Lobatchevski qui conduit à choisir parmi la multiplicité des géométries en fonction des objets étudiés ?
Ce sera l'un des grands débats du XIXe siècle qui aboutira à la théorie de la Relativité Générale d'Einstein. Ainsi se distinguaient géométrie mathématique (qui est l'étude des espaces) et géométrie physique (qui reste la théorie de l'espace physique), distinction explicitée par Einstein dans La Géométrie et l'Expérience (1921).
La notion de modèle
Les questions qui se posent : modèle planaire ou non, fini ou non, à courbure constante ou non ?
quelques réponses : pour les surfaces il n'y a que 3 cas différenciés par la courbure ; en dimension 3 il y a 8 géométries possibles (Thurston, Perelman).
Dans l'Antiquité et jusqu'au XIXème siècle la question des modèles ne se pose pas, il n'y a qu'une géométrie, c'est la géométrie enclidienne basée sur l'intuition locale). Le seul questionnement à ce sujet porte sur le statut du cinquième postulat : peut-il être démontré ? A de très rares exceptions près, sa négation n'est pas envisageable.
Ce qui a convaincu les mathématiciens à cette époque de la "réalité" des géométries non-euclidiennes, c'est l'existence de modèles.
Ceci s'était d'ailleurs dejà produit pour les nombres complexes et l'existence d'un modèle géométrique avec le plan d'Argand.
Et tout ceci va constituer le point de départ de la théorie des modèles qui va se développer au XXème siècle, en particulier avec Hilbert en géométrie (mais aussi dans la théorie des ensembles, en analyse et en arithmétique).
Le travail de Hilbert, dans ses fondements de la géométrie (1899) est à l’origine d’une réflexion en profondeur sur la démarche axiomatique, de la géométrie en particulier. La définition des objets premiers de la géométrie a toujours posé problème. Désormais, ce que l’on entend par les mots premiers (points, droites, incidence) relève d’une interprétation d’un système d’axiomes quand on fait correspondre aux mots premiers du système des objets mathématiques. On dit alors qu’une interprétation est un modèle quand tous les axiomes sont satisfaits.
Dans tout modèle d’un système d’axiomes, tout théorème déduit des axiomes est vrai et donc par contraposée, on a cette remarque élémentaire, mais efficace : si un énoncé est faux dans un modèle, alors il ne peut pas être démontré à partir des axiomes.
Comment se construit une théorie mathématique (le cas de la géométrie) ?
L'histoire n'est pas autre chose qu'une constante interrogation des temps révolus au nom des problèmes et curiosités et même des inquiétudes et des angoisses du temps présent qui nous entoure et nous assiège... Avoir été est une condition pour être.
[F. Braudel, La Méditerranée (1977)]
Comment en est-on arrivé là ? Comment est-on passé d'une géométrie unique, "naturelle", "évidente" (la géométrie euclidienne) à une pluralité de géométries ?
Par des arguments purement logiques, les mathématiciens vont mettre en évidence qu'une géométrie vérifiant les quatre premiers axiomes mais pas le cinquième n'engendre aucune contradiction.
Par contre il faut abandonner la représentation mentale que l'on se fait des objets (les droites par exemple) définis par la théorie.
Dans la géométrie hyperbolique de Lobatchevski, le "plan" est remplacé par un disque et les "droites" par des cercles. On peut à priori s'interroger sur le caractère artificiel de ce modèle mais Poincaré en donne une interprétation physique.
Conclusion
- une théorie ne se construit pas par empilements successifs mais par incorporations successives de paradigmes de plus en plus généraux.
- la géométrie n'est pas une science figée. Elle est actuellement très active et intervient désormais dans tous les domaines des mathématiques : géométrie euclidienne, complexe, riemannienne, algébrique, diophantienne, tropicale, symplectique, analytique, différentielle, ...
Réflexions sur l'axiomatique
Avec les critères de rigueur actuels, les Éléments d'Euclide ne peuvent pas être considérés comme constituant une axiomatique rigoureuse de la géométrie :
- les définitions et notions de base font appel à une représentation intuitive non formalisée
- certaines démonstrations sont basées sur des propriétés non explicitées
Par exemple, la première proposition - qui consiste à constuire un triangle équilatéral à partir d'un segment - est basée implicitement sur l'existence des points d'intersection des deux cercles utilisés.
A partir du XIXème siècle, les mathématiciens comme Legendre, Pachs, ... vont essayer de préciser cette axiomatisation.
David Hilbert (1862 - 1943)
Hilbert (Les fondements de la géométrie - 1899) va mettre en évidence le fait que la géométrie doit être basée sur :
- l'énoncé de notions "non définies" : le point, la droite, le plan, ...
- l'énoncé d'axiomes qui formulent comment ces notions se comportent.
Il va construire une axiomatisation dont l'objectif principal est d'intégrer les résultats alors encore récents de géométrie non euclidienne.
Pour Hilbert un système d'axiomes doit être :
- minimal : constitué d'axiomes indépendants
- complet : toute proposition ou sa négation doit pouvoir être dérivée des axiomes
- consistant (cohérent) : ne doit pas engendrer de contradiction (ceci posant d'ailleurs le problème de savoir comment on démontre qu'un système est cohérent)
D'autres comme Emil Artin (Geometric Algebra 1957) vont proposer des axiomatisations différentes.
Logiciels de preuve et IA
Une utilisation récente de cette manière de procéder en géométrie, et plus généralement en mathématiques, a été de concevoir des logiciels comme Coq ou Lean qui, si on leur fournit de manière entièrement formalisée les notions de base, les axiomes et les règles de déduction, vont être capable de vérifier les démonstrations. Plus récemment encore, on a commencé à les utiliser parallèlement aux grands modèles de langage en intelligence artificielle qui sont capable de proposer des preuves nouvelles.
Présentation du cours de l'an prochain
L'an prochain nous allons reprendre un certain nombre de concepts qui sont apparus ou ont été évoqués sans être réellement définis :
- la gestion des infinis
- dimensions
- distances, géodésiques et courbures ; géométrie différentielle
- métriques de Minkowski et de Riemann ; relativité restreinte et relativité générale
- symétries et groupes de transformations ; classification des géométries
- ...
Je présenterai ces notions de manière indépendante, sans référence au cours de cette année pour ne pas défavoriser d'éventuels nouveaux auditeurs. Cependant je ferai référence, à titre d'exemples, aux géométries que nous avons rencontrées cette année et ceci vous permettra d'approfondir la compréhension de ces notions en les ré-étudiant d'un point de vue différent.